
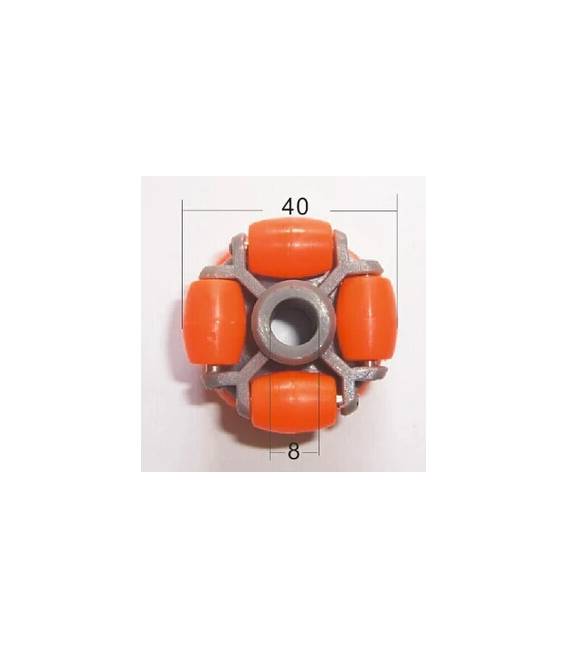

40MM Ruota Omnidirezionale per Smart Car, Robot, rover
Il prezzo originale era: 10,07 €.7,30 €Il prezzo attuale è: 7,30 €. Escluso IVA
40MM Ruota Omnidirezionale per Smart Car, Robot, rover
3 disponibili (ordinabile)
Descrizione
Cos’è
La ruota omnicompensa di 40mm è un componente essenziale per progetti di elettronica e robotica, ideale per smart car, robot e rover. Questa ruota consente al veicolo di muoversi in qualsiasi direzione senza dover girare.
Caratteristiche
- Diametro: 40mm
- Idealmente adatta per smart car, robot e rover
A cosa serve
La ruota omnidirezionale è utilizzata in progetti di movimento complesso dove il veicolo deve muoversi su percorsi intricati. Puoi integrarla facilmente nei tuoi modelli di smart car, robot e rover per creare dispositivi che seguono linee nere su percorsi complessi.
Tutorial: Come usare Ruota Omnidirezionale 40mm
La ruota omnidirezionale per smart car, robot e rover è ideale per progetti di movimento complesso. Questo componente consente al tuo veicolo di muoversi in qualsiasi direzione senza bisogno di girare.
Cosa serve
- Arduino Uno
- Motore DC
- Driver motore
- Connettori
- Alimentatore
Passi
- Verifica che la ruota sia compatibile con il tuo progetto (dimensione e connessioni).
- Collega i cavi della ruota al driver motore.
- Connette il driver motore all’Arduino per gestire il movimento.
- Scrivi lo sketch Arduino per controllare la velocità e la direzione del motore.
- Testa l’esecuzione del codice con un programma di prova semplice.
- Verifica che la ruota si muova correttamente in tutte le direzioni.
- Ottimizza il codice per migliorare la precisione del movimento.
- Inserisci la ruota nel tuo smart car o rover e testa l’intero sistema.
Codice di esempio
void setup() {
  pinMode(motorPin, OUTPUT);
}

void loop() {
  analogWrite(motorPin, speedValue);
}
Mini-progetto
Crea un robot che segue una linea nera su un percorso complesso utilizzando la ruota omnidirezionale.
Errori comuni
- Connessione errata tra la ruota e il driver motore.
- Scelta di un driver motore non compatibile con l’Arduino.
- Manca di testare completamente prima dell’integrazione nel progetto finale.
- Impostazione della velocità troppo alta che danneggia la ruota o il motore.
Accessori consigliati
- Driver motore L298N
- Kit di connettori per Arduino
- Motore DC 6V-12V
- Sensori IR
Domande frequenti
Questa ruota è compatibile con tutti i tipi di veicoli?
Verifica sul datasheet per la compatibilità specifica del tuo progetto.
Come posso regolare la velocità della ruota?
Utilizza il comando analogWrite() in Arduino per variare la velocità.
Informazioni aggiuntive
| Peso | 32 g |
|---|
Prodotti correlati
-
In offerta!
Adattatore per Modulo Wireless 8 Pin NRF24L01 2,4 Ghz compatibile con Arduino
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
DIY Staffa ad U Supporto per Robot in Metallo Col. Nero
Il prezzo originale era: 7,37 €.5,34 €Il prezzo attuale è: 5,34 €. Escluso IVA Aggiungi al carrello -
In offerta!
2 Pezzi Slot Connettori Per SD Card Per PCB
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello -
In offerta!
Motore elettrico DIYM30 doppio asse per elicotteri aeromodellismo
Il prezzo originale era: 1,96 €.1,70 €Il prezzo attuale è: 1,70 €. Escluso IVA Aggiungi al carrello