 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
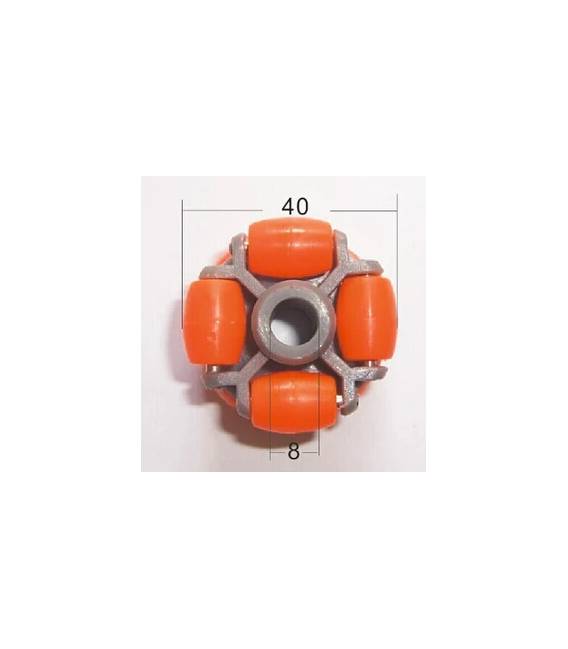
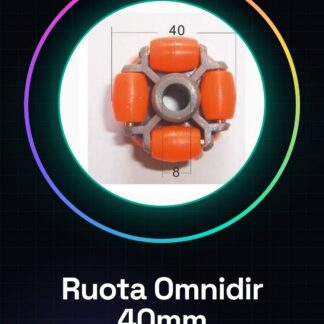
Qu’est-ce que c’est ? La roue omnidirectionnelle de 40mm est un composant essentiel pour les projets d’électronique et de robotique, idéale pour les smart cars, robots et rovers. Cette roue permet au véhicule de se déplacer dans n’importe quelle direction sans avoir à pivoter. Caractéristiques Diamètre : 40mm Idéalement adaptée pour les smart cars, robots et rovers À quoi sert-elle ? La roue omnidirectionnelle est utilisée dans les projets de mouvement complexes où le véhicule doit se déplacer sur des parcours complexes. Vous pouvez l’intégrer facilement dans vos modèles de smart cars, robots et rovers pour créer des dispositifs qui suivent les lignes noires sur des parcours complexes. Tutoriel : Comment utiliser la Roue Omnidirectionnelle 40mm La roue omnidirectionnelle pour smart cars, robots et rovers est idéale pour les projets de mouvement complexes. Ce composant permet à votre véhicule de se déplacer dans n’importe quelle direction sans avoir à pivoter. Ce dont vous avez besoin Arduino Uno Pilote de moteur DC Connecteurs Alimentation Étape 1 : Vérifiez que la roue est compatible avec votre projet (taille et connecteurs). Étape 2 : Branchez les câbles de la roue au pilote de moteur. Étape 3 : Branchez le pilote de moteur à l’Arduino pour gérer le mouvement. Étape 4 : Écrivez le sketch Arduino pour contrôler la vitesse et la direction du moteur. Étape 5 : Testez l’exécution du code avec un programme de test simple. Étape 6 : Vérifiez que la roue se déplace correctement dans toutes les directions. Étape 7 : Optimisez le code pour améliorer la précision du mouvement. Étape 8 : Insérez la roue dans votre smart car ou rover et testez le système complet. Exemple de code void setup() { pinMode(motorPin, OUTPUT); } void loop() { analogWrite(motorPin, speedValue); } Mini-projet Créez un robot qui suit une ligne noire sur un parcours complexe en utilisant la roue omnidirectionnelle. Erreurs courantes Connexion incorrecte entre la roue et le pilote de moteur. Choix d’un pilote de moteur incompatible avec l’Arduino. Manque de tests complets avant l’intégration dans le projet final. Paramétrage de la vitesse trop élevé qui endommage la roue ou le moteur. Accessoires recommandés Pilote de moteur L298N Kit de connecteurs pour Arduino Moteur DC 6V-12V Capteurs IR Questions fréquentes Cette roue est-elle compatible avec tous les types de véhicules ? Vérifiez le datasheet pour la compatibilité spécifique de votre projet. Comment puis-je régler la vitesse de la roue ? Utilisez la commande analogWrite() dans Arduino pour varier la vitesse.
Avis
Il n’y a pas encore d’avis.