
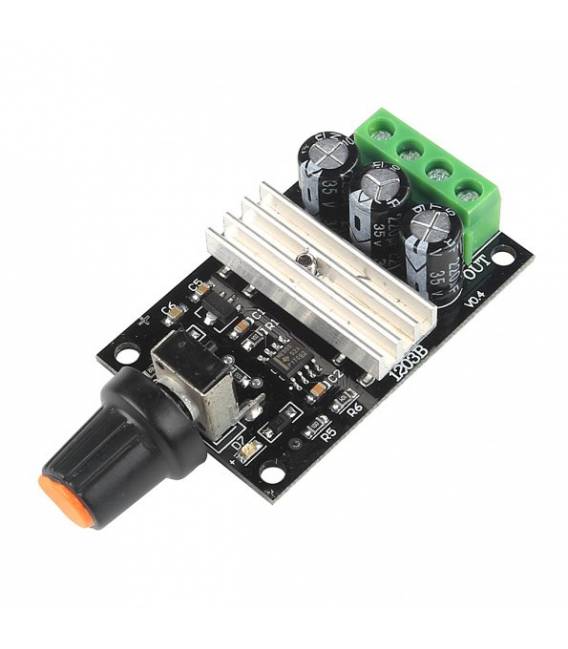


Regolatore velocità motori PWM DC 6V 12V 24V 28V 3A motor speed controller
Il prezzo originale era: 7,93 €.5,47 €Il prezzo attuale è: 5,47 €. Escluso IVA
Regolatore di velocità PWM DC per motori da 6V a 30V, fino a 3A. Ideale per controllare la potenza elettrica in progetti Arduino.
Disponibile su ordinazione
Descrizione
Cos’è
Il regolatore di velocità PWM DC è un componente utilizzato per controllare la potenza elettrica fornita a motori DC, consentendo di regolare la loro velocità. Questo dispositivo è essenziale in progetti che richiedono il controllo preciso della velocità dei motori.
Caratteristiche
- Variabili di alimentazione: 6V a 28V
- Corrente massima: 3A
- Idealmente adatto per progetti Arduino
A cosa serve
Questo regolatore PWM DC è ideale per applicazioni come robotica, modelli radiocontrollo o qualsiasi altro progetto che richiede il controllo preciso della velocità dei motori. Può essere utilizzato con Arduino per gestire le velocità delle ruote in un robot da terra.
Tutorial: Come usare Regolatore Velocità Motori PWM DC
Il regolatore di velocità motori PWM DC è un componente essenziale per controllare la potenza e la velocità dei motori DC da basso a medio carico. Ideale per progetti come robotica, modelli radiocontrollo o qualsiasi applicazione che richiede il controllo preciso della velocità.
Cosa serve
- Arduino Uno
- Connessioni Jumper
- Motore DC (6-28V)
- Batteria
Passi
- Collegare la tensione di alimentazione del motore ai pin V+ e GND sul regolatore.
- Collegare il pin PWM dell’Arduino al pin SIGNAL del regolatore.
- Verifica che l’alimentazione sia conforme alle specifiche del motore (verifica sul datasheet).
- Scrivere uno sketch Arduino per inviare un segnale PWM al regolatore.
- Caricare lo sketch su Arduino e testare la velocità del motore con vari valori di duty cycle.
- Regolare il valore PWM in base alle esigenze del progetto.
Codice di esempio
void setup() {
pinMode(9, OUTPUT);
}

void loop() {
analogWrite(9, 150); // Regola la velocità del motore
}
Mini-progetto
Crea un robot da terra semplice che può essere controllato tramite il segnale PWM dell’Arduino. Utilizza due motori DC e questo regolatore per gestire le velocità delle ruote.
Errori comuni
- Utilizzare una tensione di alimentazione superiore alla tolleranza del motore o del regolatore.
- Non verificare la corretta polarizzazione dei connettori.
- Usare un duty cycle PWM troppo alto che potrebbe danneggiare il motore.
- Omettere l’uso di condensatori per filtraggio e stabilità.
Accessori consigliati
- Connessioni Jumper
- Motore DC (6-28V)
- Batteria compatibile con la tensione del motore
- Condensatore ceramico per filtraggio
Domande frequenti
Perché il mio motore non si accende?
Verifica che l’alimentazione sia corretta e che il segnale PWM venga inviato correttamente dall’Arduino.
Come posso regolare la velocità del motore?
Modifica il valore di duty cycle nel comando analogWrite() per variare la velocità del motore.
Informazioni aggiuntive
| Peso | 21 g |
|---|
Prodotti correlati
-
In offerta!
20 pezzi 6P IC Socket
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
8 Pezzi DG128 Morsetto a vite Block 2 Posizioni 5mm
Il prezzo originale era: 4,88 €.2,42 €Il prezzo attuale è: 2,42 €. Escluso IVA Aggiungi al carrello -
In offerta!
8 Pezzi 16P IC Socket
Il prezzo originale era: 4,58 €.2,12 €Il prezzo attuale è: 2,12 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo Camera Interfaccia Seriale RS232 640 * 480 300 000 pixels
Il prezzo originale era: 36,43 €.26,39 €Il prezzo attuale è: 26,39 €. Escluso IVA Aggiungi al carrello