 DE
 IT Italiano
 EN English
 ES Español
 FR Français
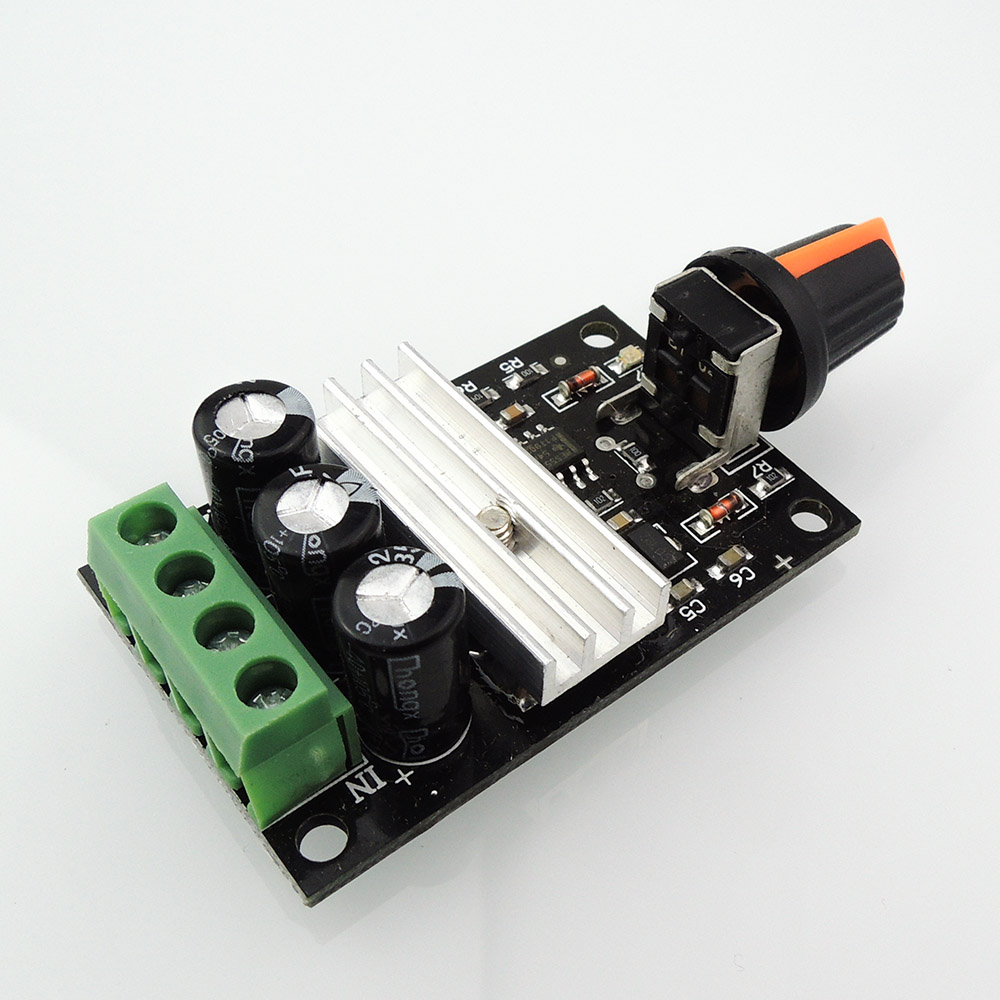
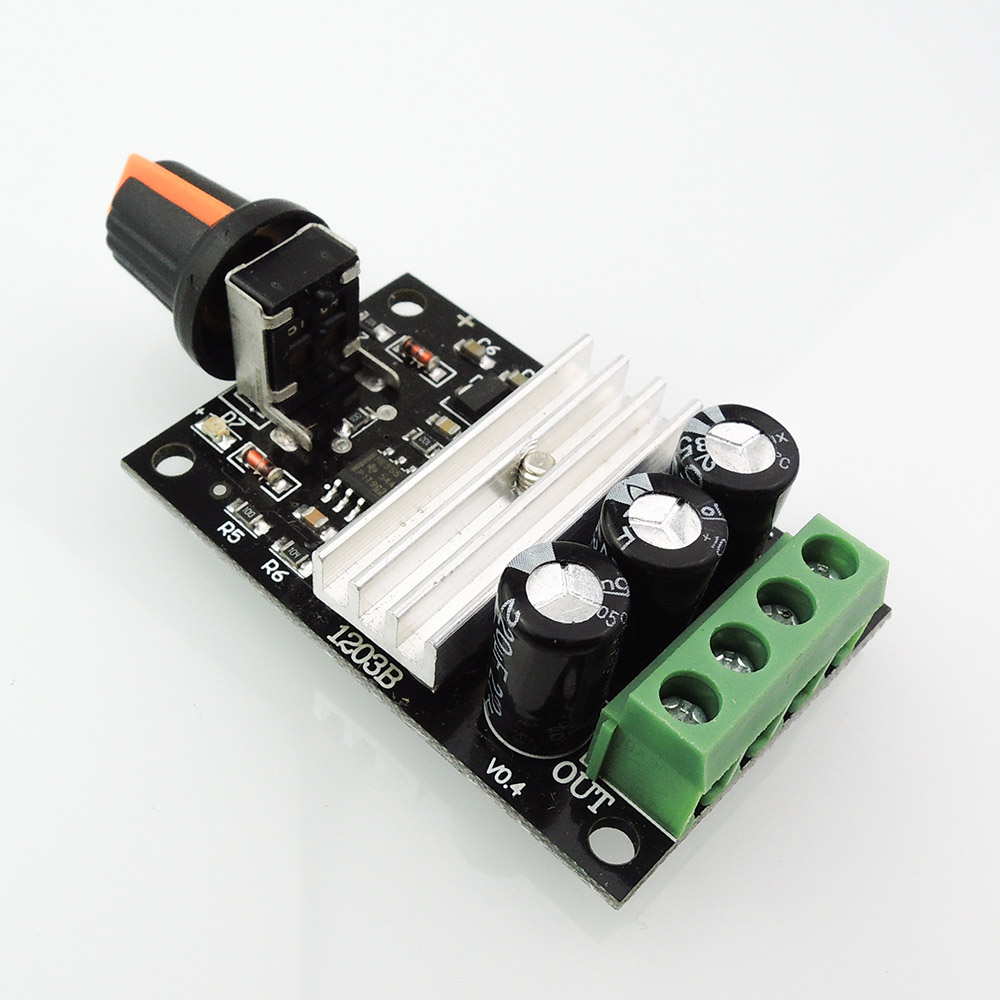
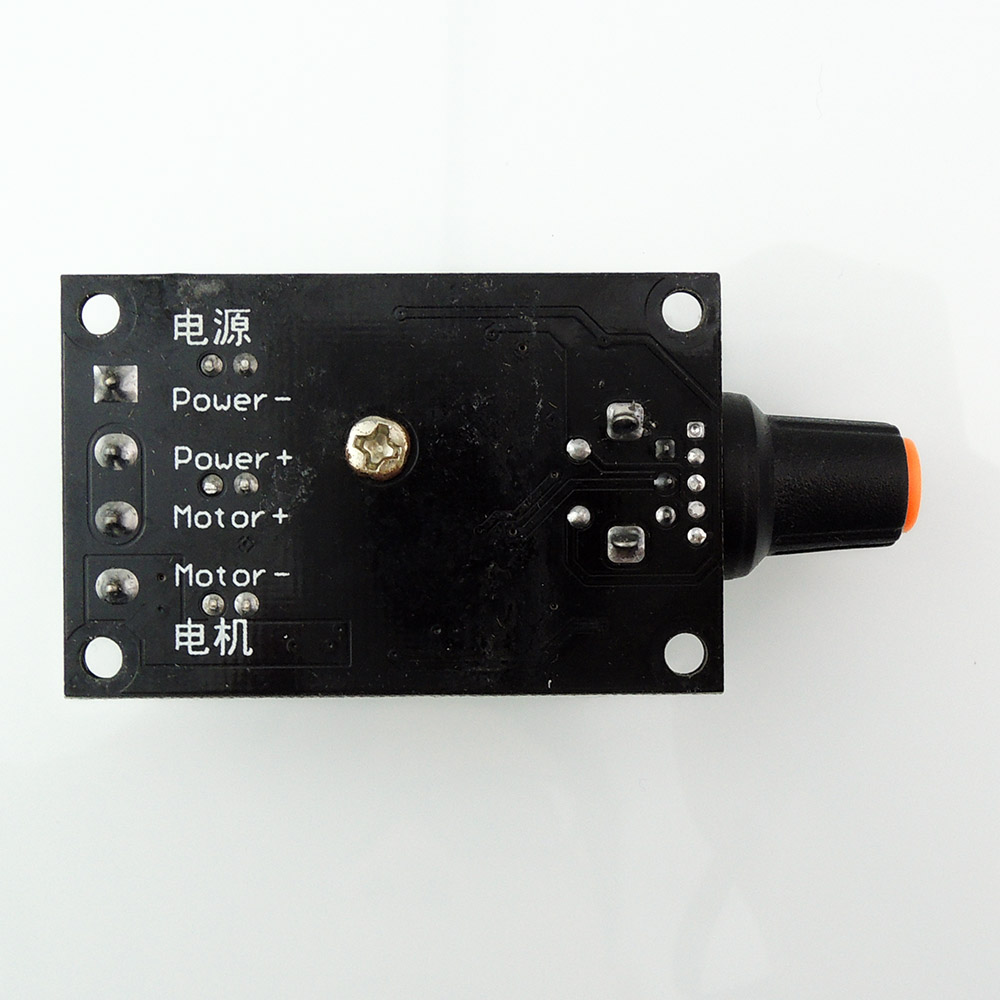
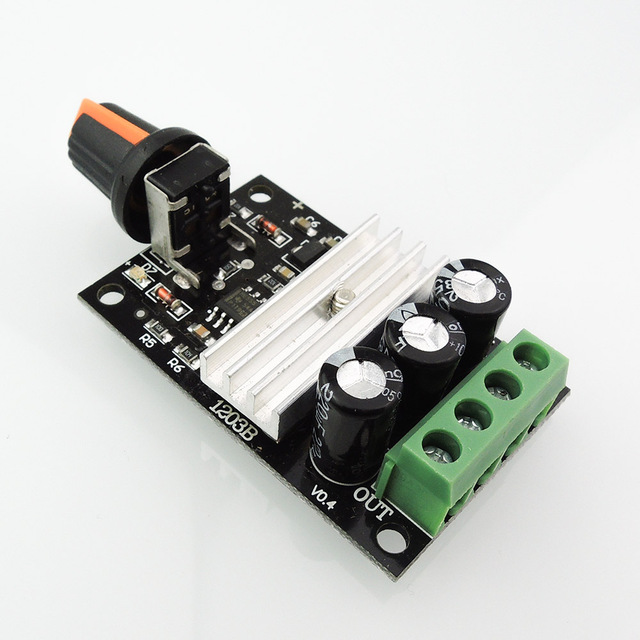
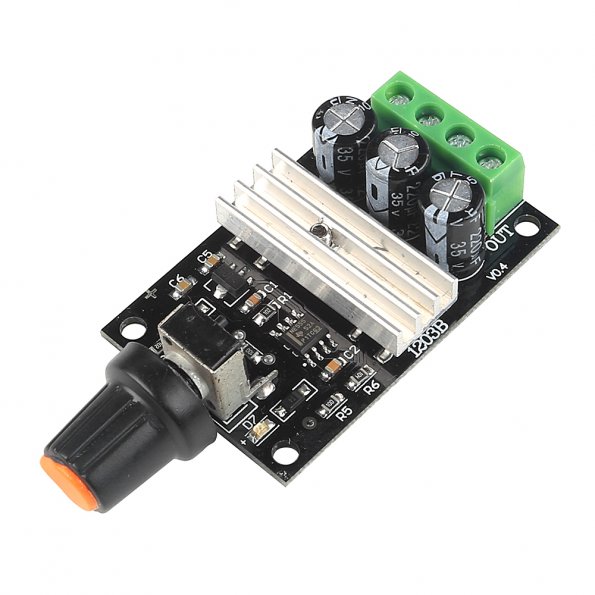
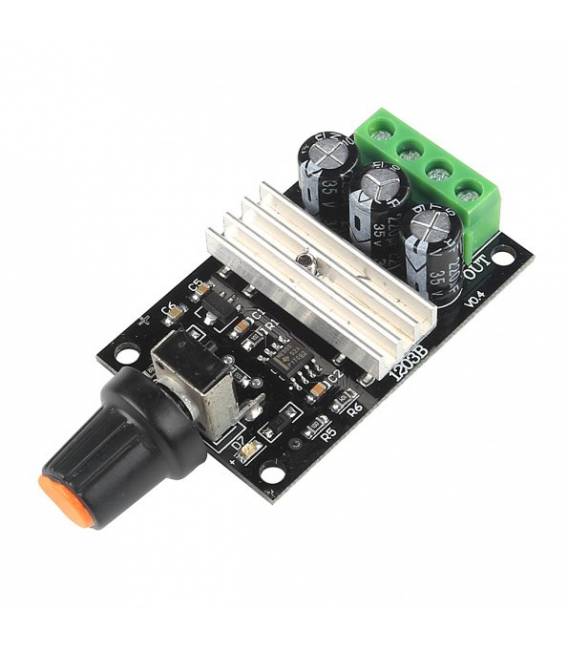
Beschreibung
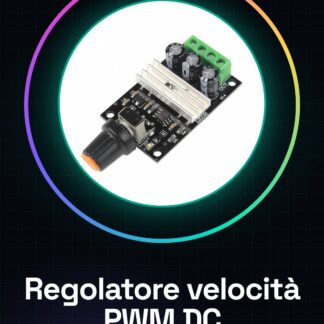
Was ist ein PWM DC Motor-Geschwindigkeitsregler? Ein PWM DC Motor-Geschwindigkeitsregler ist ein Bauteil, das die elektrische Leistung für DC-Motoren steuert und deren Geschwindigkeit regulieren kann. Dieses Gerät ist unerlässlich für Projekte, die eine präzise Geschwindigkeitssteuerung der Motoren erfordern.
Eigenschaften:
– Spannungsversorgung: 6V bis 28V
– Maximalstrom: 3A
– Ideal für Arduino-Projekte
Wozu dient der PWM DC Motor-Geschwindigkeitsregler? Dieser PWM DC Motor-Geschwindigkeitsregler ist ideal für Anwendungen wie Robotik, Modellflugzeuge oder jede andere Anwendung, die eine präzise Geschwindigkeitssteuerung der Motoren erfordert. Er kann mit Arduino verwendet werden, um die Geschwindigkeit der Räder in einem Bodenroboter zu steuern.
Tutorial: Wie man einen PWM DC Motor-Geschwindigkeitsregler verwendet. Der PWM DC Motor-Geschwindigkeitsregler ist ein wesentlicher Bestandteil, um die Leistung und Geschwindigkeit von DC-Motoren von niedrig bis mittlerem Last zu steuern. Ideal für Projekte wie Robotik, Modellflugzeuge oder jede Anwendung, die eine präzise Geschwindigkeitssteuerung erfordert.
Materialien: Arduino Uno, Jumperkabel, DC-Motor (6-28V), Batterie
Schritte:
1. Verbinden Sie die Motorenspannung an die Pins V+ und GND auf dem Regler.
2. Verbinden Sie den PWM-Pin des Arduino an den SIGNAL-Pin des Reglers.
3. Stellen Sie sicher, dass die Versorgungsspannung den Spezifikationen des Motors entspricht (siehe Datasheet).
4. Schreiben Sie ein Arduino-Sketch, um ein PWM-Signal an den Regler zu senden.
5. Laden Sie das Sketch auf den Arduino und testen Sie die Motorgeschwindigkeit mit verschiedenen Duty-Cycle-Werten.
6. Justieren Sie den PWM-Wert gemäß den Anforderungen des Projekts.
Beispielcode:
void setup() {
pinMode(9, OUTPUT);
}
void loop() {
analogWrite(9, 150); // Regelt die Motorgeschwindigkeit
}
Mini-Projekt: Erstellen Sie einen einfachen Bodenroboter, der über das PWM-Signal des Arduino gesteuert wird. Verwenden Sie zwei DC-Motoren und diesen Regler, um die Geschwindigkeit der Räder zu steuern.
Häufige Fehler:
– Verwenden Sie eine Spannung, die über die Toleranz des Motors oder des Reglers hinausgeht.
– Überprüfen Sie nicht die korrekte Polung der Kabel.
– Verwenden Sie einen zu hohen Duty-Cycle-Wert, was den Motor beschädigen könnte.
– Verwenden Sie keine Kondensatoren für Filterung und Stabilität.
Empfohlene Zubehör:
– Jumperkabel
– DC-Motor (6-28V)
– Batterie mit entsprechender Spannung
– Ceramischer Kondensator für Filterung
Rezensionen
Es gibt noch keine Rezensionen.