 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
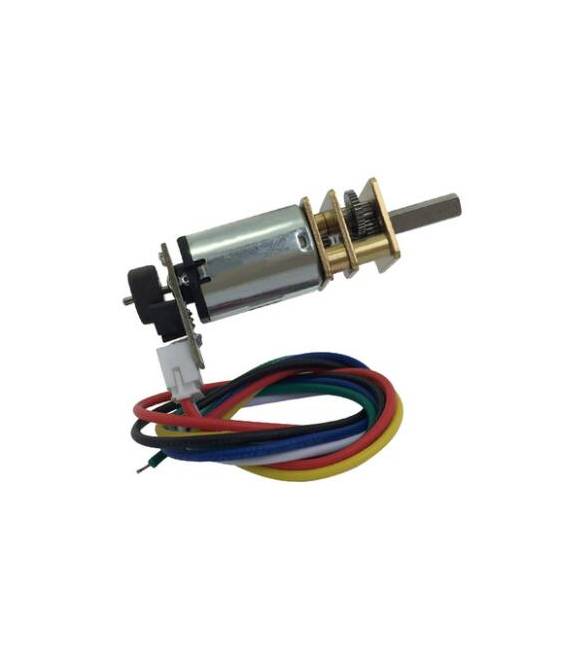
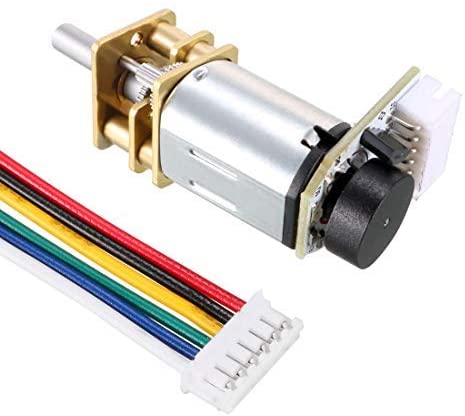
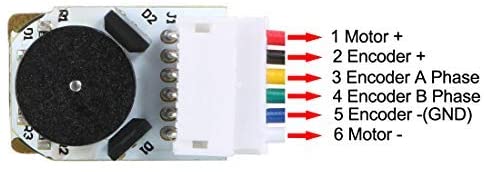
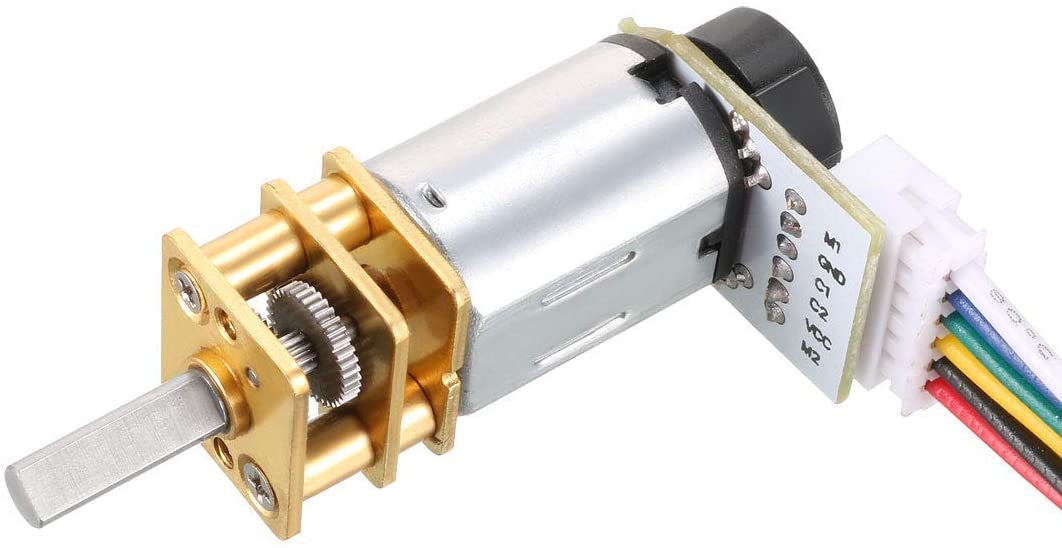
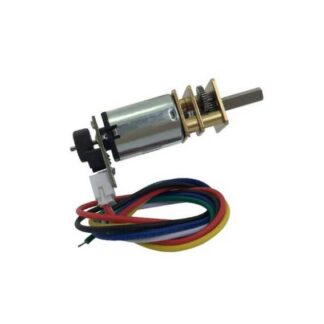
Der Mikrometall-Gearmotor mit Encoder 6V 150 U/min 100:1 ist ein elektronisches Bauteil, das einen Motor, ein Geschwindigkeitsregler und einen Encoder kombiniert. Der Regler ermöglicht eine geringere Drehzahl im Vergleich zum Motor, während der Encoder ein digitales Signal zur Positions- und Drehzahldarstellung des Motors liefert.
Eigenschaften
- Betriebsspannung: 6V
- Drehzahl: 150 U/min
- Verhältnis: 100:1
- Materialien: Metall
Wofür es dient
Dieser Gearmotor eignet sich ideal für Roboterprojekte, präzise Geräte und mechanische Prototypen, die eine genaue Position und Geschwindigkeitssteuerung erfordern. Er kann verwendet werden, um Räder, Roboterarme oder andere mechanische Komponenten zu bewegen. Die Kompatibilität mit Arduino und ESP ist im Datenblatt zu überprüfen.
Tutorial: Wie man den Mikrometall-Gearmotor mit Encoder 6V 150 U/min 100:1 verwendet
Der Mikrometall-Gerätetriebmotor mit Encoder ist ideal für Projekte, die Präzision und detailliertes Kontrolle erfordern, wie Roboterik, Präzisionsgeräte und mechanische Prototypen. Er ist für Anfänger und fortgeschrittene Macher geeignet, die die Motorsteuerung erforschen möchten.
Was du brauchst
- Arduino
- Verbindungen
- Programmier-Software
- Batterien oder Stromversorgung
- Zusätzliche Sensoren (optional)
- 3D-Druck für Prototypen (optional)
Schritte
- Verbinden Sie den Gerätetriebmotor mit der Stromversorgung (6V)
- Verbinden Sie den Gerätetriebmotor mit dem Arduino über die entsprechenden Verbindungen
- Konfigurieren Sie das Software, um die Signale des Encoders zu lesen
- Schreiben Sie ein Arduino-Sketch, um den Motor zu steuern
- Testen Sie den Motor mit verschiedenen Geschwindigkeits- und Richtungsbefehlen
- Stellen Sie sicher, dass der Encoder ordnungsgemäß funktioniert
- Optimieren Sie den Sketch, um die Präzision zu verbessern
- Entwickeln Sie ein mechanisches Prototyp für den Motoren
Beispielcode
void setup() {
  // Configura i pin del motoriduttore
}

void loop() {
  // Controlla il motore con comandi di velocità e direzione
}
Mini-Projekt
Basiseinrichtung: Baue einen kleinen Roboter, der sich auf Befehle des Encoders bewegt. Verwende den Getriebe-Motor, um den Roboter zu steuern, und den Encoder, um seine Position zu kontrollieren.
Häufige Fehler
- Falsche Verkabelung zwischen Arduino und Getriebe-Motor
- Ungültige Softwareeinstellungen für den Encoder
- Unzureichende Stromversorgung für den Motoren
- Synchronisationsprobleme zwischen Motor und Encoder
Empfohlenes Zubehör
- Verbindungen für Arduino
- Batterien oder Stromversorgung für Arduino
- 3D-Druck für Prototypen
- Positionssensoren
Häufige Fragen
Wie kann ich die Geschwindigkeit des Motors steuern?
Ändere das Sketch, um die Geschwindigkeitsbefehle zu regulieren.
Was ist der Unterschied zwischen Encoder und Potentiometer?
Der Encoder liefert präzise Informationen zur Position und Geschwindigkeit des Motors, während das Potentiometer die elektrische Widerstand einstellt.
Rezensionen
Es gibt noch keine Rezensionen.