
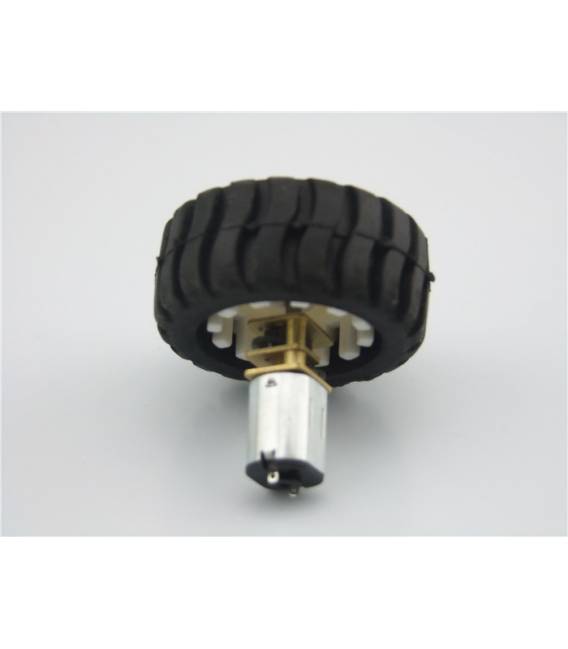

N20 Motore 43MM Tracking Ruota Car Model
Il prezzo originale era: 10,74 €.7,78 €Il prezzo attuale è: 7,78 €. Escluso IVA
Il N20 Motore 43MM è perfetto per costruire modelli auto e carri remote. Ottimo per movimentare le tue creazioni robotiche.
1 disponibili (ordinabile)
Descrizione
Cos’è
Il N20 Motore 43MM è un motore DC adatto per la costruzione di modelli automobilistici e robot mobili. È ideale sia per principianti che per intermediai.
Caratteristiche
- Tipo: Motore N20
- Diametro ruota di tracking: 43mm
A cosa serve
Questo motore è perfetto per movimentare modelli automobilistici e robot mobili. Puoi montarlo su una base con un puleggio e una ruota, collegarlo a un Arduino o a un’altra scheda di controllo e controllare la direzione e la velocità tramite il codice fornito.
Tutorial: Come usare N20 Motore 43MM Tracking Ruota Car Model
Questo motore è ideale per progetti di car modello e robot mobili. Perfetto per principianti e intermedi.
Cosa serve
- N20 Motore 43MM Tracking Ruota Car Model
- Arduino o microcontrollore compatibile
- Puleggio adatto
- Trasmissione (opzionale)
Passi
- 1. Controlla che il motore abbia le dimensioni compatibili con il tuo progetto.
- 2. Verifica sul datasheet le specifiche del motore.
- 3. Collega il motore al microcontrollore utilizzando i cavi di alimentazione e segnale.
- 4. Configura il motore come motor DC nel codice Arduino.
- 5. Implementa il codice per controllare la velocità e la direzione del motore.
- 6. Testa il motore per assicurarti che funzioni correttamente.
- 7. Installa il puleggio se necessario.
- 8. Monta il motore su una base stabile.
Codice di esempio
```
#include <Wire.h>
#include <Adafruit_PWMServoDriver.h>

Adafruit_PWMServoDriver motor = Adafruit_PWMServoDriver();

void setup() {
  motor.begin();
  motor.setPWMFreq(50); // Set PWM frequency to 50Hz
}

void loop() {
  motor.setPWM(0, 0, 200); // Forward
  delay(2000);
  motor.setPWM(0, 0, 0); // Stop
  delay(1000);
  motor.setPWM(0, 0, 180); // Reverse
  delay(2000);
  motor.setPWM(0, 0, 0); // Stop
}
```
Mini-progetto
Monta il motore su una base con un puleggio e una ruota. Collega il motore a un Arduino e controlla la direzione e la velocità con il codice fornito.
Errori comuni
- Non verificare sul datasheet le specifiche del motore.
- Collegare il motore al microcontrollore senza verificare la corretta polarità.
- Omettere il test del motore prima di montarlo.
- Non utilizzare un puleggio adatto, causando danni al motore.
Accessori consigliati
- Puleggio adatto
- Trasmissione
- Base stabile
- Ruota
Domande frequenti
Come posso controllare la velocità del motore?
Imposta il valore PWM tra 0 e 255, dove 0 è fermata e 255 è la massima velocità.
Informazioni aggiuntive
| Peso | 76 g |
|---|
Prodotti correlati
-
In offerta!
Motore elettrico DIYM30 doppio asse per elicotteri aeromodellismo
Il prezzo originale era: 1,96 €.1,70 €Il prezzo attuale è: 1,70 €. Escluso IVA Aggiungi al carrello -
In offerta!
DIY Staffa ad U Supporto per Robot in Metallo Col. Nero
Il prezzo originale era: 7,37 €.5,34 €Il prezzo attuale è: 5,34 €. Escluso IVA Aggiungi al carrello -
In offerta!
Schermo Touch NDSI Nintendo LCD parte inferiore ricambio
Il prezzo originale era: 7,68 €.5,56 €Il prezzo attuale è: 5,56 €. Escluso IVA Aggiungi al carrello -
In offerta!
Motore elettrico 380 Alta Velocità 18000 RPM
Il prezzo originale era: 5,47 €.3,96 €Il prezzo attuale è: 3,96 €. Escluso IVA Aggiungi al carrello