 EN
 IT Italiano
 ES Español
 FR Français
 DE Deutsch
Description
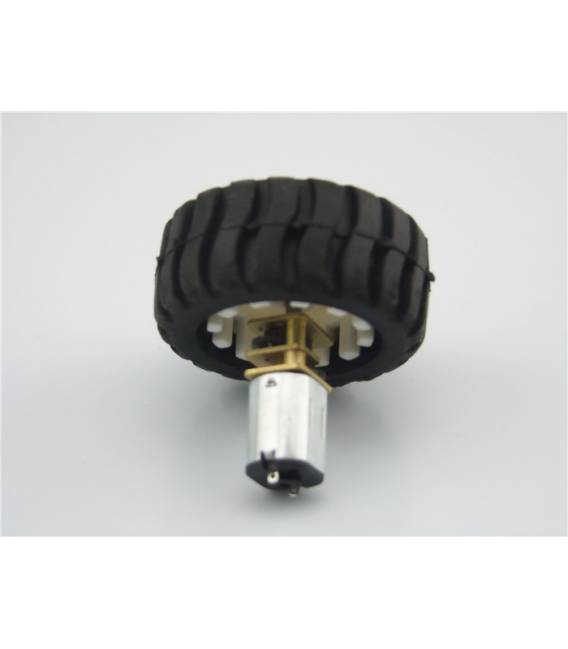
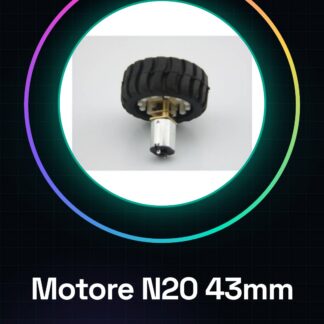
The N20 Motor 43MM is a DC motor designed for automotive and mobile robot models. It features a tracking wheel with a diameter of 43mm and is suitable for both beginners and intermediates. Connect it to an Arduino or compatible microcontroller, and control its direction and speed using the provided code. This motor is ideal for model car and mobile robot projects. To use, ensure compatibility with your project, verify motor specifications, connect to a microcontroller, configure as a DC motor in the Arduino code, implement control code, and test the motor. Optional accessories include a suitable pulley and transmission. Common errors include not verifying motor specifications, incorrect polarity connection, and using an unsuitable pulley. Example code is provided for motor control.
Full description (Italian original)
The full description is shown below in Italian while the English translation is being completed.
Cos’è
Il N20 Motore 43MM è un motore DC adatto per la costruzione di modelli automobilistici e robot mobili. È ideale sia per principianti che per intermediai.
Caratteristiche
- Tipo: Motore N20
- Diametro ruota di tracking: 43mm
A cosa serve
Questo motore è perfetto per movimentare modelli automobilistici e robot mobili. Puoi montarlo su una base con un puleggio e una ruota, collegarlo a un Arduino o a un’altra scheda di controllo e controllare la direzione e la velocità tramite il codice fornito.
Tutorial: Come usare N20 Motore 43MM Tracking Ruota Car Model
Questo motore è ideale per progetti di car modello e robot mobili. Perfetto per principianti e intermedi.
Cosa serve
- N20 Motore 43MM Tracking Ruota Car Model
- Arduino o microcontrollore compatibile
- Puleggio adatto
- Trasmissione (opzionale)
Passi
- 1. Controlla che il motore abbia le dimensioni compatibili con il tuo progetto.
- 2. Verifica sul datasheet le specifiche del motore.
- 3. Collega il motore al microcontrollore utilizzando i cavi di alimentazione e segnale.
- 4. Configura il motore come motor DC nel codice Arduino.
- 5. Implementa il codice per controllare la velocità e la direzione del motore.
- 6. Testa il motore per assicurarti che funzioni correttamente.
- 7. Installa il puleggio se necessario.
- 8. Monta il motore su una base stabile.
Codice di esempio
```
#include <Wire.h>
#include <Adafruit_PWMServoDriver.h>

Adafruit_PWMServoDriver motor = Adafruit_PWMServoDriver();

void setup() {
  motor.begin();
  motor.setPWMFreq(50); // Set PWM frequency to 50Hz
}

void loop() {
  motor.setPWM(0, 0, 200); // Forward
  delay(2000);
  motor.setPWM(0, 0, 0); // Stop
  delay(1000);
  motor.setPWM(0, 0, 180); // Reverse
  delay(2000);
  motor.setPWM(0, 0, 0); // Stop
}
```
Mini-progetto
Monta il motore su una base con un puleggio e una ruota. Collega il motore a un Arduino e controlla la direzione e la velocità con il codice fornito.
Errori comuni
- Non verificare sul datasheet le specifiche del motore.
- Collegare il motore al microcontrollore senza verificare la corretta polarità.
- Omettere il test del motore prima di montarlo.
- Non utilizzare un puleggio adatto, causando danni al motore.
Accessori consigliati
- Puleggio adatto
- Trasmissione
- Base stabile
- Ruota
Domande frequenti
Come posso controllare la velocità del motore?
Imposta il valore PWM tra 0 e 255, dove 0 è fermata e 255 è la massima velocità.
Reviews
There are no reviews yet.