
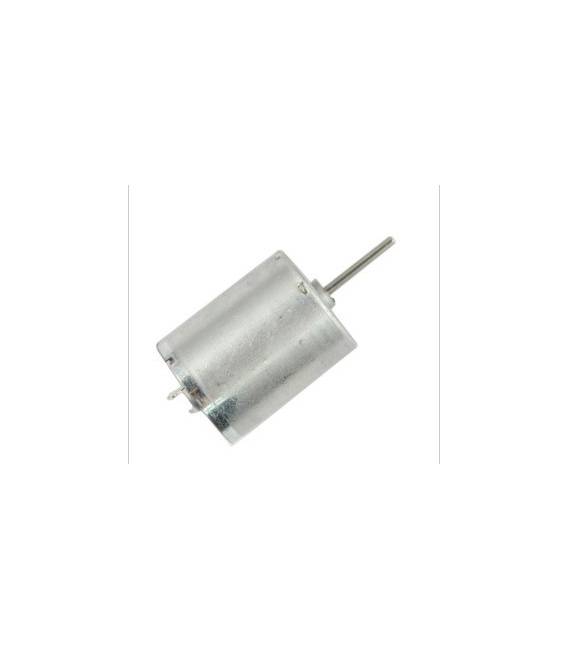
Motore 370 elettrico a magneti permanenti grande coppia alta velocità 6v 12v
Il prezzo originale era: 6,06 €.3,60 €Il prezzo attuale è: 3,60 €. Escluso IVA
Motore 370 elettrico a magneti permanenti grande coppia alta velocità 6v 12v
Disponibile su ordinazione
Descrizione
1. Descrizione tecnica – Motore 370 elettrico a magneti permanenti
Il motore 370 è un motore in corrente continua (DC motor) di dimensioni compatte, molto utilizzato in progetti di robotica, modellismo e meccanismi automatizzati.
È noto per la grande coppia rispetto alle dimensioni e per la velocità elevata a tensioni relativamente basse.
Caratteristiche tipiche (possono variare a seconda del produttore):
- Tipo: Motore DC a spazzole con magneti permanenti
- Dimensioni: Lunghezza corpo ~30–32 mm, diametro ~24–28 mm (senza albero)
- Alimentazione: 6 V – 12 V DC
- Velocità a vuoto:
- ~11.000 – 14.000 RPM @ 6 V
- ~18.000 – 22.000 RPM @ 12 V
- Coppia: Alta per un motore di queste dimensioni (fino a 50–70 g·cm a 12 V in carico)
- Assorbimento:
- A vuoto: 0,3–0,6 A
- Sotto carico: 1–2 A
- Picco di spunto: fino a 3–5 A
- Albero: Diametro 2 mm, lunghezza ~10–12 mm
- Applicazioni tipiche: Robot mobili, ventole, pompe miniaturizzate, riduttori, modellini RC.
💡 Nota: Senza riduttore, il motore gira molto velocemente ma con coppia utile ridotta; per applicazioni che richiedono più forza e meno velocità, è consigliato usarlo con ingranaggi di riduzione.
2. Come collegarlo ad Arduino
⚠️ Importante: Non collegare mai il motore direttamente ai pin di Arduino — l’assorbimento di corrente è troppo alto e danneggerebbe la scheda. Serve un driver per motori.
Componenti necessari:
- Arduino Uno/Nano/Mega
- Motore 370 DC
- Driver motore (es. L298N, L293D o meglio un MOSFET driver tipo BTS7960 per correnti più alte)
- Alimentazione esterna 6–12 V (batterie Li-ion, pacco NiMH o alimentatore DC)
- Cavi jumper
Schema di collegamento con L298N
Motore 370 → Uscite OUT1 e OUT2 del modulo L298N
Alimentazione motore (Vcc) → 6–12 V esterna
GND del modulo → GND alimentazione esterna e GND Arduino collegati insieme
IN1, IN2 (del L298N) → Pin digitali Arduino (es. D8 e D9)
EN1 (Enable) → Pin PWM Arduino (es. D5)
3. Programmare Arduino per controllare il motore
Esempio di codice per avanti, indietro e velocità variabile:
// Pin collegati al driver L298N
int IN1 = 8;   // Direzione 1
int IN2 = 9;   // Direzione 2
int ENA = 5;   // PWM per velocità

void setup() {
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(ENA, OUTPUT);
}

// Funzione per muovere il motore
void muoviMotore(int velocita, bool avanti) {
  if (avanti) {
    digitalWrite(IN1, HIGH);
    digitalWrite(IN2, LOW);
  } else {
    digitalWrite(IN1, LOW);
    digitalWrite(IN2, HIGH);
  }
  analogWrite(ENA, velocita); // 0–255
}

void loop() {
  // Avanti a velocità media
  muoviMotore(150, true);
  delay(2000);

  // Stop
  muoviMotore(0, true);
  delay(1000);

  // Indietro a velocità massima
  muoviMotore(255, false);
  delay(2000);

  // Stop
  muoviMotore(0, false);
  delay(1000);
}
4. Suggerimenti d’uso
- Usa diodi di protezione (flyback) se il driver non li ha integrati, per proteggere Arduino dai picchi di tensione.
- Per il controllo preciso della velocità, puoi usare un encoder ottico o magnetico montato sull’albero.
- Se il motore è usato in carichi pesanti, prevedi ventilazione o dissipatore.
- Se serve più coppia e meno velocità, usa un riduttore.
5. Esempi pratici di progetti
- Robot su ruote con regolazione di velocità
- Mini trapano da banco
- Ventola regolabile
- Pompa per liquidi
- Sistema di apertura/chiusura automatica (serre, finestre, ecc.)
Tutorial: Come usare il Motore 370
Questo motore DC a magneti permanenti è ideale per progetti che richiedono una grande coppia e alta velocità. Utile per maker principianti e intermedi.
Cosa serve
- Motore 370
- Regolatore di tensione 6V-12V
- Resistenza di protezione (opzionale)
- Cordoni di protezione (opzionale)
Passi
- 1. Controlla la tensione del tuo alimentatore. Il motore funziona su 6V-12V.
- 2. Collega il motore al tuo alimentatore utilizzando i cavi di alimentazione.
- 3. Se necessario, connetti una resistenza di protezione tra il motore e l’alimentatore per proteggere il motore.
- 4. Collega il motore al tuo circuito elettronico o a un motore driver.
- 5. Se hai un motore driver, controlla la tensione di alimentazione e le pin di ingresso.
- 6. Carica il codice seguente su Arduino per controllare il motore: `void setup() { pinMode(9, OUTPUT); // Cambia la pin se necessario } void loop() { digitalWrite(9, HIGH); delay(1000); digitalWrite(9, LOW); delay(1000); }`
- 7. Accendi l’alimentatore e verifica che il motore funzioni correttamente.
- 8. Regola la velocità del motore variando la tensione dell’alimentatore.
Codice di esempio
void setup() { pinMode(9, OUTPUT); } void loop() { digitalWrite(9, HIGH); delay(1000); digitalWrite(9, LOW); delay(1000); }Mini-progetto
Costruisci un semplice robot che si muove avanti e indietro. Usa un motore 370 per il movimento e un sensore ultrasonico per evitare ostacoli.
Errori comuni
- Impostare la tensione dell’alimentatore fuori dai limiti del motore.
- Collegare il motore direttamente a un’alimentazione di tensione elevata senza resistenza di protezione.
- Omettere l’uso di un motore driver.
- Non controllare la compatibilità delle pin con il motore driver.
Accessori consigliati
- Motore driver
- Regolatore di tensione
- Sensore ultrasonico
- Cordoni di protezione
Domande frequenti
Il motore funziona a 5V?
Verifica sul datasheet. Il motore funziona su 6V-12V.
Posso usare un regolatore di tensione 5V?
Verifica sul datasheet. Il motore richiede 6V-12V.
Quanto tempo può funzionare il motore senza interruzioni?
Il motore può funzionare per ore, ma controlla la temperatura. Se supera i 60°C, riduca la tensione.
Informazioni aggiuntive
| Peso | 45 g |
|---|
Prodotti correlati
-
In offerta!
MG90S (misura 9g), ingranaggio metallico inclinazione 14g rispetto alla scatola dello sterzo, versione di aggiornamento SG90
Il prezzo originale era: 6,17 €.4,47 €Il prezzo attuale è: 4,47 €. Escluso IVA Aggiungi al carrello -
In offerta!
Motore elettrico 380 Alta Velocità 18000 RPM
Il prezzo originale era: 5,47 €.3,96 €Il prezzo attuale è: 3,96 €. Escluso IVA Aggiungi al carrello -
In offerta!
DIY Staffa Piatta Per Robot Funzione Pianta Piede
Il prezzo originale era: 7,37 €.5,34 €Il prezzo attuale è: 5,34 €. Escluso IVA Aggiungi al carrello -
In offerta!
DIY Staffa Piatta per collegamento parti Robot
Il prezzo originale era: 3,40 €.2,96 €Il prezzo attuale è: 2,96 €. Escluso IVA Aggiungi al carrello