 EN
 IT Italiano
 ES Español
 FR Français
 DE Deutsch
Description
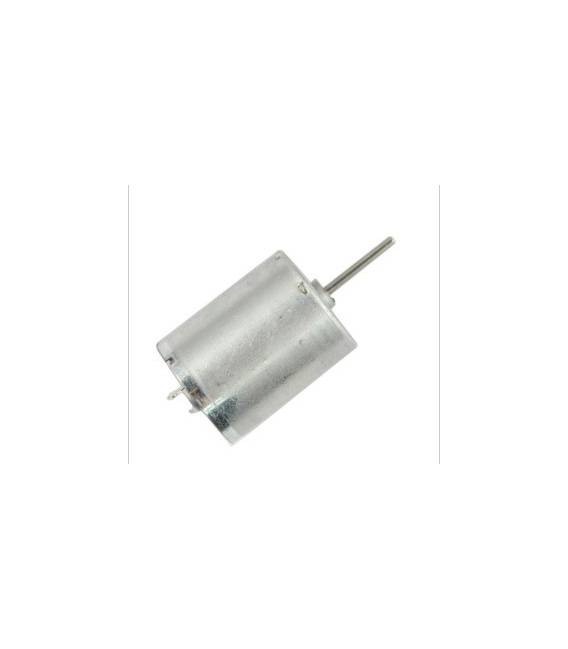
1. Technical Description – 370 Electric Permanent Magnet DC Motor The 370 is a compact DC motor, widely used in robotics, modeling, and automated mechanisms. Known for its high torque relative to size and high speed at relatively low voltages. Typical characteristics (may vary by manufacturer): Type: Brushed DC motor with permanent magnets Dimensions: Body length ~30-32 mm, diameter ~24-28 mm (without shaft) Voltage: 6V – 12V DC No-load speed: ~11,000 – 14,000 RPM @ 6V ~18,000 – 22,000 RPM @ 12V Torque: High for its size (up to 50-70 g·cm at 12V load) No-load current: 0.3-0.6A Under load: 1-2A Peak starting current: up to 3-5A Shaft: Diameter 2mm, length ~10-12mm Typical applications: Mobile robots, fans, miniature pumps, reducers, RC models. 2. Connecting to Arduino ⚠️ Important: Never connect the motor directly to Arduino pins — the current draw is too high and could damage the board. A motor driver is required. Required components: Arduino Uno/Nano/Mega 370 DC Motor Driver (e.g., L298N, L293D or a higher current MOSFET driver like BTS7960) External power supply 6-12V (Li-ion batteries, NiMH pack or DC power supply) Jumper wires Wiring diagram with L298N Motor 370 → OUT1 and OUT2 of the L298N module Motor power (Vcc) → 6-12V external GND of the module → GND of external power supply and Arduino GND connected together IN1, IN2 (of L298N) → Arduino digital pins (e.g., D8 and D9) EN1 (Enable) → Arduino PWM pin (e.g., D5) 3. Programming Arduino to control the motor Example code for forward, backward, and variable speed: // Pins connected to L298N driver int IN1 = 8; // Direction 1 int IN2 = 9; // Direction 2 int ENA = 5; // PWM for speed void setup() { pinMode(IN1, OUTPUT); pinMode(IN2, OUTPUT); pinMode(ENA, OUTPUT); } // Function to move the motor void moveMotor(int speed, bool forward) { if (forward) { digitalWrite(IN1, HIGH); digitalWrite(IN2, LOW); } else { digitalWrite(IN1, LOW); digitalWrite(IN2, HIGH); } analogWrite(ENA, speed); // 0-255 } void loop() { // Move forward at medium speed moveMotor(150, true
Full description (Italian original)
The full description is shown below in Italian while the English translation is being completed.
1. Descrizione tecnica – Motore 370 elettrico a magneti permanenti
Il motore 370 è un motore in corrente continua (DC motor) di dimensioni compatte, molto utilizzato in progetti di robotica, modellismo e meccanismi automatizzati.
È noto per la grande coppia rispetto alle dimensioni e per la velocità elevata a tensioni relativamente basse.
Caratteristiche tipiche (possono variare a seconda del produttore):
- Tipo: Motore DC a spazzole con magneti permanenti
- Dimensioni: Lunghezza corpo ~30–32 mm, diametro ~24–28 mm (senza albero)
- Alimentazione: 6 V – 12 V DC
- Velocità a vuoto:
- ~11.000 – 14.000 RPM @ 6 V
- ~18.000 – 22.000 RPM @ 12 V
- Coppia: Alta per un motore di queste dimensioni (fino a 50–70 g·cm a 12 V in carico)
- Assorbimento:
- A vuoto: 0,3–0,6 A
- Sotto carico: 1–2 A
- Picco di spunto: fino a 3–5 A
- Albero: Diametro 2 mm, lunghezza ~10–12 mm
- Applicazioni tipiche: Robot mobili, ventole, pompe miniaturizzate, riduttori, modellini RC.
💡 Nota: Senza riduttore, il motore gira molto velocemente ma con coppia utile ridotta; per applicazioni che richiedono più forza e meno velocità, è consigliato usarlo con ingranaggi di riduzione.
2. Come collegarlo ad Arduino
⚠️ Importante: Non collegare mai il motore direttamente ai pin di Arduino — l’assorbimento di corrente è troppo alto e danneggerebbe la scheda. Serve un driver per motori.
Componenti necessari:
- Arduino Uno/Nano/Mega
- Motore 370 DC
- Driver motore (es. L298N, L293D o meglio un MOSFET driver tipo BTS7960 per correnti più alte)
- Power Supply esterna 6–12 V (batterie Li-ion, pacco NiMH o alimentatore DC)
- Cables jumper
Schema di collegamento con L298N
Motore 370 → Uscite OUT1 e OUT2 del modulo L298N
Alimentazione motore (Vcc) → 6–12 V esterna
GND del modulo → GND alimentazione esterna e GND Arduino collegati insieme
IN1, IN2 (del L298N) → Pin digitali Arduino (es. D8 e D9)
EN1 (Enable) → Pin PWM Arduino (es. D5)
3. Programmare Arduino per controllare il motore
Esempio di codice per avanti, indietro e velocità variabile:
// Pin collegati al driver L298N
int IN1 = 8;   // Direzione 1
int IN2 = 9;   // Direzione 2
int ENA = 5;   // PWM per velocità

void setup() {
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(ENA, OUTPUT);
}

// Funzione per muovere il motore
void muoviMotore(int velocita, bool avanti) {
  if (avanti) {
    digitalWrite(IN1, HIGH);
    digitalWrite(IN2, LOW);
  } else {
    digitalWrite(IN1, LOW);
    digitalWrite(IN2, HIGH);
  }
  analogWrite(ENA, velocita); // 0–255
}

void loop() {
  // Avanti a velocità media
  muoviMotore(150, true);
  delay(2000);

  // Stop
  muoviMotore(0, true);
  delay(1000);

  // Indietro a velocità massima
  muoviMotore(255, false);
  delay(2000);

  // Stop
  muoviMotore(0, false);
  delay(1000);
}
4. Suggerimenti d’uso
- Usa diodi di protezione (flyback) se il driver non li ha integrati, per proteggere Arduino dai picchi di tensione.
- Per il controllo preciso della velocità, puoi usare un encoder ottico o magnetico montato sull’albero.
- Se il motore è usato in carichi pesanti, prevedi ventilazione o dissipatore.
- Se serve più coppia e meno velocità, usa un riduttore.
5. Esempi pratici di progetti
- Robot su ruote con regolazione di velocità
- Mini trapano da banco
- Ventola regolabile
- Pompa per liquidi
- Sistema di apertura/chiusura automatica (serre, finestre, ecc.)
Tutorial: Come usare il Motore 370
Questo motore DC a magneti permanenti è ideale per progetti che richiedono una grande coppia e alta velocità. Utile per maker principianti e intermedi.
Cosa serve
- Motore 370
- Regolatore di tensione 6V-12V
- Resistenza di protezione (opzionale)
- Cordoni di protezione (opzionale)
Passi
- 1. Controlla la tensione del tuo alimentatore. Il motore funziona su 6V-12V.
- 2. Collega il motore al tuo alimentatore utilizzando i cavi di alimentazione.
- 3. Se necessario, connetti una resistenza di protezione tra il motore e l’alimentatore per proteggere il motore.
- 4. Collega il motore al tuo circuito elettronico o a un motore driver.
- 5. Se hai un motore driver, controlla la tensione di alimentazione e le pin di ingresso.
- 6. Carica il codice seguente su Arduino per controllare il motore: `void setup() { pinMode(9, OUTPUT); // Cambia la pin se necessario } void loop() { digitalWrite(9, HIGH); delay(1000); digitalWrite(9, LOW); delay(1000); }`
- 7. Accendi l’alimentatore e verifica che il motore funzioni correttamente.
- 8. Regola la velocità del motore variando la tensione dell’alimentatore.
Codice di esempio
void setup() { pinMode(9, OUTPUT); } void loop() { digitalWrite(9, HIGH); delay(1000); digitalWrite(9, LOW); delay(1000); }Mini-progetto
Costruisci un semplice robot che si muove avanti e indietro. Usa un motore 370 per il movimento e un sensore ultrasonico per evitare ostacoli.
Errori comuni
- Impostare la tensione dell’alimentatore fuori dai limiti del motore.
- Collegare il motore direttamente a un’alimentazione di tensione elevata senza resistenza di protezione.
- Omettere l’uso di un motore driver.
- Non controllare la compatibilità delle pin con il motore driver.
Accessori consigliati
- Motore driver
- Regolatore di tensione
- Sensore ultrasonico
- Cordoni di protezione
Domande frequenti
Il motore funziona a 5V?
Verifica sul datasheet. Il motore funziona su 6V-12V.
Posso usare un regolatore di tensione 5V?
Verifica sul datasheet. Il motore richiede 6V-12V.
Quanto tempo può funzionare il motore senza interruzioni?
Il motore può funzionare per ore, ma controlla la temperatura. Se supera i 60°C, riduca la tensione.
Reviews
There are no reviews yet.