
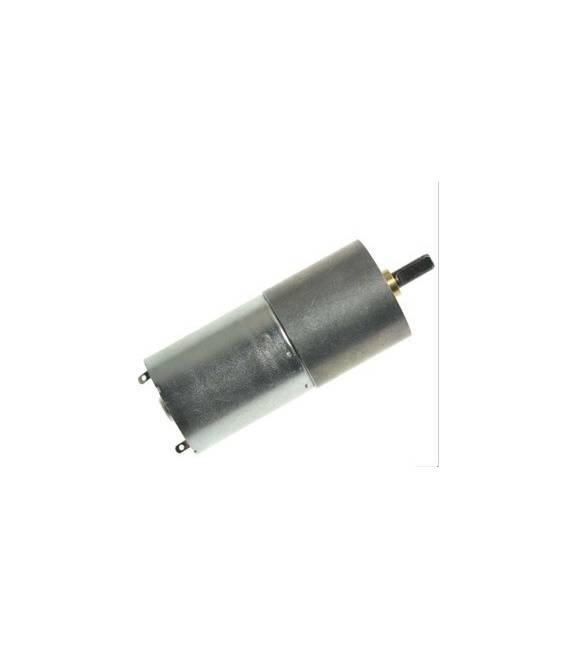

Motore 370 elettrico con Motoriduttore 3v 24v – 6v 133 RPM
Il prezzo originale era: 14,33 €.10,38 €Il prezzo attuale è: 10,38 €. Escluso IVA
Motore 370 elettrico con Motoriduttore 3v 24v – 6v 133 RPM
Disponibile su ordinazione
Descrizione
📌 Descrizione del Motore 370 Elettrico con Motoriduttore
- Modello motore: DC 370
- Alimentazione: 3V – 24V (ottimale 6V – 12V per uso con Arduino)
- Velocità nominale: 133 RPM (a 6V)
- Tipo: Motore DC brushed con motoriduttore integrato a ingranaggi in metallo
- Coppia: Alta, adatta per applicazioni che richiedono forza a bassa velocità
- Assorbimento corrente:
- A vuoto: ~100-200 mA
- Sotto carico: 500-800 mA (può arrivare a >1A in stall)
- Albero di uscita: Cilindrico, diametro 6 mm (spesso con piatto per fissaggio pulegge/ruote)
- Applicazioni comuni: Robotica, sistemi di trazione, piccoli sollevatori, meccanismi automatizzati.
💡 Perché il motoriduttore è importante?
Riduce la velocità del motore e aumenta la coppia, rendendolo adatto per muovere carichi o robot in modo controllato.
⚙️ Collegamento con Arduino
Un motore DC non si può collegare direttamente ai pin di Arduino perché richiede più corrente di quella che i pin possono fornire.
Serve un driver per motori DC, ad esempio:
- L298N
- L293D
- Ponte H basato su MOSFET (es. BTS7960 per alte correnti)
Esempio con L298N:
Schema collegamenti:
- Motore → ai morsetti OUT1 e OUT2 del L298N
- L298N Vcc → Alimentazione esterna del motore (6V – 12V)
- L298N GND → GND alimentazione e GND Arduino (comune!)
- IN1, IN2 → Pin digitali di Arduino per direzione
- ENA → Pin PWM di Arduino per velocità
💻 Esempio di Codice Arduino
// Pin di collegamento L298N
int IN1 = 8;
int IN2 = 9;
int ENA = 10; // Pin PWM per velocità

void setup() {
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(ENA, OUTPUT);
}

void loop() {
  // Rotazione avanti a velocità media
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  analogWrite(ENA, 150); // 0-255 (PWM)
  delay(2000);

  // Stop
  analogWrite(ENA, 0);
  delay(1000);

  // Rotazione indietro a velocità massima
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, HIGH);
  analogWrite(ENA, 255);
  delay(2000);

  // Stop
  analogWrite(ENA, 0);
  delay(1000);
}
📋 Suggerimenti pratici
- Alimentazione separata – Fornisci al motore la sua fonte di alimentazione dedicata (6V–12V) e condividi solo il GND con Arduino.
- Protezione – Aggiungi un diodo di protezione (flyback) se il driver non lo ha già, per proteggere Arduino da ritorni di corrente.
- Velocità e coppia – Ricorda che a tensioni più basse il motore sarà più lento ma consumerà meno corrente.
- Uso con encoder – Se aggiungi un encoder ottico o magnetico, puoi controllare anche il numero di giri e fare movimenti precisi.
- Evita lo stallo – Il motore fermo sotto tensione assorbe molta corrente e può danneggiarsi.
💡 Esempi di utilizzo con Arduino
- Robot a due ruote → Controllo indipendente di due motori 370 per movimento e sterzata.
- Piccolo nastro trasportatore → Regolazione di velocità per trasportare oggetti.
- Serratura automatizzata → Movimenti lenti e potenti per aprire/chiudere un meccanismo.
- Braccio robotico → Uso del motoriduttore per articolazioni con elevata coppia.
Tutorial: Come usare Motore 370 con Riduttore
Il motore 370 con riduttore è ideale per progetti che richiedono una bassa velocità e alta coppia, come robotica o meccanismi di apertura. Questo tutorial ti guiderà attraverso l’installazione e il collegamento del motore.
Cosa serve
- Motore 370 con riduttore
- Arduino Uno R3
- Connessione USB per Arduino
- Cavo JST-XH a spina
Passi
- Collega la tensione di alimentazione (da 3V a 24V) al motore utilizzando il cavo JST-XH.
- Verifica sul datasheet del motore i pin per l’alimentazione e collegali correttamente.
- Se necessario, usa un limitatore di corrente o una resistenza per proteggere il circuito contro sovraccarichi.
- Collega il segnale PWM dell’Arduino al motore attraverso un MOSFET o un transistor come interfaccia.
- Scarica e carica l’IDE Arduino, installando la libreria Adafruit Motor Shield se necessario.
- Apri uno sketch esistente per controllare i motori o crea uno nuovo basato sul codice fornito.
- Carica lo sketch sull’Arduino e testa il motore con vari livelli di PWM.
- Regola la velocità del motore modificando i valori nel codice.
Codice di esempio
void setup() {
  pinMode(9, OUTPUT);
}

void loop() {
  analogWrite(9, 128); // Regolare il valore per cambiare la velocità.
}
Mini-progetto
Crea un piccolo robot che usa questo motore come sistema di trazione. Puoi aggiungere sensori di distanza e programmare l’Arduino per farlo evitare gli ostacoli.
Errori comuni
- Collegamento errato del segnale PWM
- Alimentazione insufficiente o inadeguata
- Manca la libreria necessaria per il controllo del motore
- Sovraccarico elettrico causato da un motore non gestito correttamente
Accessori consigliati
- Arduino Uno R3
- MOSFET TIP120
- Resistenza protettiva 1kΩ
- Libreria Adafruit Motor Shield
Domande frequenti
Come posso controllare la direzione del motore?
Utilizza i segnali di input per invertire il flusso elettrico al motore.
Qual è la differenza tra un riduttore e una cassetta idraulica?
Un riduttore riduce la velocità del motore aumentando la coppia, mentre una cassetta idraulica regola il flusso di fluidi in sistemi meccanici.
Posso usare questo motore con un Raspberry Pi?
Sì, ma potresti aver bisogno di un MOSFET o un transistor per gestire il flusso elettrico.
Prodotti correlati
-
In offerta!
DIY Staffa ad U Inclinata per Robot
Il prezzo originale era: 6,29 €.4,56 €Il prezzo attuale è: 4,56 €. Escluso IVA Aggiungi al carrello -
In offerta!
MG90S (misura 9g), ingranaggio metallico inclinazione 14g rispetto alla scatola dello sterzo, versione di aggiornamento SG90
Il prezzo originale era: 6,17 €.4,47 €Il prezzo attuale è: 4,47 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo Scheda L293D Motor Driver Stepper Shield 4 Canali Motore Passo Passo per Arduino
Il prezzo originale era: 6,51 €.4,05 €Il prezzo attuale è: 4,05 €. Escluso IVA Aggiungi al carrello -
In offerta!
Micro servo 9g SG90 Motore per modellismo RC elicotteri aerei robotica amatoriale arduino
Il prezzo originale era: 6,46 €.4,00 €Il prezzo attuale è: 4,00 €. Escluso IVA Aggiungi al carrello