 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
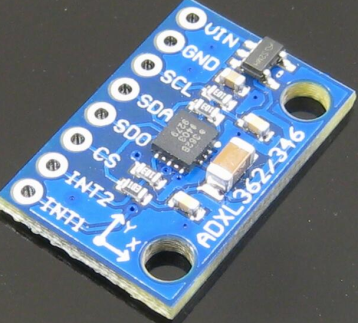
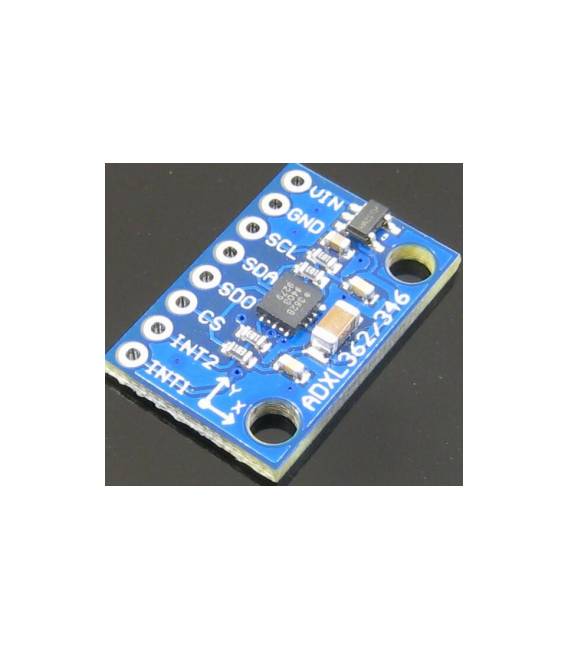
Descripción
Qué es
El GY-362 ADXL362 es un módulo de sensor de aceleración de 3 ejes que utiliza la interfaz SPI. Está diseñado para medir la aceleración en tres direcciones (x, y, z).
Características
- Sensor: ADXL362
- Interfaz: SPI
- Medición: Aceleración en 3 ejes (x, y, z)
- SKU: ARD009441
- Precio: 9,32 €
Para qué sirve
El módulo GY-362 ADXL362 es útil para proyectos de robótica, control de movimiento y monitoreo de vibraciones. Puede ser utilizado para detectar el movimiento de un robot, medir las vibraciones de una máquina o controlar la aceleración de un vehículo. Es compatible con Arduino y otros microcontroladores que soportan la interfaz SPI.
Tutorial: Cómo usar GY-362
El GY-362 es un sensor de aceleración de 3 ejes utilizable para medir vibraciones y movimientos. Útil para proyectos de robótica y de control de movimiento.
Qué necesitas
- GY-362
- Arduino
- Cable de alimentación (5V)
- Resistencia pull-up (10kΩ)
Pasos
- 1. Monta el GY-362 en el circuito utilizando un marco de prototipo.
- 2. Conecta GND del GY-362 a GND Arduino.
- 3. Conecta VCC del GY-362 a 5V Arduino.
- 4. Conecta la línea SDA del GY-362 a un pin SPI de Arduino (AD0).
- 5. Conecta la línea SCL del GY-362 a un pin SPI de Arduino (AD1).
- 6. Conecta la línea INT del GY-362 a un pin digital de Arduino (opcional).
- 7. Conecta la resistencia pull-up entre SCL y VCC.
- Carga el código de ejemplo en Arduino.
Código de ejemplo
```c
#include <Wire.h>

void setup() {
  Wire.begin();
  Serial.begin(9600);
}

void loop() {
  int16_t ax, ay, az;
  Wire.beginTransmission(0x1D);
  Wire.write(0x32);
  Wire.endTransmission();
  Wire.requestFrom(0x1D, 6);
  ax = Wire.read() << 8 | Wire.read();
  ay = Wire.read() << 8 | Wire.read();
  az = Wire.read() << 8 | Wire.read();
  Serial.print("ax: "); Serial.println(ax);
  Serial.print("ay: "); Serial.println(ay);
  Serial.print("az: "); Serial.println(az);
  delay(1000);
}
```
Miniproyecto
Crea un dispositivo de control de movimiento para un robot. Conecta el GY-362 al robot y utiliza el código de ejemplo para controlar el movimiento del robot basándote en las mediciones de aceleración.
Errores comunes
- Olvida conectar la resistencia pull-up.
- Usa pines SPI incorrectos.
- No inicializa la biblioteca Wire.
- Usa la dirección incorrecta en la comunicación I2C.
Accesorios recomendados
- Arduino Nano
- Resistencia 10kΩ
- Marco de prototipo
- Cable de alimentación
Preguntas frecuentes
El sensor no funciona, ¿qué puedo hacer?
Verifica los conectores y consulta el datasheet para asegurarte de que la dirección I2C es correcta.
¿Cuál es la frecuencia de muestreo máxima?
Consulta el datasheet, pero generalmente es de 1600 Hz.
¿Puedo usar una alimentación diferente a 5V?
Consulta el datasheet, pero generalmente funciona con 3.3V o 5V.
Valoraciones
No hay valoraciones aún.