 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
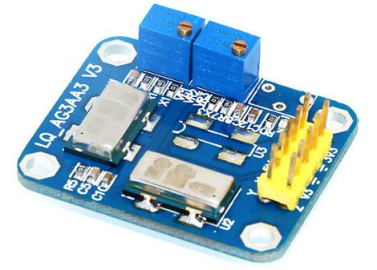
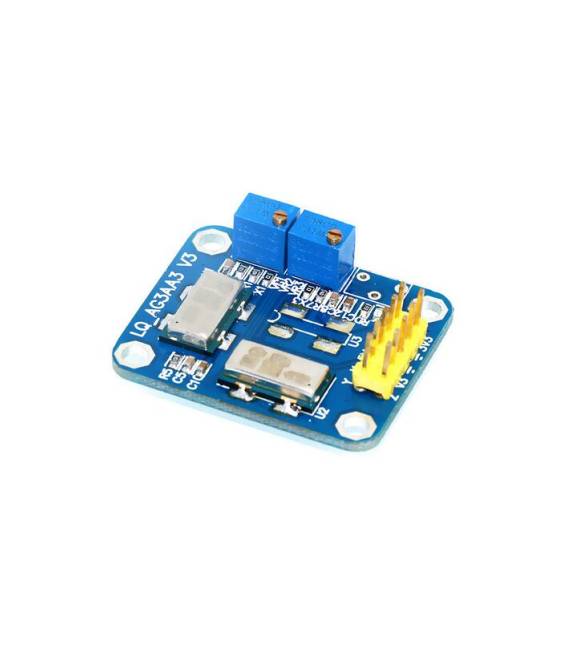
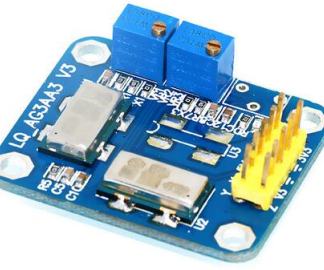
Ce module de capteur de gyroscope ENC-03MB + accéléromètre MMA7361 est un composant électronique conçu pour intégrer des projets de robotique, de véhicules équilibrés et de systèmes de stabilisation. Il combine les fonctionnalités d’un gyroscope 2-axis et d’un accéléromètre 3-axis. Caractéristiques Gyroscope 2-axis : ENC-03MB Accéléromètre 3-axis : MMA7361 À quoi sert-il Idéal pour des projets de robots équilibrés et de véhicules intelligents. Peut être utilisé avec Arduino ou ESP pour un contrôle précis du mouvement et de la position. Tutoriel : Comment utiliser Module de capteur de gyroscope ENC-03MB + Accéléromètre MMA7361 Ce module combine un gyroscope 2-axis et un accéléromètre 3-axis pour un contrôle précis du mouvement. Utile pour des projets de robots équilibrés et des systèmes de stabilisation. Ce qu’il vous faut Module de capteur de gyroscope ENC-03MB + Accéléromètre MMA7361 Arduino ou microcontrôleur compatible Câble d’alimentation Câble de masse Étapes 1. Vérifiez que le module fonctionne en consultant le datasheet. 2. Connectez le module à l’Arduino : VCC à 5V, GND à masse, SDA et SCL aux broches I2C. 3. Vérifiez le datasheet pour la configuration I2C du capteur. 4. Chargez le code Arduino fourni. 5. Insérez les données de calibration du datasheet. 6. Testez la lecture des données avec le Serial Monitor. 7. Implémentez le contrôle du robot équilibré basé sur les données. 8. Vérifiez l’exactitude des données dans différentes positions. Exemple de code « `cpp #include #include #include Adafruit_MMA7660 mma = Adafruit_MMA7660(); void setup() { Wire.begin(); mma.begin(); } void loop() { sensors_event_t a, g; mma.getEvent(&a, &g, NULL); Serial.print(« X: »); Serial.print(a.acceleration.x); Serial.print( » Y: »); Serial.print(a.acceleration.y); Serial.print( » Z: »); Serial.print(a.acceleration.z); Serial.print( » Gx: »); Serial.print(g.gyro.x); Serial.print( » Gy: »); Serial.print(g.gyro.y); Serial.print( » Gz: »); Serial.print(g.gyro.z); Serial.println(); } « ` Mini-projet Construisez un robot équilibré en utilisant le module pour contrôler le mouvement et la position du robot. Erreurs courantes Connexion incorrecte : Vérifiez que VCC et GND sont correctement connectés. Problèmes de communication I2C : Vérifiez la configuration I2C sur le datasheet. Données incorrectes : Vérifiez la calibration et la configuration du capteur. Serial Monitor ne fonctionne pas : Vérifiez la configuration du taux de baud. Accessoires recommandés Arduino Uno Câble d’alimentation 5V Batterie LiPo Châssis de support pour robot équilibré Questions fréquentes Comment calibrer le capteur ? Suivez les instructions du datasheet pour la calibration initiale. Quelles broches utiliser pour le gyroscope et l’accéléromètre ? Vérifiez le datasheet pour la configuration correcte des broches I2C. Le module fonctionne-t-il avec Arduino Mega ? Vérifiez la compatibilité sur le datasheet ; le module pourrait nécessiter des modifications. Comment puis-je améliorer la stabilité du robot équilibré ? Ajoutez un algorithme de contrôle PID basé sur les données du capteur.
Avis
Il n’y a pas encore d’avis.