 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
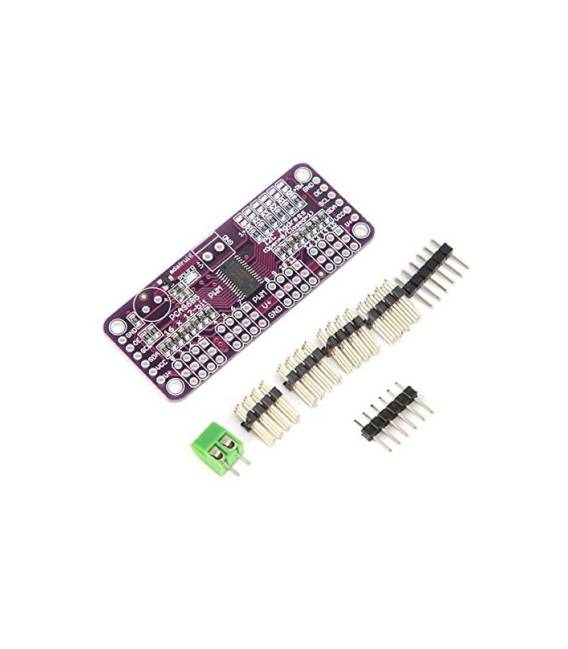
Le module PCA9685 16 canaux est un contrôleur PWM I2C qui permet un contrôle précis de 16 servomoteurs. Il est idéal pour des projets d’électronique et de robotique nécessitant une précision de contrôle élevée. Caractéristiques 16 canaux PWM Contrôle I2C Résolution 12 bits Alimentation : 4,5V – 5,5V À quoi sert-il Le module PCA9685 est idéal pour contrôler des servomoteurs et d’autres dispositifs nécessitant un contrôle PWM. Il peut être utilisé dans des projets de robotique, d’automatisation domestique et de contrôle de dispositifs électroniques. Il est compatible avec Arduino et d’autres microcontrôleurs basés sur I2C. Tutoriel : Comment utiliser le module PCA9685 16 Canaux PWM Servo Control Le module PCA9685 est un module I2C avec 16 canaux PWM utilisable pour contrôler des servomoteurs et d’autres dispositifs nécessitant un contrôle PWM. Idéal pour des projets d’électronique et de robotique. Qu’est-ce qu’il faut ? Arduino Câble I2C (SCL et SDA) Résistance 1 kΩ Servomoteurs Étapes 1. Installation du module : Placez le module sur votre circuit. 2. Connexion : Branchez le VCC du module au 5V de l’Arduino, GND au GND et SDA au pin 20 d’I2C. 3. Branchez le SCL au pin 21 d’I2C. 4. Branchez la résistance 1 kΩ entre VCC et GND pour la protection. 5. Insérez le code suivant dans l’Arduino IDE. 6. Configurez les canaux PWM via les commandes I2C. 7. Chargez le code sur l’Arduino. 8. Vérifiez le fonctionnement des canaux avec un servo. Code d’exemple « `cpp #include #include Adafruit_PWMServoDriver pca = Adafruit_PWMServoDriver(); // I2C address 0x40 void setup() { Serial.begin(9600); pca.begin(); pca.setPWMFreq(50); // Set frequency to 50Hz } void loop() { pca.setPWM(0, 0, 300); // Set channel 0 to 1.5ms (90 degrees) delay(1000); } « ` Mini-projet Créez un simple suiveur de ligne avec 2 servos contrôlés par le PCA9685. Erreurs courantes Oublier de configurer la fréquence PWM. Connecter correctement les broches I2C. Ne pas utiliser la résistance de protection. Ne pas charger correctement le code sur l’Arduino. Accessoires recommandés Servos Câble I2C Résistance 1 kΩ Arduino IDE Questions fréquentes Comment puis-je vérifier la fréquence PWM ?Vérifiez le code et assurez-vous que `pca.setPWMFreq(50);` est correctement configuré. Quelle est la fréquence par défaut du PWM ?La fréquence par défaut est de 250Hz, mais vous pouvez la modifier via `setPWMFreq()`. Peut-on utiliser des servomoteurs d’autres modèles ? Oui, mais vérifiez la fréquence PWM requise sur le datasheet.
Avis
Il n’y a pas encore d’avis.