 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
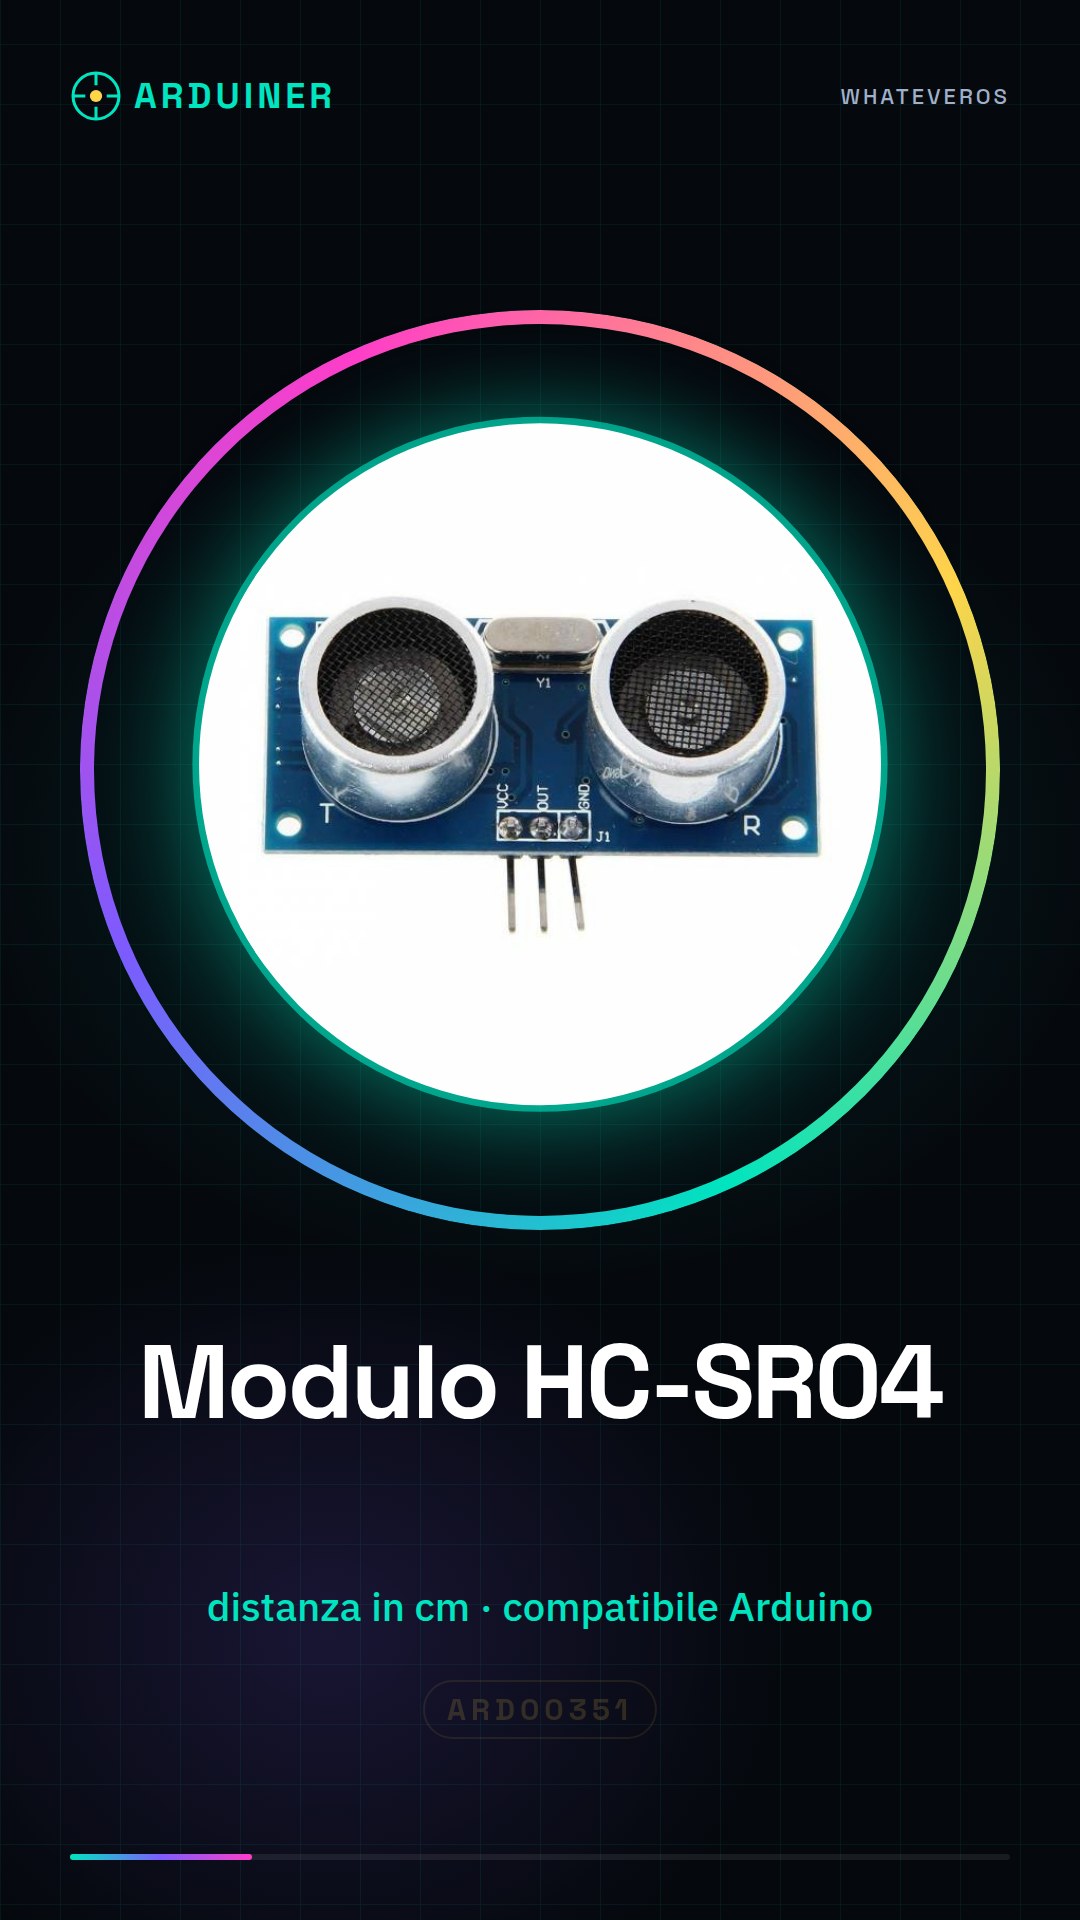
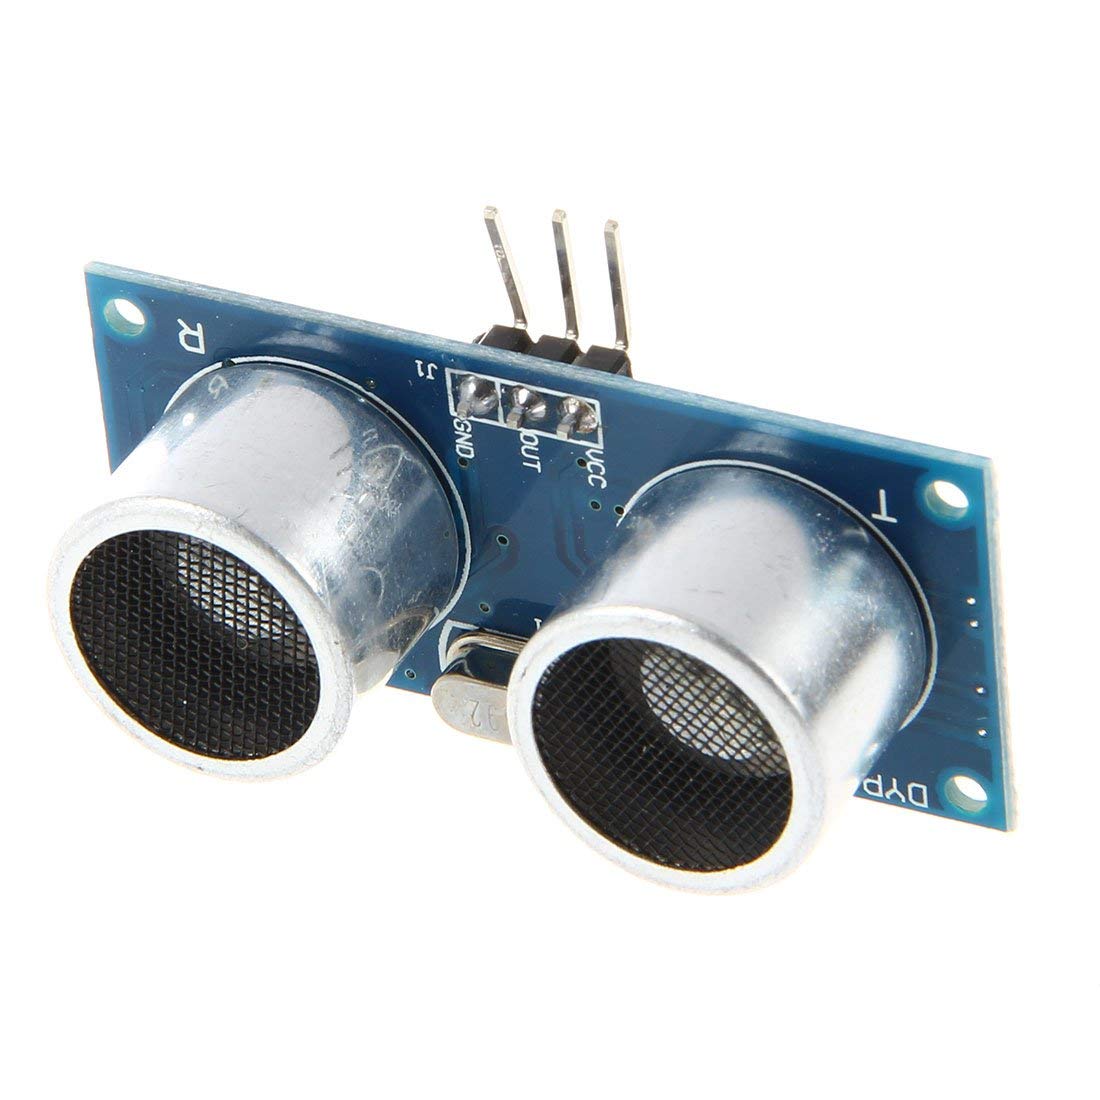
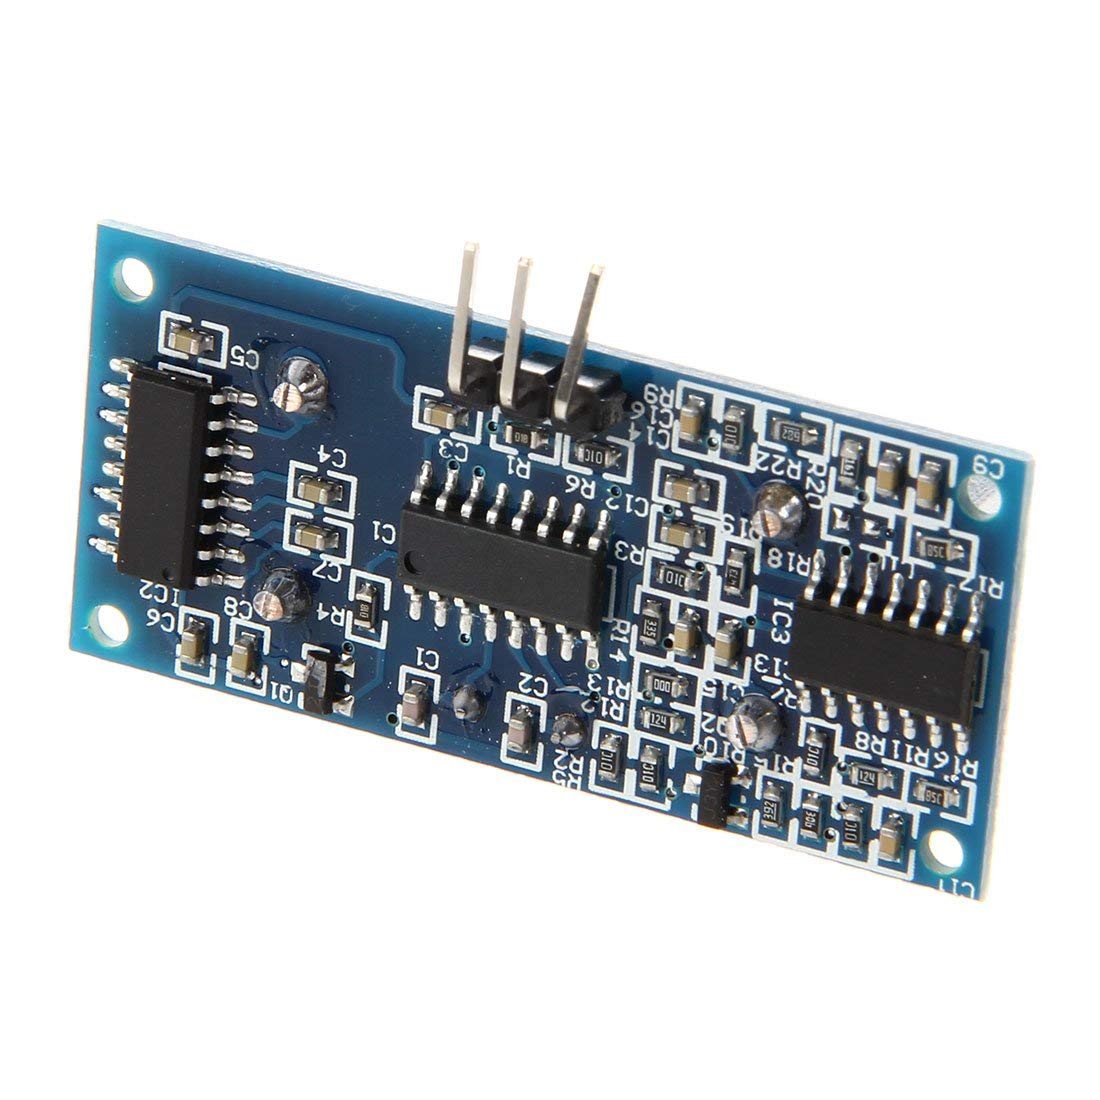
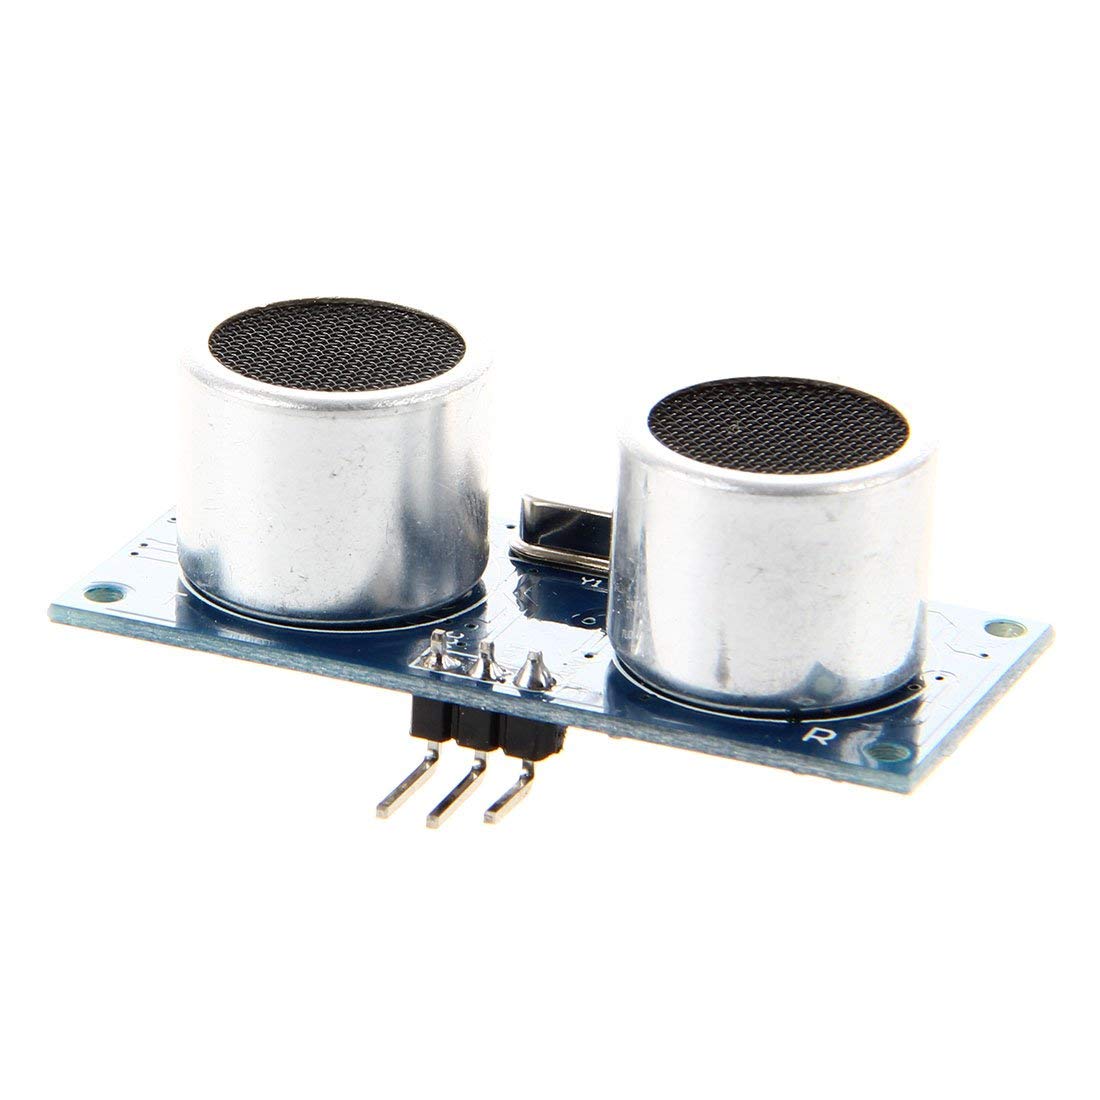
Descripción
Qué es
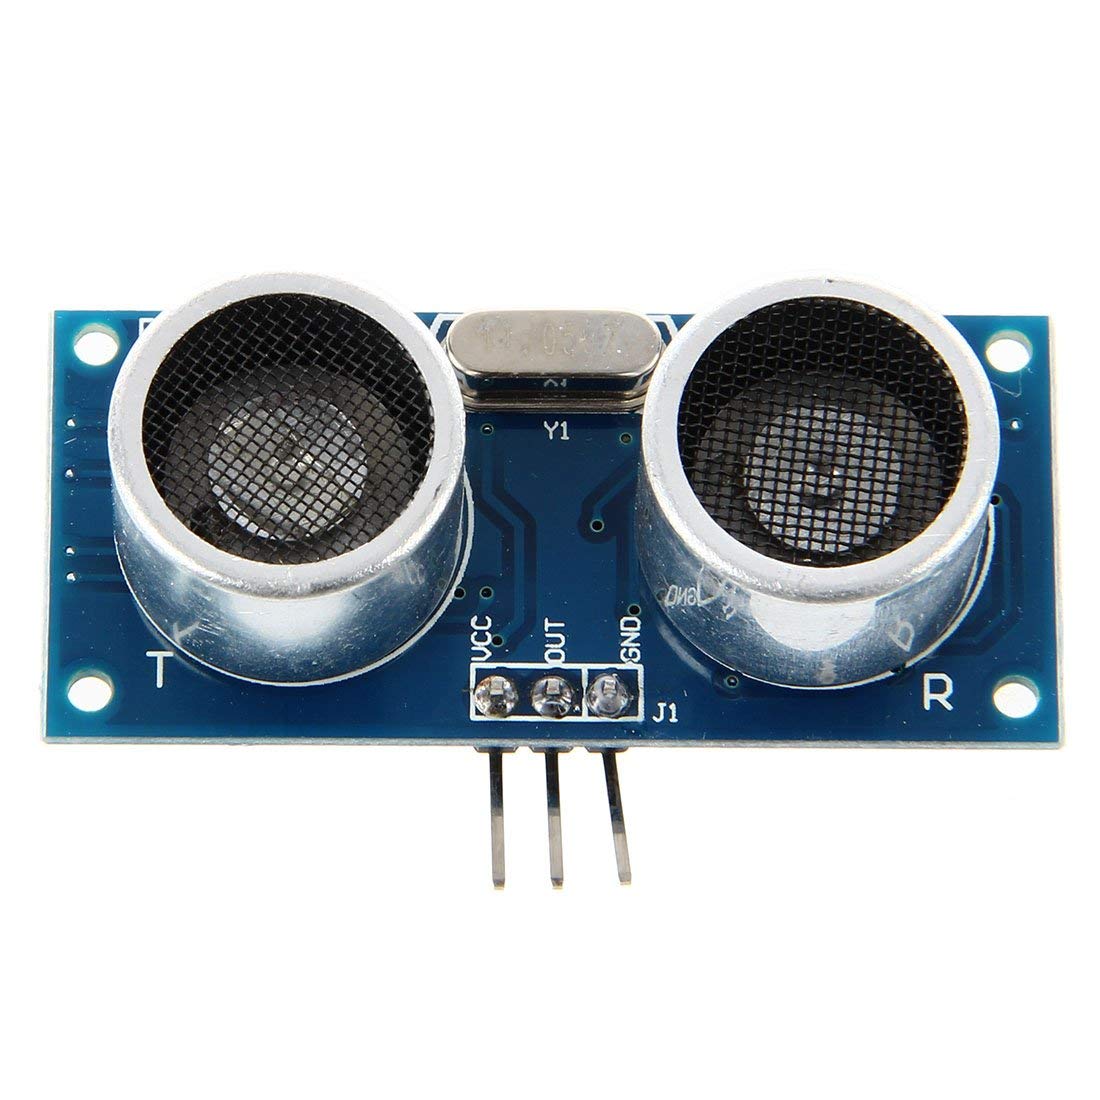
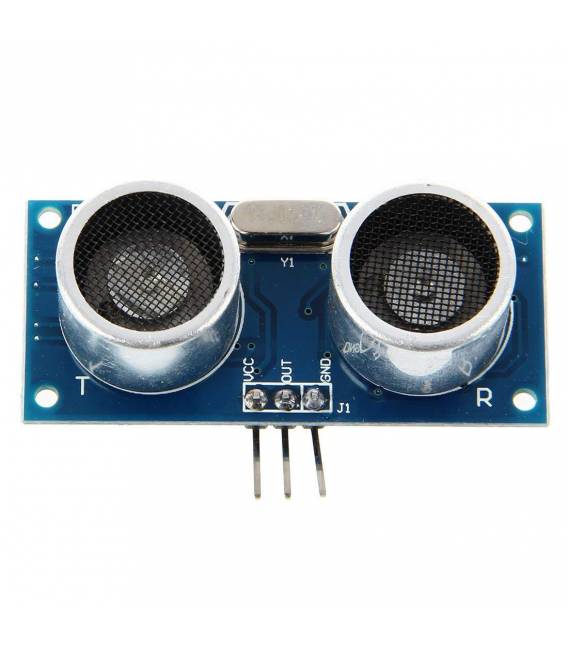
El módulo HC-SR04 es un sensor de ultrasonido utilizable en proyectos de robótica, smart car y drones. Sirve para medir la distancia a obstáculos o objetos en su proximidad.
Características
- Sensor de ultrasonido adecuado para la medición de distancia en ambientes internos y externos.
- Compatible con Arduino y otros microcontroladores.
- Detecta obstáculos hasta una cierta distancia (consulta el datasheet).
Para qué sirve
Sirve para crear dispositivos robóticos como rovers, smart car o drones que evitan obstáculos. Ideal también para proyectos de Arduino y ESP8266/ESP32.
Tutorial: Cómo usar Módulo HC-SR04 Ultrasonido
El módulo HC-SR04 es un sensor de ultrasonido adecuado para proyectos de robótica y smart car que requieren la medición de distancia. Es ideal para principiantes e intermedios, ayudando a sus dispositivos a evitar obstáculos.
Qué necesitas
- Arduino Uno o compatible
- Cable USB
- Puertos digitales
Pasos
- Conecta el pin VCC del módulo HC-SR04 al 5V del Arduino
- Conecta el pin GND del módulo a uno de los pines GND de Arduino
- Conecta el pin Trig del módulo a un pin digital de Arduino (por ejemplo, Pin 9)
- Conecta el pin Echo del módulo a otro pin digital de Arduino (por ejemplo, Pin 10)
- Abre el IDE de Arduino y crea un nuevo sketch
- Incluye la biblioteca NewPing o usa el código fuente proporcionado a continuación
- Configura los pines Trig y Echo en la variable del sensor
- Agrega las instrucciones para leer la distancia y mostrarla en el Monitor Serial
Código de ejemplo
NewPing sonar(9, 10); // Pin 9 come Trig, Pin 10 come Echo
void setup() {
  Serial.begin(9600);
}
void loop() {
  int distance = sonar.ping_cm();
  Serial.print(distance);
  Serial.println(" cm");
}
Miniproyecto
Crea un robot rover que se mueve en línea recta y frena cuando detecta un obstáculo a menos de 30 cm.
Errores comunes
- Los pines Trig y Echo no se han configurado correctamente
- El sensor no recibe energía adecuada
- La distancia medida siempre es cero o máxima
- El intervalo de detección es demasiado largo para tu proyecto
Accesorios recomendados
- Baterías para alimentar Arduino y el robot rover
- Motores DC con controlador H-Bridge
- Impresora 3D para crear una carrocería personalizada para el robot rover
- Sensores de luz integrados para mejorar la navegación del robot
Preguntas frecuentes
¿Cuál es la precisión del sensor HC-SR04?
La precisión puede variar, pero generalmente es preciso entre 1-3 cm dependiendo de las condiciones
¿Puedo conectar más sensores HC-SR04 a un Arduino?
Sí, pero deben configurarse en pines diferentes y no pueden enviar datos al mismo tiempo.
¿Cuál es la distancia máxima de detección del sensor?
Consulta el datasheet específico del producto.
Valoraciones
No hay valoraciones aún.