 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
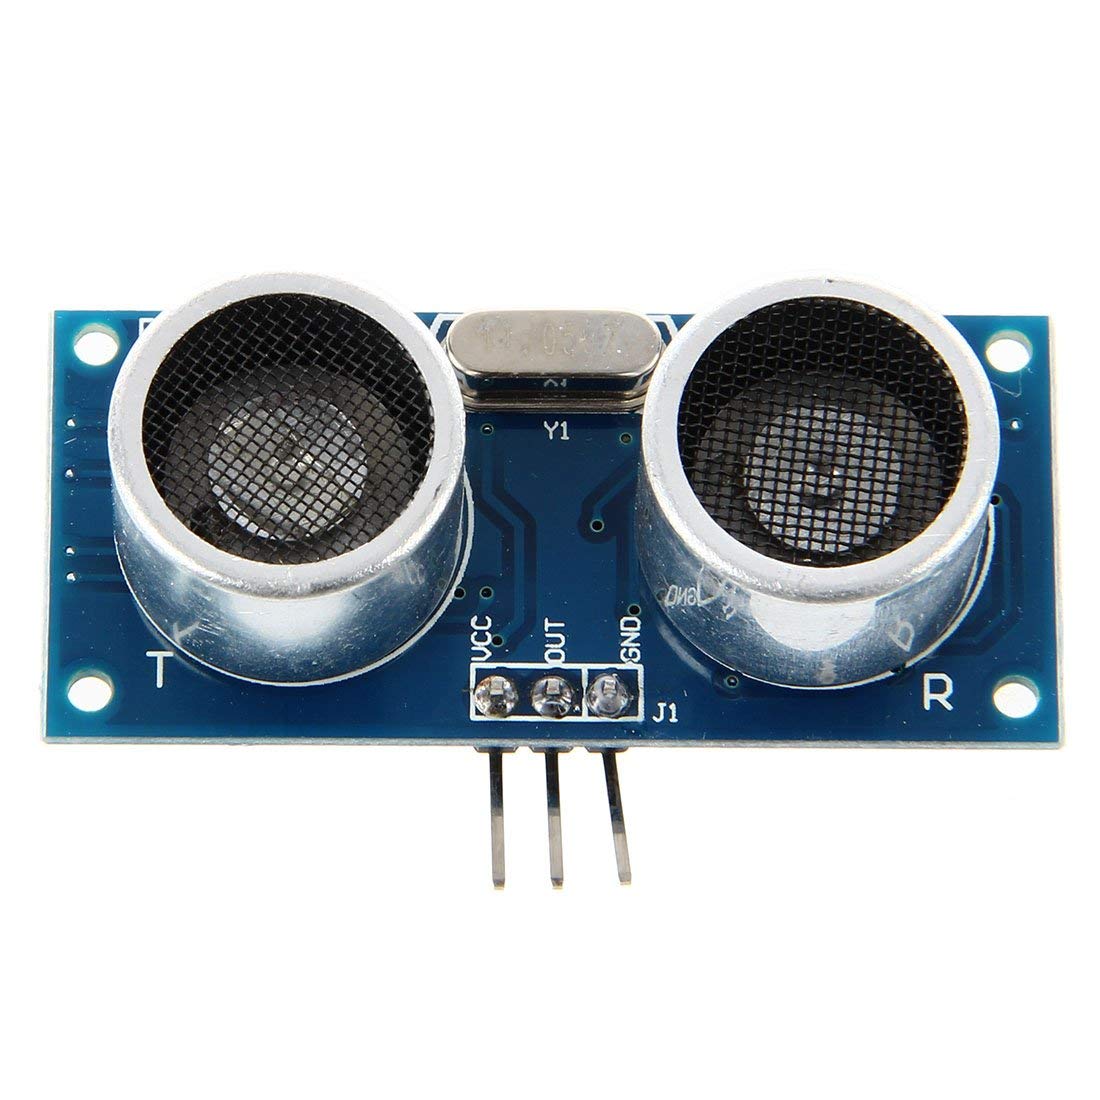
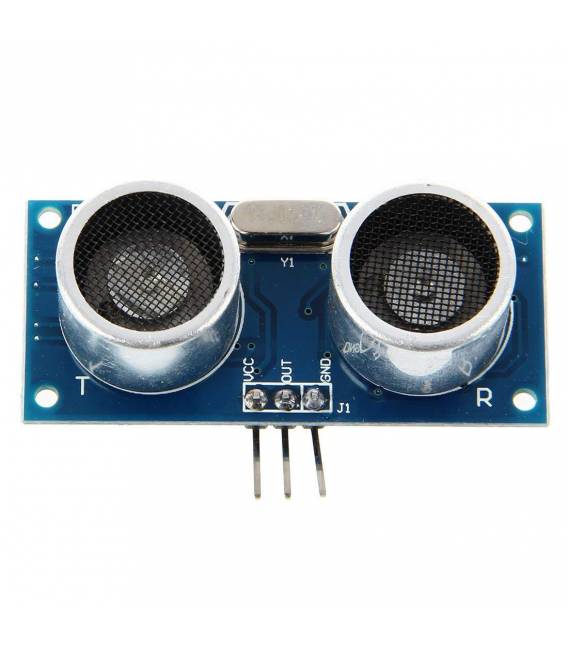
Description
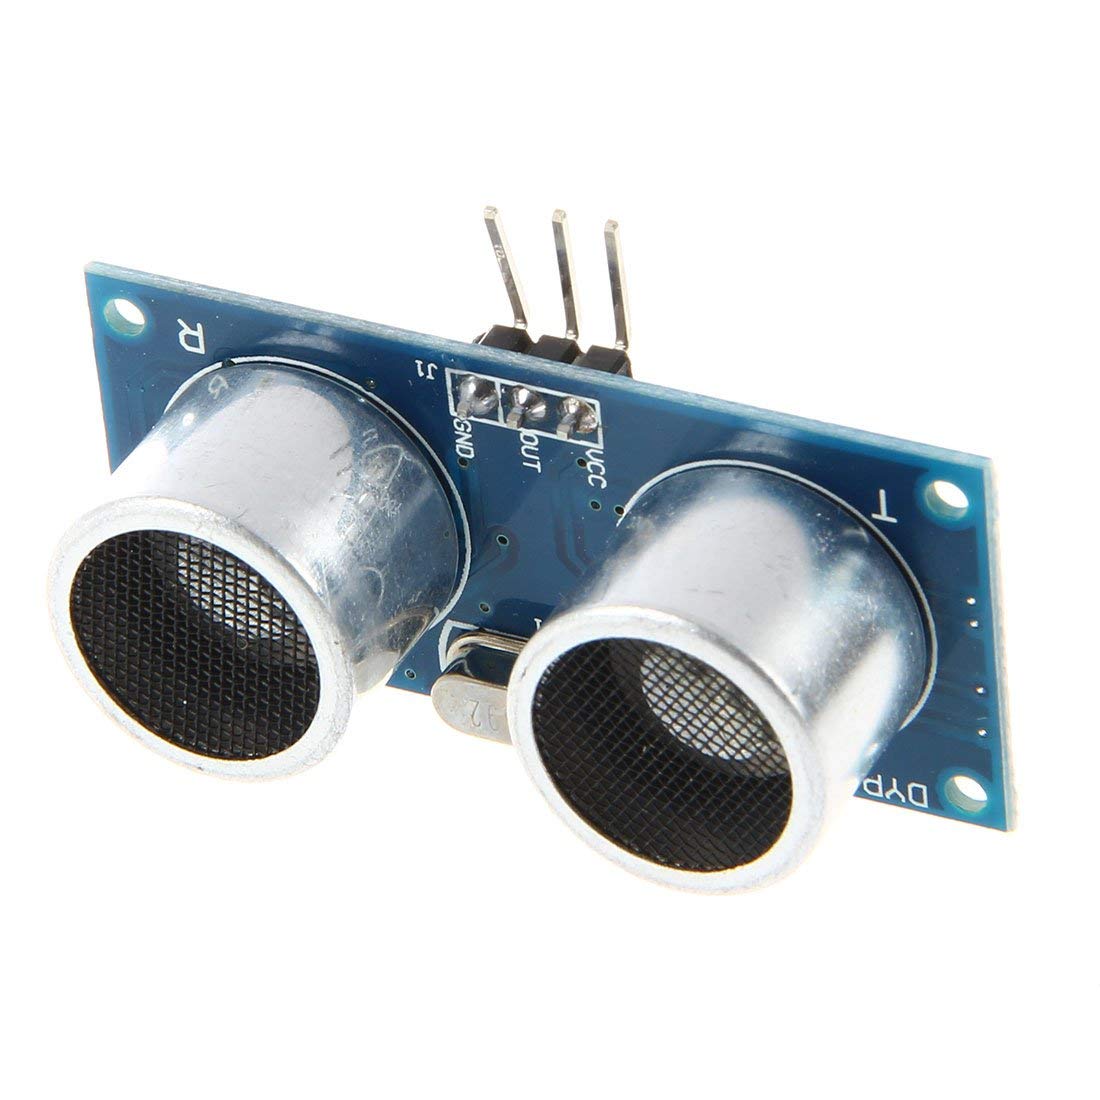
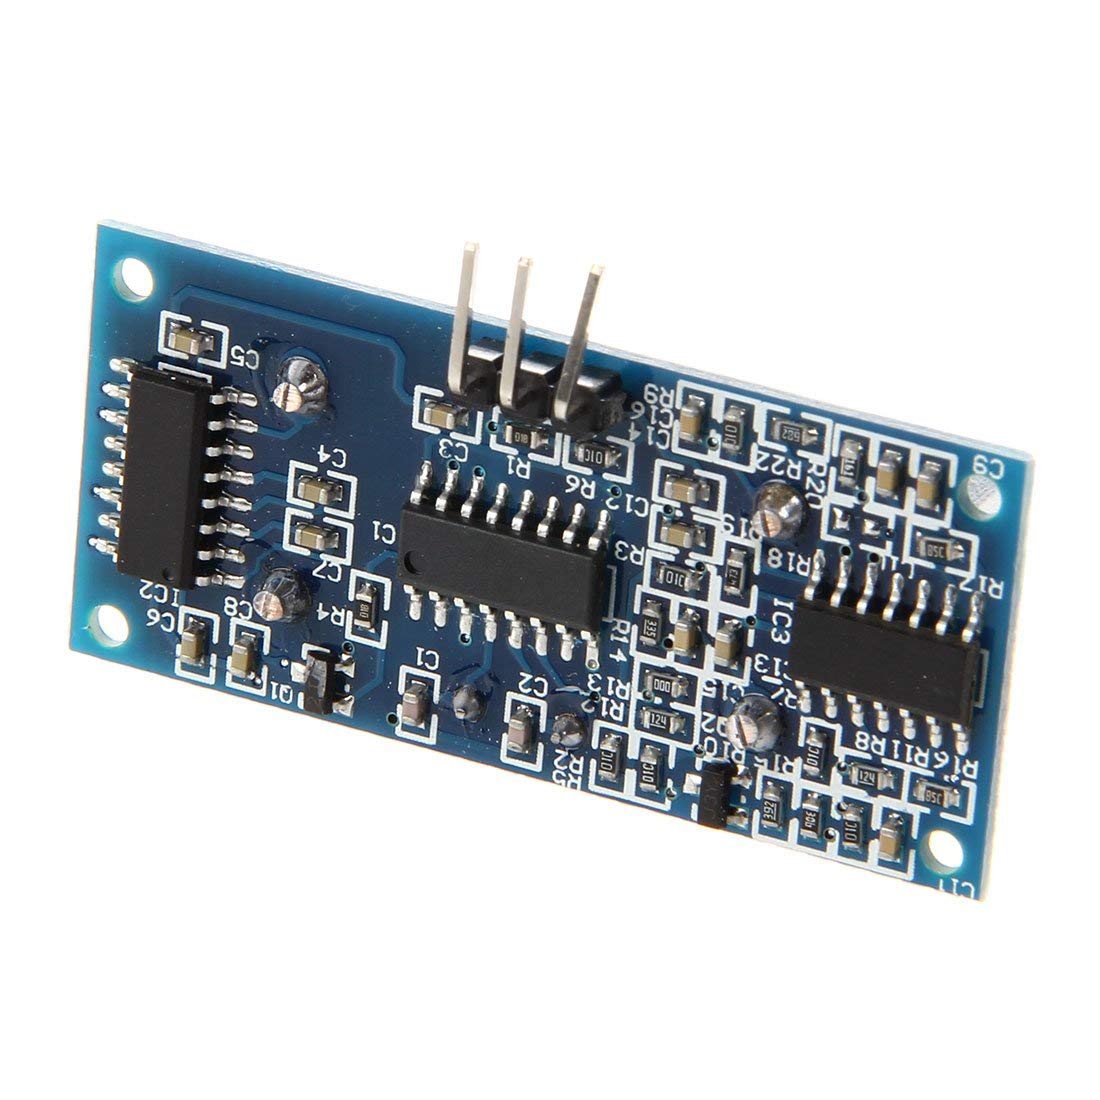
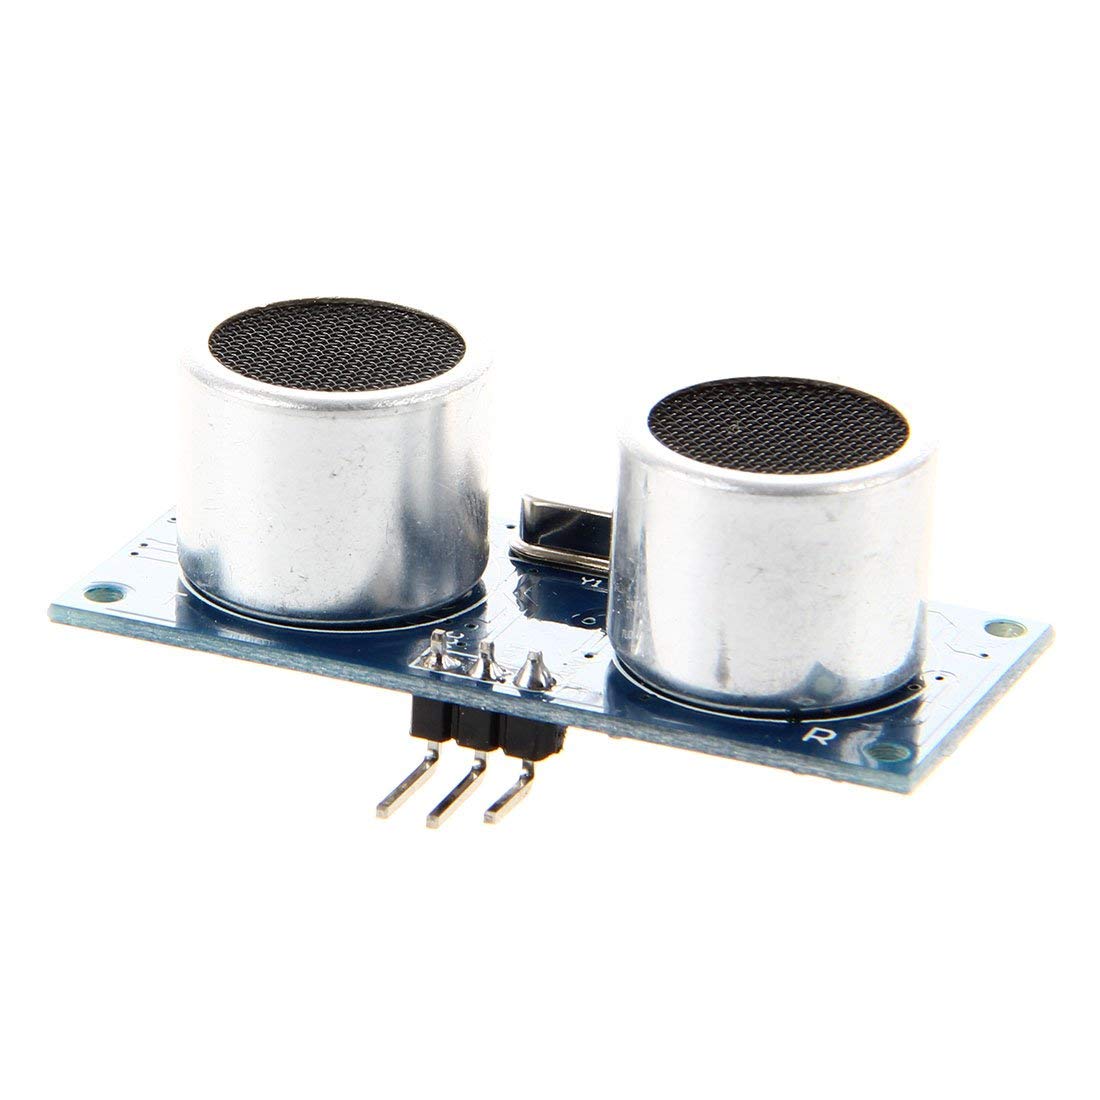
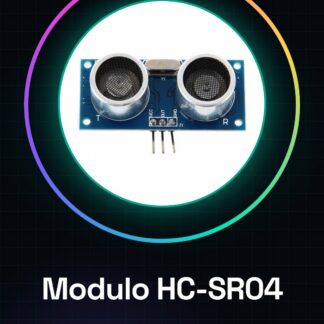
Le module HC-SR04 est un capteur ultrasonique utilisable dans des projets de robotique, smart car et drones. Il est conçu pour mesurer la distance à des obstacles ou des objets dans son environnement. Caractéristiques : Capteur ultrasonique adapté pour la mesure de la distance dans des environnements intérieurs et extérieurs. Compatible avec Arduino et autres microcontrôleurs. Détecte des obstacles jusqu’à une certaine distance (consultez le datasheet). À quoi sert-il : Il est utilisé pour créer des dispositifs robotiques tels que des rover, des smart car ou des drones qui évitent les obstacles. Idéal également pour les projets Arduino et ESP8266/ESP32. Tutoriel : Comment utiliser le module HC-SR04 Ultrasonique Le module HC-SR04 est un capteur ultrasonique adapté pour des projets de robotique et smart car nécessitant la mesure de la distance. Il est idéal pour les débutants et intermédiaires, aidant leurs dispositifs à éviter les obstacles. Ce qu’il vous faut : Arduino Uno ou compatible Câble USB Pins digitales Étapes Connectez le pin VCC du module HC-SR04 au 5V de l’Arduino Connectez le pin GND du module à l’un des pins GND de l’Arduino Connectez le pin Trig du module à un pin digital de l’Arduino (par exemple, Pin 9) Connectez le pin Echo du module à un autre pin digital de l’Arduino (par exemple, Pin 10) Ouvrez l’IDE Arduino et créez une nouvelle sketch Incluez la bibliothèque NewPing ou utilisez le code source fourni ici en dessous Définissez les pins Trig et Echo dans la variable du capteur Ajoutez les instructions pour lire la distance et l’afficher sur Serial Monitor Exemple de code NewPing sonar(9, 10); // Pin 9 comme Trig, Pin 10 comme Echo void setup() { Serial.begin(9600); } void loop() { int distance = sonar.ping_cm(); Serial.print(distance); Serial.println( » cm »); } Mini-projet Créez un rover robot qui se déplace en ligne droite et freine quand il détecte un obstacle à moins de 30 cm. Erreurs courantes Les pins Trig et Echo ne sont pas correctement configurés Le capteur n’est pas alimenté correctement La distance mesurée est toujours zéro ou maximale L’intervalle de détection est trop long pour votre projet Accessoires recommandés Batteries pour alimenter Arduino et rover robot Moteur DC avec driver H-Bridge Imprimante 3D pour créer une carrosserie personnalisée pour le rover robot Capteurs de lumière intégrés pour améliorer la navigation du robot Questions fréquentes Quelle est la précision du capteur HC-SR04 ? La précision peut varier mais généralement, il est précis à environ 1-3 cm selon les conditions. Puis-je connecter plusieurs capteurs HC-SR04 à un Arduino ? Oui, mais ils doivent être configurés sur des pins différents et ne peuvent pas envoyer des données simultanément. Quelle est la distance maximale de détection du capteur ? Vérifiez le datasheet spécifique du produit.
Avis
Il n’y a pas encore d’avis.