
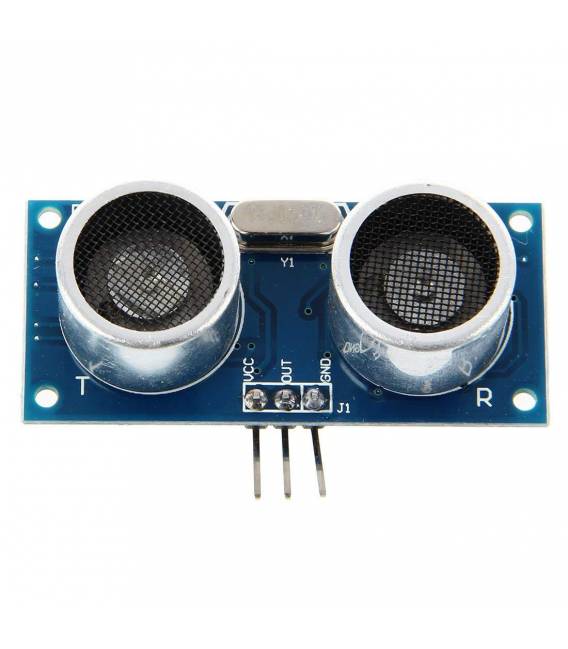


HC-SR03 Modulo a Ultrasuoni per Smart Car, Auto, Rover Robot Sensore Distanza Sonar Prossimità
Il prezzo originale era: 12,88 €.9,34 €Il prezzo attuale è: 9,34 €. Escluso IVA
…
Disponibile su ordinazione
Descrizione
Cos’è
Il modulo HC-SR04 è un sensore a ultrasuoni utilizzabile in progetti di robotica, smart car e droni. Serve per misurare la distanza da ostacoli o oggetti nella sua vicinanza.
Caratteristiche
- Sensore a ultrasuoni adatto per misurazione della distanza in ambienti interni ed esterni.
- Compatibile con Arduino e altri microcontrollori.
- Rileva ostacoli fino a una certa distanza (verifica sul datasheet).
A cosa serve
Serve per creare dispositivi robotici come rover, smart car o droni che evitano ostacoli. Ideale anche per progetti di Arduino e ESP8266/ESP32.
Tutorial: Come usare Modulo HC-SR04 Ultrasuoni
Il modulo HC-SR04 è un sensore a ultrasuoni adatto per progetti di robotica e smart car che richiedono la misurazione della distanza. È ideale per principianti e intermedi, aiutando i loro dispositivi a evitare ostacoli.
Cosa serve
- Arduino Uno o compatibile
- Cavo USB
- Pin digitali
Passi
- Collega il pin VCC del modulo HC-SR04 al 5V dell’Arduino
- Collega il pin GND del modulo a uno dei pin GND di Arduino
- Collega il pin Trig del modulo ad un pin digitale di Arduino (es. Pin 9)
- Collega il pin Echo del modulo ad un altro pin digitale di Arduino (es. Pin 10)
- Apri l’IDE Arduino e crea una nuova sketch
- Includi la libreria NewPing o usa il codice sorgente fornito qui sotto
- Imposta i pin Trig e Echo nella variabile del sensore
- Aggiungi le istruzioni per leggere la distanza e stamparla su Serial Monitor
Codice di esempio
NewPing sonar(9, 10); // Pin 9 come Trig, Pin 10 come Echo
void setup() {
  Serial.begin(9600);
}
void loop() {
  int distance = sonar.ping_cm();
  Serial.print(distance);
  Serial.println(" cm");
}
Mini-progetto
Crea un rover robot che si muove in linea retta e frena quando rileva un ostacolo a meno di 30 cm.
Errori comuni
- I pin Trig ed Echo non sono stati correttamente configurati
- Il sensore non riceve energia adeguata
- La distanza misurata è sempre zero o massima
- L’intervallo di rilevamento è troppo lungo per il tuo progetto
Accessori consigliati
- Batterie per alimentare Arduino e rover robot
- Motore DC con driver H-Bridge
- Stampa 3D per creare una carrozzeria personalizzata per il rover robot
- Sensori di luce integrati per migliorare la navigazione del robot
Domande frequenti
Quanto è la precisione del sensore HC-SR04?
La precisione può variare ma generalmente è accurato entro 1-3 cm a seconda delle condizioni
Posso collegare più sensori HC-SR04 ad un Arduino?
Sì, ma devono essere configurati su pin diversi e non possono inviare dati contemporaneamente.
Qual è la distanza massima di rilevamento del sensore?
Verifica sul datasheet specifico del prodotto.
Informazioni aggiuntive
| Peso | 15 g |
|---|
Prodotti correlati
-
In offerta!
Modulo 50NK Evitamento Rilevamento Ostacoli 3-50CM ad Infrarossi Fotoelettrico 5VDC
Il prezzo originale era: 12,33 €.8,93 €Il prezzo attuale è: 8,93 €. Escluso IVA Aggiungi al carrello -
In offerta!
H3Y-2-C 24VDC 5A AC250V DC30V Timer Relè 60M
Il prezzo originale era: 12,65 €.9,17 €Il prezzo attuale è: 9,17 €. Escluso IVA Aggiungi al carrello -
In offerta!
FC Cavo Pinza Crimpatrice YTH-214
Il prezzo originale era: 14,82 €.10,74 €Il prezzo attuale è: 10,74 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo encoder rotativo KY-040
Il prezzo originale era: 5,11 €.2,65 €Il prezzo attuale è: 2,65 €. Escluso IVA Aggiungi al carrello