 DE
 IT Italiano
 EN English
 ES Español
 FR Français
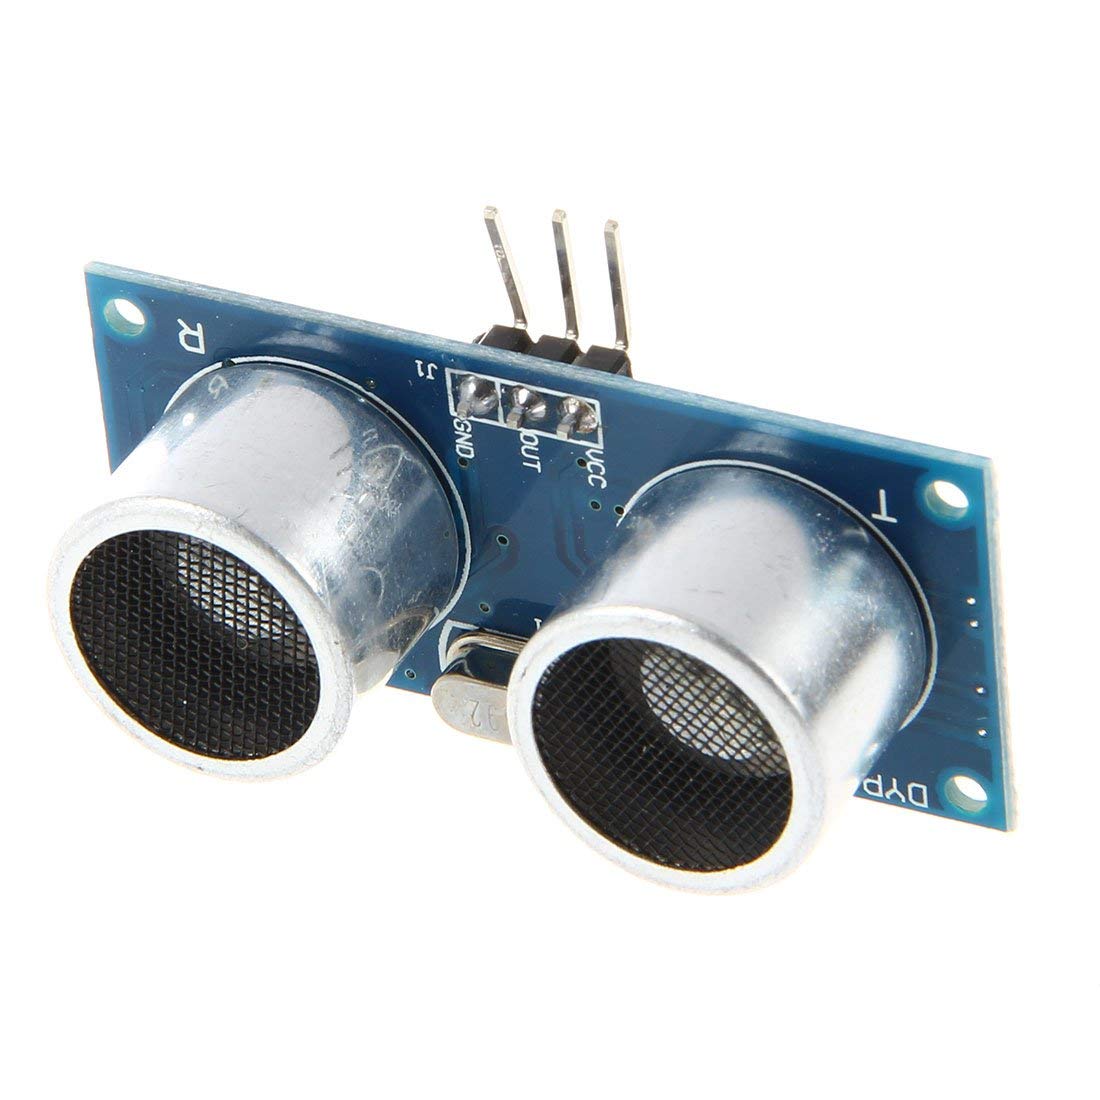
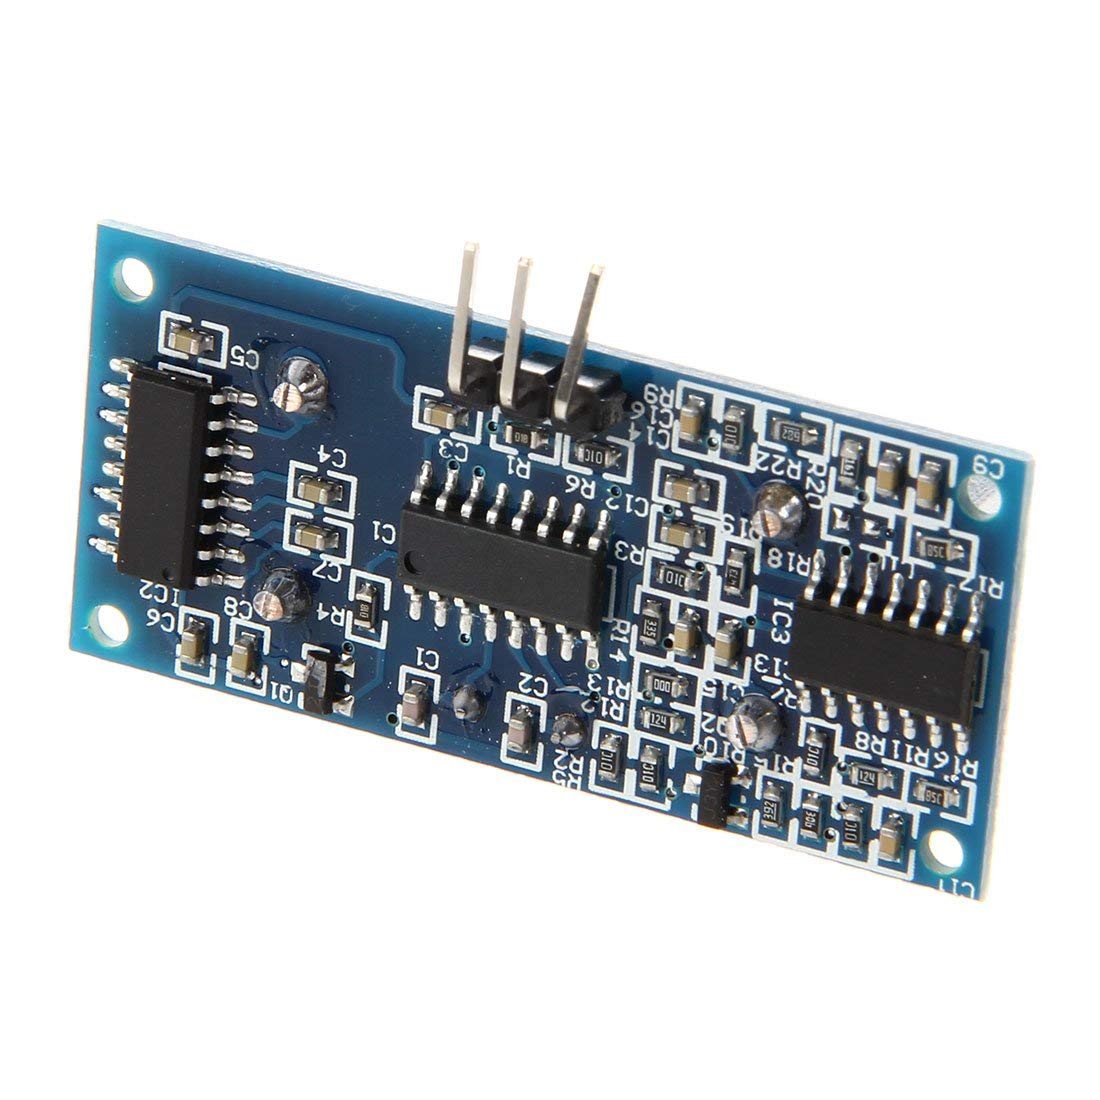
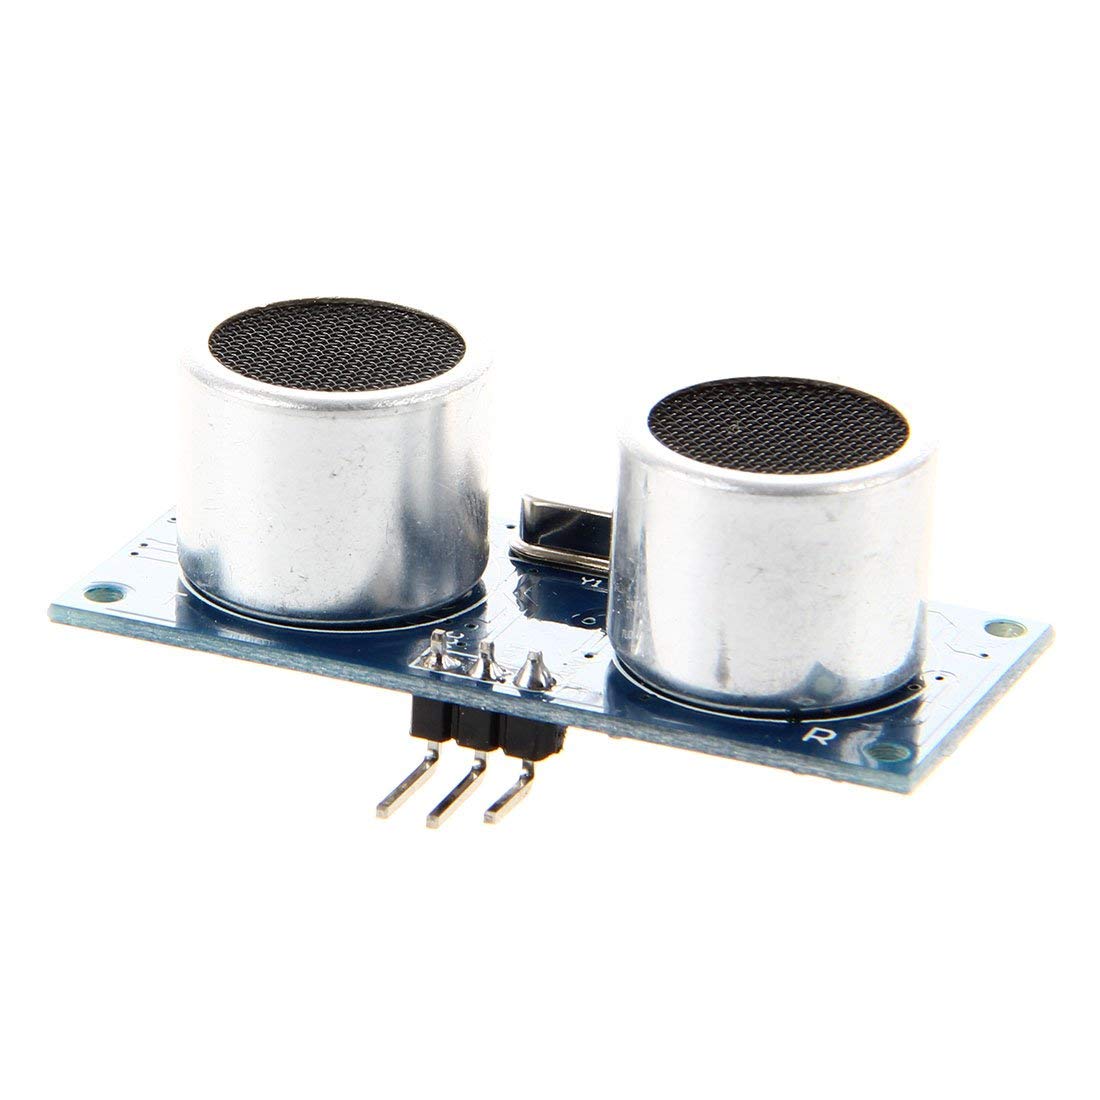
Beschreibung
Was ist das
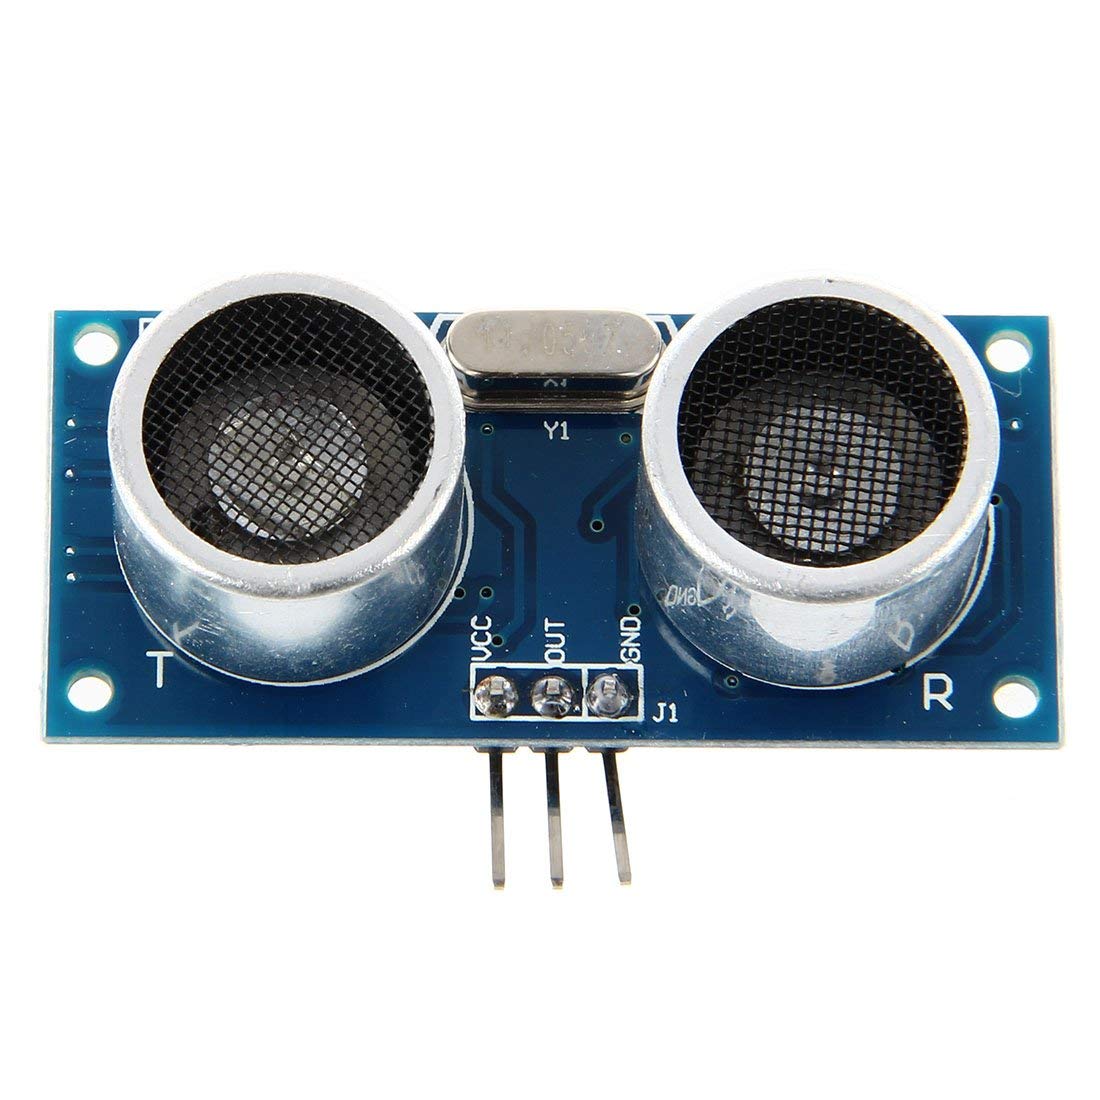
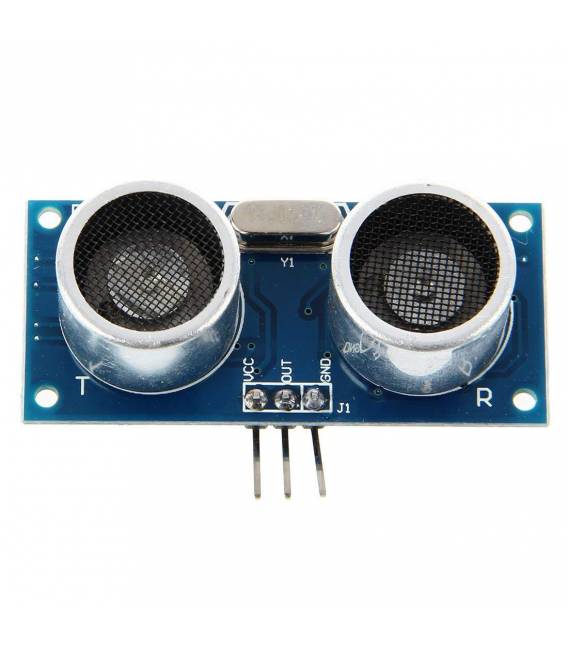
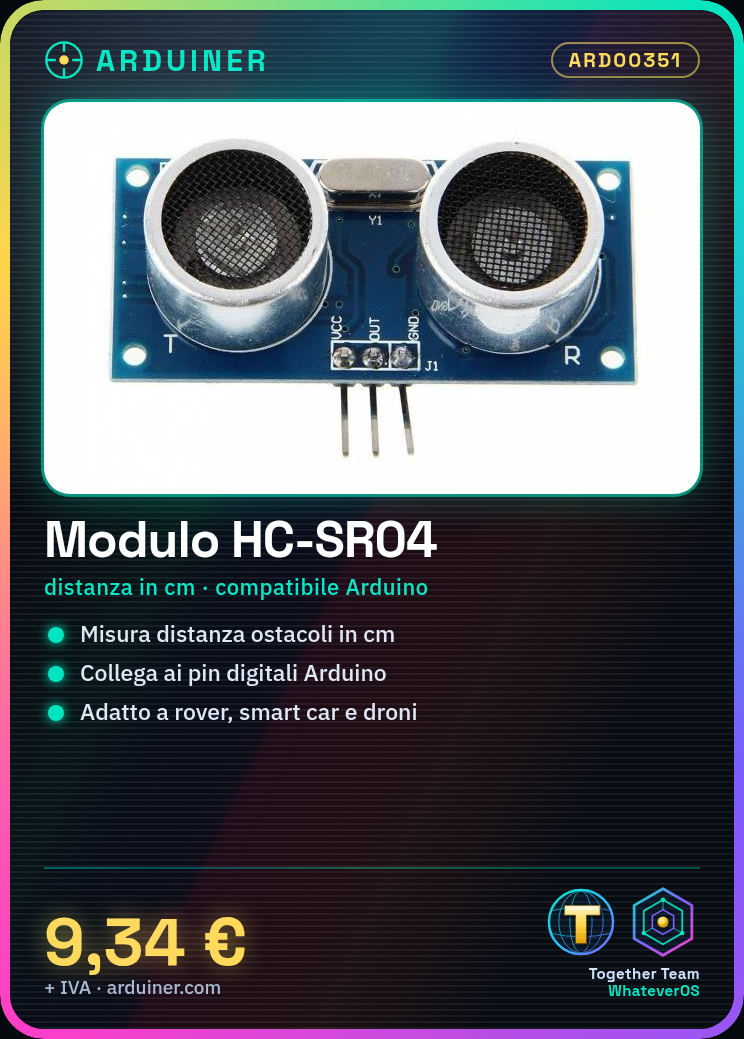
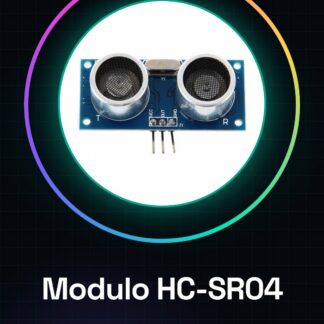
Der HC-SR04 Modul ist ein Ultraschall-Sensor, der für Projekte in der Robotik, Smart Car und Drohnen geeignet ist. Es dient zur Messung der Entfernung zu Hindernissen oder Objekten in der Nähe.
Eigenschaften
- Ultraschall-Sensor geeignet für die Entfernungsmessung in Innenräumen und Freiluft.
- Kompatibel mit Arduino und anderen Mikrocontrollern.
- Erkennt Hindernisse bis zu einer bestimmten Entfernung (siehe Datenblatt).
Wofür es dient
Eignet sich zur Erstellung roboterischer Geräte wie Rover, Smart Car oder Drohnen, die Hindernisse vermeiden. Ideal auch für Projekte mit Arduino und ESP8266/ESP32.
Tutorial: Wie man den Ultraschall-Modul HC-SR04 verwendet
Der HC-SR04 Modul ist ein Ultraschall-Sensor, der für Projekte in der Robotik und Smart Car geeignet ist, die die Entfernung messen müssen. Es ist ideal für Anfänger und Fortgeschrittene, die ihre Geräte vor Hindernissen schützen.
Was du brauchst
- Arduino Uno oder kompatibel
- USB-Kabel
- Digitale Pins
Schritte
- Verbinden Sie den VCC-Pin des HC-SR04 Moduls mit 5V des Arduino
- Verbinde den GND-Pin des Moduls mit einem der GND-Pins von Arduino
- Verbinde den Trig-Pin des Moduls mit einem digitalen Pin von Arduino (z.B. Pin 9)
- Verbinde den Echo-Pin des Moduls mit einem anderen digitalen Pin von Arduino (z.B. Pin 10)
- Öffne den Arduino IDE und erstelle eine neue Skizze
- Füge die Bibliothek NewPing hinzu oder verwende den hier bereitgestellten Quellcode
- Stelle die Pins Trig und Echo in der Sensorenvariable ein
- Füge Anweisungen hinzu, um die Distanz zu messen und auf dem Serial Monitor auszugeben
Beispielcode
NewPing sonar(9, 10); // Pin 9 come Trig, Pin 10 come Echo
void setup() {
  Serial.begin(9600);
}
void loop() {
  int distance = sonar.ping_cm();
  Serial.print(distance);
  Serial.println(" cm");
}
Mini-Projekt
Erstelle einen Rover-Robot, der in gerader Linie fährt und bremst, wenn ein Hindernis innerhalb von 30 cm entdeckt wird.
Häufige Fehler
- Die Pins Trig und Echo wurden nicht korrekt konfiguriert
- Der Sensor erhält nicht ausreichende Energie
- Die gemessene Distanz ist immer null oder maximal
- Der Messintervall ist für dein Projekt zu lang
Empfohlenes Zubehör
- Batterien zum Betrieb von Arduino und Rover-Robot
- DC-Motor mit H-Bridge-Treiber
- 3D-Druck zum Erstellen einer benutzerdefinierten Karosserie für den Rover-Robot
- Integrierte Lichtsensor für eine verbesserte Roboternavigation
Häufige Fragen
Wie genau ist der HC-SR04 Sensor?
Die Genauigkeit kann variieren, aber normalerweise ist er genau bis zu 1-3 cm abhängig von den Bedingungen.
Kann ich mehrere HC-SR04 Sensoren an einen Arduino anschließen?
Ja, aber sie müssen auf unterschiedlichen Pins konfiguriert sein und können nicht gleichzeitig Daten senden.
Welche maximale Abtastdistanz hat der Sensor?
Überprüfe das spezifische Datenblatt des Produkts.
Rezensionen
Es gibt noch keine Rezensionen.