 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
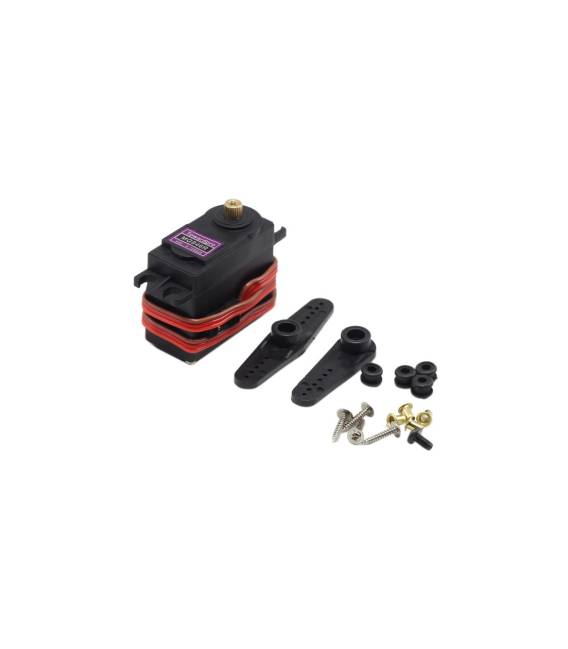
Descripción
Qué es
El MG946R es un motor paso a paso de servomecanismo, una versión actualizada en relación con los modelos anteriores como el MG995 y el MG945. Este dispositivo está diseñado para ser utilizado en varios tipos de aplicaciones que requieren movimientos precisos y controlados.
Características
- Motores paso a paso de 4 canales
- Tensión de entrada variable: 6V, 7.2V, 12V
Para qué sirve
El MG946R es ideal para proyectos de robótica y mecatrónica que requieren movimientos precisos. Puedes utilizarlo para crear un brazo robótico simple con dos o tres servos, conectando cada motor a su propio canal PWM en Arduino y escribiendo un sketch que permita mover el brazo de diferentes maneras.
Tutorial: Cómo usar el motor servo MG946R
El motor servo MG946R es ideal para proyectos de robótica y mecatrónica que requieren movimientos precisos. Este tutorial te guiará a través de la instalación y configuración del motor, mostrando cómo integrarlo con Arduino.
Qué necesitas
- Arduino Uno o compatible
- Cable USB para conectar Arduino al ordenador
- Motores servo MG946R
- Batería 6V-12V
Pasos
- Conecta el motor servo al puerto PWM de Arduino utilizando los pines GND, VCC y Signal.
- Instala la biblioteca Servo para Arduino desde el gestor de bibliotecas o desde GitHub.
- Escribe un sketch simple que gire el motor a 90 grados.
- Carga el sketch en Arduino a través de USB.
- Verifica en el datasheet del motor para establecer los límites de voltaje correctos.
- Comprueba la rotación del motor en función de las instrucciones del sketch.
- Ajusta el rango de movimiento del servomotor si es necesario.
- Prueba funciones adicionales como el freno o el movimiento continuo del servomotor.
Código de ejemplo
Servo myServo;

void setup() {
  myServo.attach(9);
}

void loop() {
  myServo.write(90); // Ruota a 90 gradi
}
Miniproyecto
Crea un brazo robótico simple con dos o tres servomotores MG946R. Conecta cada motor a su propio canal PWM en Arduino y escribe un sketch que permite mover el brazo de diferentes maneras.
Errores comunes
- Conectar la tensión del motor a un nivel superior a los 12V.
- No verificar en el datasheet los límites de movimiento del servomotor.
- Usar una salida digital en lugar de PWM para la señal del servomotor.
Accesorios recomendados
- Kit de prototipo para impresión 3D
- Impresora 3D compatible con filamento PLA o PETG
- Sensores de posición para mejorar la precisión del motor servo
- Kit de inicio para Arduino
Preguntas frecuentes
¿Cómo puedo controlar varios servomotores con un solo Arduino?
Usa una biblioteca como ‘Servo’ y asigna cada motor a un pin PWM diferente.
¿Cuál es la diferencia entre MG946R y MG995?
El MG946R ofrece una mayor precisión y potencia en comparación con el MG995, pero verifica en el datasheet para detalles específicos.

Valoraciones
No hay valoraciones aún.