 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
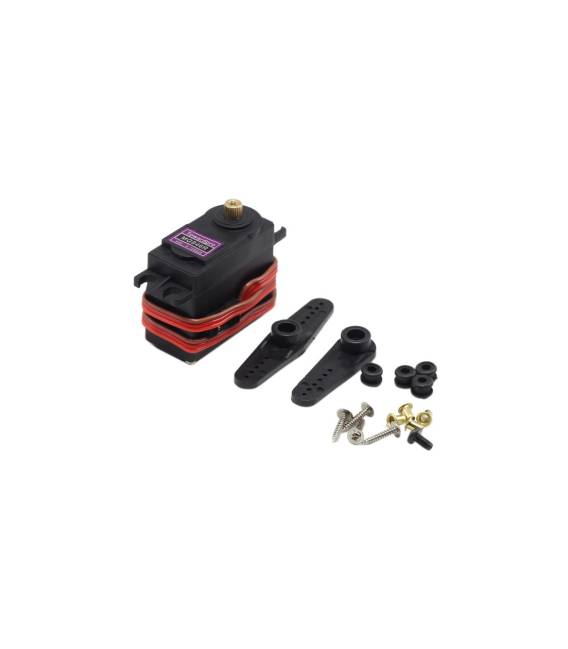
Qu’est-ce que le MG946R ? Le MG946R est un moteur pas à pas à servomoteur, une version améliorée des modèles précédents tels que le MG995 et le MG945. Ce dispositif est conçu pour être utilisé dans divers types d’applications nécessitant des mouvements précis et contrôlés. Caractéristiques Moteur pas à pas à 4 canaux Tension d’entrée variable : 6V, 7.2V, 12V À quoi sert-il ? Le MG946R est idéal pour des projets de robotique et de mécatronique nécessitant des mouvements précis. Vous pouvez l’utiliser pour créer un bras robotique simple avec deux ou trois servomoteurs, en les connectant à leurs propres canaux PWM sur Arduino et en écrivant un sketch qui permet de déplacer le bras de différentes manières. Tutoriel : Comment utiliser le moteur servomoteur MG946R Le moteur servomoteur MG946R est idéal pour des projets de robotique et de mécatronique nécessitant des mouvements précis. Ce tutoriel vous guide à travers l’installation et la configuration du moteur, montrant comment l’intégrer avec Arduino. Ce qu’il vous faut Arduino Uno ou compatible Câble USB pour connecter Arduino au PC Moteur servomoteur MG946R Batterie 6V-12V Étapes Connectez le moteur servomoteur à la porte PWM d’Arduino en utilisant les broches GND, VCC et Signal. Installez la bibliothèque Servo pour Arduino à partir du gestionnaire de bibliothèques ou de GitHub. Écrivez un sketch simple qui fait tourner le moteur à 90 degrés. Téléchargez le sketch sur Arduino via USB. Vérifiez le datasheet du moteur pour déterminer les limites de tension correctes. Contrôlez la rotation du moteur en fonction des instructions du sketch. Ajustez éventuellement l’étendue de mouvement du servomoteur si nécessaire. Testez d’autres fonctions telles que l’arrêt ou le mouvement continu du servomoteur. Exemple de code Servo myServo; void setup() { myServo.attach(9); } void loop() { myServo.write(90); // Tourne à 90 degrés } Mini-projet Créez un bras robotique simple avec deux ou trois servomoteurs MG946R. Connectez chaque moteur à son propre canal PWM sur Arduino et écrivez un sketch qui permet de déplacer le bras de différentes manières. Erreurs courantes Connecter la tension du moteur à un niveau supérieur à 12V. Ne vérifiez pas le datasheet pour les limites de mouvement du servomoteur. Utiliser une porte digitale au lieu de PWM pour le signal du servomoteur. Accessoires recommandés Kit de prototypage pour impression 3D Imprimante 3D compatible avec PLA ou PETG Capteurs de position pour améliorer la précision du moteur servomoteur Kit de démarrage Arduino Questions fréquentes Comment puis-je contrôler plusieurs servomoteurs avec un seul Arduino ? Utilisez une bibliothèque comme ‘Servo’ et attribuez chaque moteur à un pin PWM différent. Quelle est la différence entre MG946R et MG995 ? Le MG946R offre une plus grande précision et puissance par rapport au MG995, mais vérifiez le datasheet pour des détails spécifiques.

Avis
Il n’y a pas encore d’avis.