 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
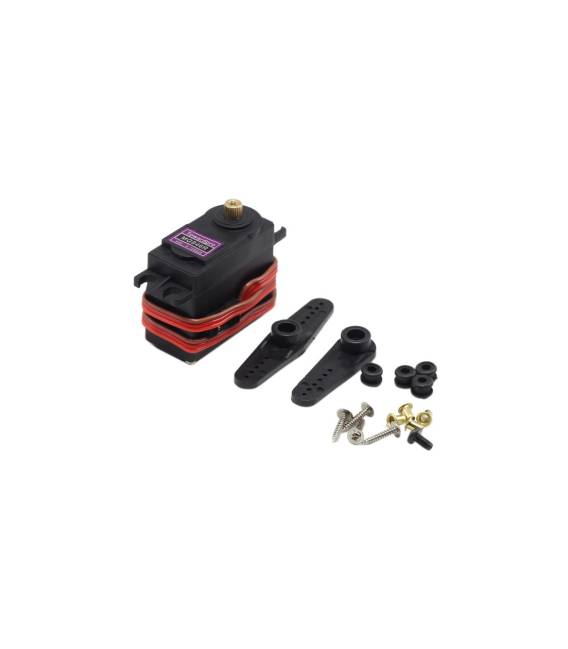
Was ist der MG946R? Der MG946R ist ein Servomotor mit 4 Kanälen, der eine verbesserte Version der früheren Modelle wie dem MG995 und MG945 ist. Dieses Gerät ist für Anwendungen mit präzisen und kontrollierten Bewegungen konzipiert.
Funktionen:
– 4 Kanäle
– Variabler Eingangsspannung: 6V, 7.2V, 12V
Wozu dient der MG946R? Der MG946R ist ideal für robotische und mechatronische Projekte, die präzise Bewegungen erfordern. Du kannst ihn verwenden, um einen einfachen Roboterarm mit zwei oder drei Servomotoren zu erstellen, indem du jeden Motor an einen eigenen PWM-Kanal auf dem Arduino anbringst und ein Sketch schreibst, der den Arm in verschiedenen Arten bewegen kann.
Tutorials: Wie man den Servomotor MG946R verwendet. Der Servomotor MG946R ist ideal für robotische und mechatronische Projekte, die präzise Bewegungen erfordern. Dieses Tutorial führt dich durch die Installation und Konfiguration des Motors und zeigt dir, wie du ihn mit Arduino integrierst.
Was benötigt man?
– Arduino Uno oder kompatibel
– USB-Kabel zum Verbinden von Arduino mit dem Computer
– Servomotor MG946R
– Batterie 6V-12V
Schritte:
1. Verbinde den Servomotor an die PWM-Ausgangssteckdose von Arduino an den Pins GND, VCC und Signal.
2. Installiere die Servo-Bibliothek für Arduino über das Bibliothek-Manager oder GitHub.
3. Schreibe ein einfaches Sketch, das den Motor auf 90 Grad dreht.
4. Lade das Sketch auf Arduino über USB.
5. Überprüfe im Datenblatt des Motors die korrekten Spannungsgrenzen.
6. Überprüfe die Drehung des Motors gemäß den Anweisungen im Sketch.
7. Justiere den Bewegungsbereich des Servomotors, falls erforderlich.
8. Teste weitere Funktionen wie Stop oder kontinuierliche Bewegung des Servomotors.
Beispielcode:
Servo myServo;
void setup() {
myServo.attach(9);
}
void loop() {
myServo.write(90); // Drehung auf 90 Grad
}
Mini-Projekt: Erstelle einen einfachen Roboterarm mit zwei oder drei Servomotoren MG946R. Verbinde jeden Motor an einen eigenen PWM-Kanal auf dem Arduino und schreibe ein Sketch, der den Arm in verschiedenen Arten bewegen kann.
Häufige Fehler:
– Verbinde die Spannung des Motors auf einen Level über 12V.
– Überprüfe nicht im Datenblatt die Bewegungsgrenzen des Servomotors.
– Verwende eine digitale Anschlussstelle anstelle von PWM für den Signalkanal des Servomotors.
Empfohlene Zubehör:
– Prototypen-Kit für 3D-Druck
– 3D-Drucker kompatibel mit PLA oder PETG-Filament
– Positionssensoren, um die Präzision des Servomotors zu verbessern
– Arduino Starter Kit
Häufige Fragen:
Wie kann ich mehrere Servomotoren mit einem einzigen Arduino steuern? Verwende eine Bibliothek wie ‚Servo‘ und weise jedem Motor einen anderen PWM-Pin zu.
Welche Unterschiede gibt es zwischen MG946R und MG995? Der MG946R bietet eine höhere Präzision und Leistung im Vergleich zum MG995, aber überprüfe das Datenblatt für spezifische Details.

Rezensionen
Es gibt noch keine Rezensionen.