 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
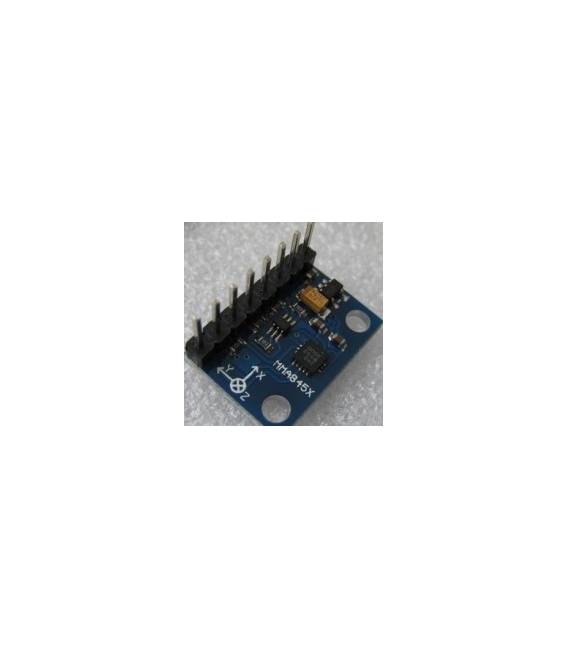
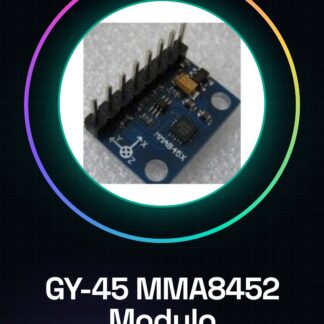
El GY-45 MMA8452 es un módulo digital triaxial para Arduino. Permite medir la aceleración en tres ejes, proporcionando datos útiles para proyectos que requieren el seguimiento de inclinación y movimiento.
Características
- Sensor: MMA8452
- Tipo: Triaxial
- Formato: Módulo
- Compatibilidad: Arduino
- SKU: ARD00532
- Precio: 8.72 €
Para qué sirve
El GY-45 MMA8452 es ideal para proyectos de movimiento e inclinación. Puede ser utilizado para construir un sistema de estabilización para un cuadricóptero, para detectar el movimiento de un objeto o para crear una interfaz interactiva basada en la inclinación.
Tutorial: Cómo usar GY-45
El sensor GY-45 es ideal para medir la aceleración en tres ejes. Útil para proyectos de movimiento e inclinación.
Qué necesitas
- GY-45
- Arduino
- Cable de alimentación
- Resistencia pull-up
- Multímetro
Pasos
- 1. Conecta el GY-45 al Arduino a través de los siguientes pines: SCL – A5, SDA – A4, VCC – 5V, GND – GND.
- 2. Conecta una resistencia pull-up de 4.7kΩ entre SCL y VCC, y entre SDA y VCC.
- 3. Carga el código siguiente en tu Arduino.
- 4. Verifica la lectura de la aceleración a través del monitor serie.
- 5. Prueba la inclinación del sensor moviéndolo en varios ángulos.
- 6. Agrega un código para manejar los datos de la inclinación.
- 7. Consulta el datasheet para detalles adicionales.
- 8. Configura el sensor para los parámetros de referencia.
Código de ejemplo
```cpp
#include <Wire.h>

void setup() {
  Wire.begin();
}

void loop() {
  Wire.beginTransmission(0x1D);
  Wire.write(0x02);
  Wire.endTransmission();
  Wire.requestFrom(0x1D, 6);
  if (Wire.available()) {
    int x = Wire.read() * 256 + Wire.read();
    int y = Wire.read() * 256 + Wire.read();
    int z = Wire.read() * 256 + Wire.read();
    Serial.print("X:"); Serial.println(x);
    Serial.print("Y:"); Serial.println(y);
    Serial.print("Z:"); Serial.println(z);
  }
  delay(1000);
}
```
Miniproyecto
Construye un proyecto de estabilización de un quadcopterino. En 30 minutos, conecta el GY-45 a un motor de rotación para mantener el equilibrio.
Errores comunes
- Conectar los pines incorrectos.
- Omitir la resistencia pull-up.
- Olvidar de instalar el driver Wire.
- No verificar los datos en el datasheet.
Accesorios recomendados
- Arduino Uno
- Motores de rotación
- Marco de madera para el quadcopterino
- Cables de alimentación
Preguntas frecuentes
¿Cuáles son los parámetros de referencia del sensor?
Consulta el datasheet.
¿Puedo usar un Arduino Mega?
Sí, pero verifica la compatibilidad de los pines.
¿Funciona el sensor con Arduino Nano?
Sí, pero asegúrate de usar los pines correctos.
Valoraciones
No hay valoraciones aún.