 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
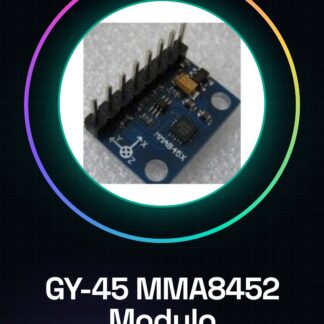
Was ist der GY-45 MMA8452? Der GY-45 MMA8452 ist ein digitales dreiaxiales Modul für Arduino. Es ermöglicht die Messung der Beschleunigung in drei Achsen und liefert Daten für Projekte, die Neigung und Bewegung erfassen müssen.
Eigenschaften:
– Sensor: MMA8452
– Typ: Dreiaxial
– Format: Modul
– Kompatibilität: Arduino
– SKU: ARD00532
Wozu dient der GY-45 MMA8452? Der GY-45 MMA8452 ist ideal für Projekte, die Bewegung und Neigung erfassen. Es kann zum Bau eines Stabilisierungssystems für ein Quadrocopter verwendet werden, um das Bewegungsverhalten eines Objekts zu erfassen oder eine interaktive Neigungsbasierte Benutzeroberfläche zu erstellen.
Tutorials: Wie man den GY-45 verwendet
Der GY-45 Sensor ist ideal, um die Beschleunigung in drei Achsen zu messen. Er ist nützlich für Projekte, die Bewegung und Neigung erfassen.
Was braucht man für den GY-45?
– Arduino
– Versorgungskabel
– Pull-up-Widerstand (4,7kΩ)
– Multimeter
Schritte:
1. Verbinden Sie den GY-45 mit dem Arduino über die folgenden Pins: SCL – A5, SDA – A4, VCC – 5V, GND – GND.
2. Fügen Sie einen Pull-up-Widerstand von 4,7kΩ zwischen SCL und VCC und zwischen SDA und VCC hinzu.
3. Laden Sie den folgenden Code auf Ihr Arduino.
4. Überprüfen Sie die Beschleunigungsmessung über den seriellen Monitor.
5. Testen Sie die Neigung des Sensors, indem Sie ihn in verschiedenen Winkeln bewegen.
6. Fügen Sie einen Code hinzu, um die Neigungsdaten zu verarbeiten.
7. Überprüfen Sie den Datenblatt für weitere Details.
8. Konfigurieren Sie den Sensor für die Referenzparameter.
Beispielcode:
„`cpp
#include
void setup() {
Wire.begin();
}
void loop() {
Wire.beginTransmission(0x1D);
Wire.write(0x02);
Wire.endTransmission();
Wire.requestFrom(0x1D, 6);
if (Wire.available()) {
int x = Wire.read() * 256 + Wire.read();
int y = Wire.read() * 256 + Wire.read();
int z = Wire.read() * 256 + Wire.read();
Serial.print(„X:“);
Serial.println(x);
Serial.print(„Y:“);
Serial.println(y);
Serial.print(„Z:“);
Serial.println(z);
}
delay(1000);
}
„`
Mini-Projekt:
Bauen Sie ein Stabilisierungssystem für ein Quadrocopter in 30 Minuten. Verbinden Sie den GY-45 mit einem Drehmotor, um das Gleichgewicht zu halten.
Häufige Fehler:
– Falsche Pins verbinden.
– Pull-up-Widerstand vergessen.
– Vergessen, den Treiber Wire zu installieren.
– Daten nicht im Datenblatt überprüfen.
Empfohlene Zubehör:
– Arduino Uno
– Drehmotor
– Holzrahmen für Quadrocopter
– Versorgungskabel
Häufig gestellte Fragen:
– Welche Referenzparameter hat der Sensor? Überprüfen Sie das Datenblatt.
– Kann ich einen Arduino Mega verwenden? Ja, aber überprüfen Sie die Pin-Kompatibilität.
– Funktioniert der Sensor mit einem Arduino Nano? Ja, aber stellen Sie sicher, dass Sie die richtigen Pins verwenden.
Rezensionen
Es gibt noch keine Rezensionen.