 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
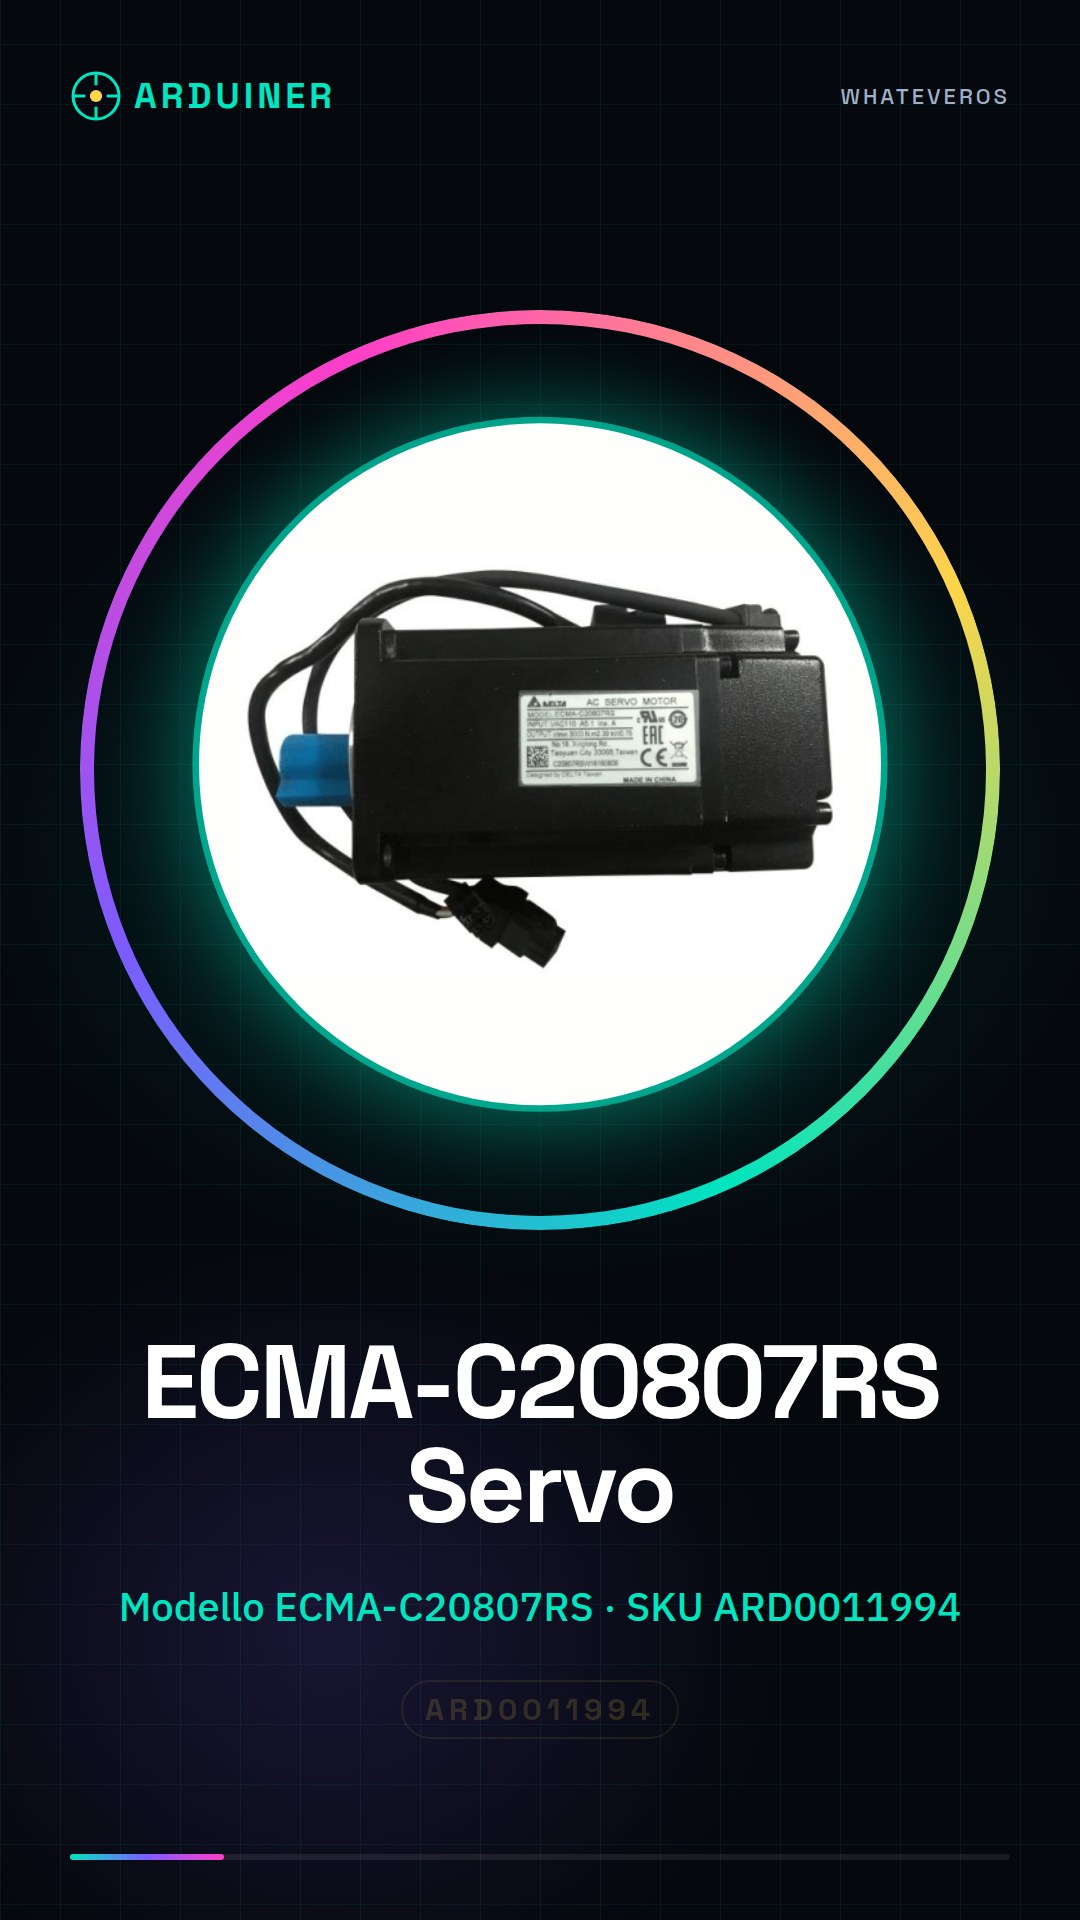
Descripción
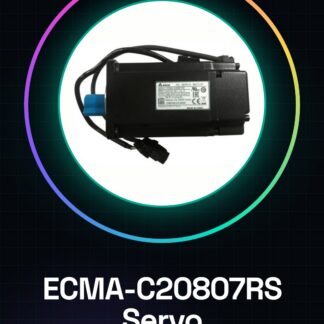
¿Qué es el ECMA-C20807RS Servo? Es un servomotor, un tipo de motor eléctrico que puede ser controlado para alcanzar y mantener una posición específica. Se utiliza frecuentemente en aplicaciones robóticas y de control donde se necesitan movimientos precisos. Características Tipo: Servomotor Modelo: ECMA-C20807RS SKU: ARD0011994 A qué sirve El servo ECMA-C20807RS es ideal para crear mecanismos móviles en proyectos Arduino como brazos robóticos, dispositivos de control y prototipos de mecánica. Puede ser controlado para mover objetos con precisión y puede ser utilizado en una amplia variedad de aplicaciones de automatización y robótica. Tutoriales: Cómo usar el Servo ECMA-C20807RS El servo ECMA-C20807RS es un motor de posición que puede ser utilizado para crear mecanismos móviles en tus creaciones Arduino. Ideal para principiantes e intermedios, es perfecto para proyectos como brazos robóticos, dispositivos de control y prototipos de mecánica. Lo que necesitas Arduino Uno cable USB alimentador externo protoboard conectores Pasos Conecta el servo al pin de control del Arduino utilizando la protoboard. Conecta el alimentador externo al servo (verifica en el datasheet para la tensión correcta). Descarga e instala la biblioteca Servo para Arduino. Escribe el sketch para controlar el servo (ver el código a continuación). Carga el sketch en el Arduino. Abre el monitor serial para ver el movimiento del servo. Ajusta el ángulo de movimiento del servo modificando los valores en el código. Verifica que el servo se mueva correctamente dentro del intervalo deseado. Código de ejemplo Servo myservo; myservo.attach(9); myservo.write(90); Mini-proyecto Crea un prototipo de brazo robótico controlado por un joystick. Usa el servo para mover el brazo en respuesta a los movimientos del joystick. Errores comunes Conectar el servo a una tensión superior a la especificada del dispositivo. No instalar la biblioteca Servo. No verificar la conexión correcta de los pines. No definir el intervalo de movimiento del servo en el código. Accesorios recomendados Arduino Uno Joystick analógico Protoboard Conectores variados Preguntas frecuentes ¿Cómo puedo controlar más servos? Utiliza más pines de control o considera el uso de un multiplexor. ¿Cuál es la diferencia entre un servo estándar y un servo continuo? Un servo estándar se mueve a un ángulo específico, mientras que un servo continuo se mueve continuamente a una velocidad específica.
Valoraciones
No hay valoraciones aún.