 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
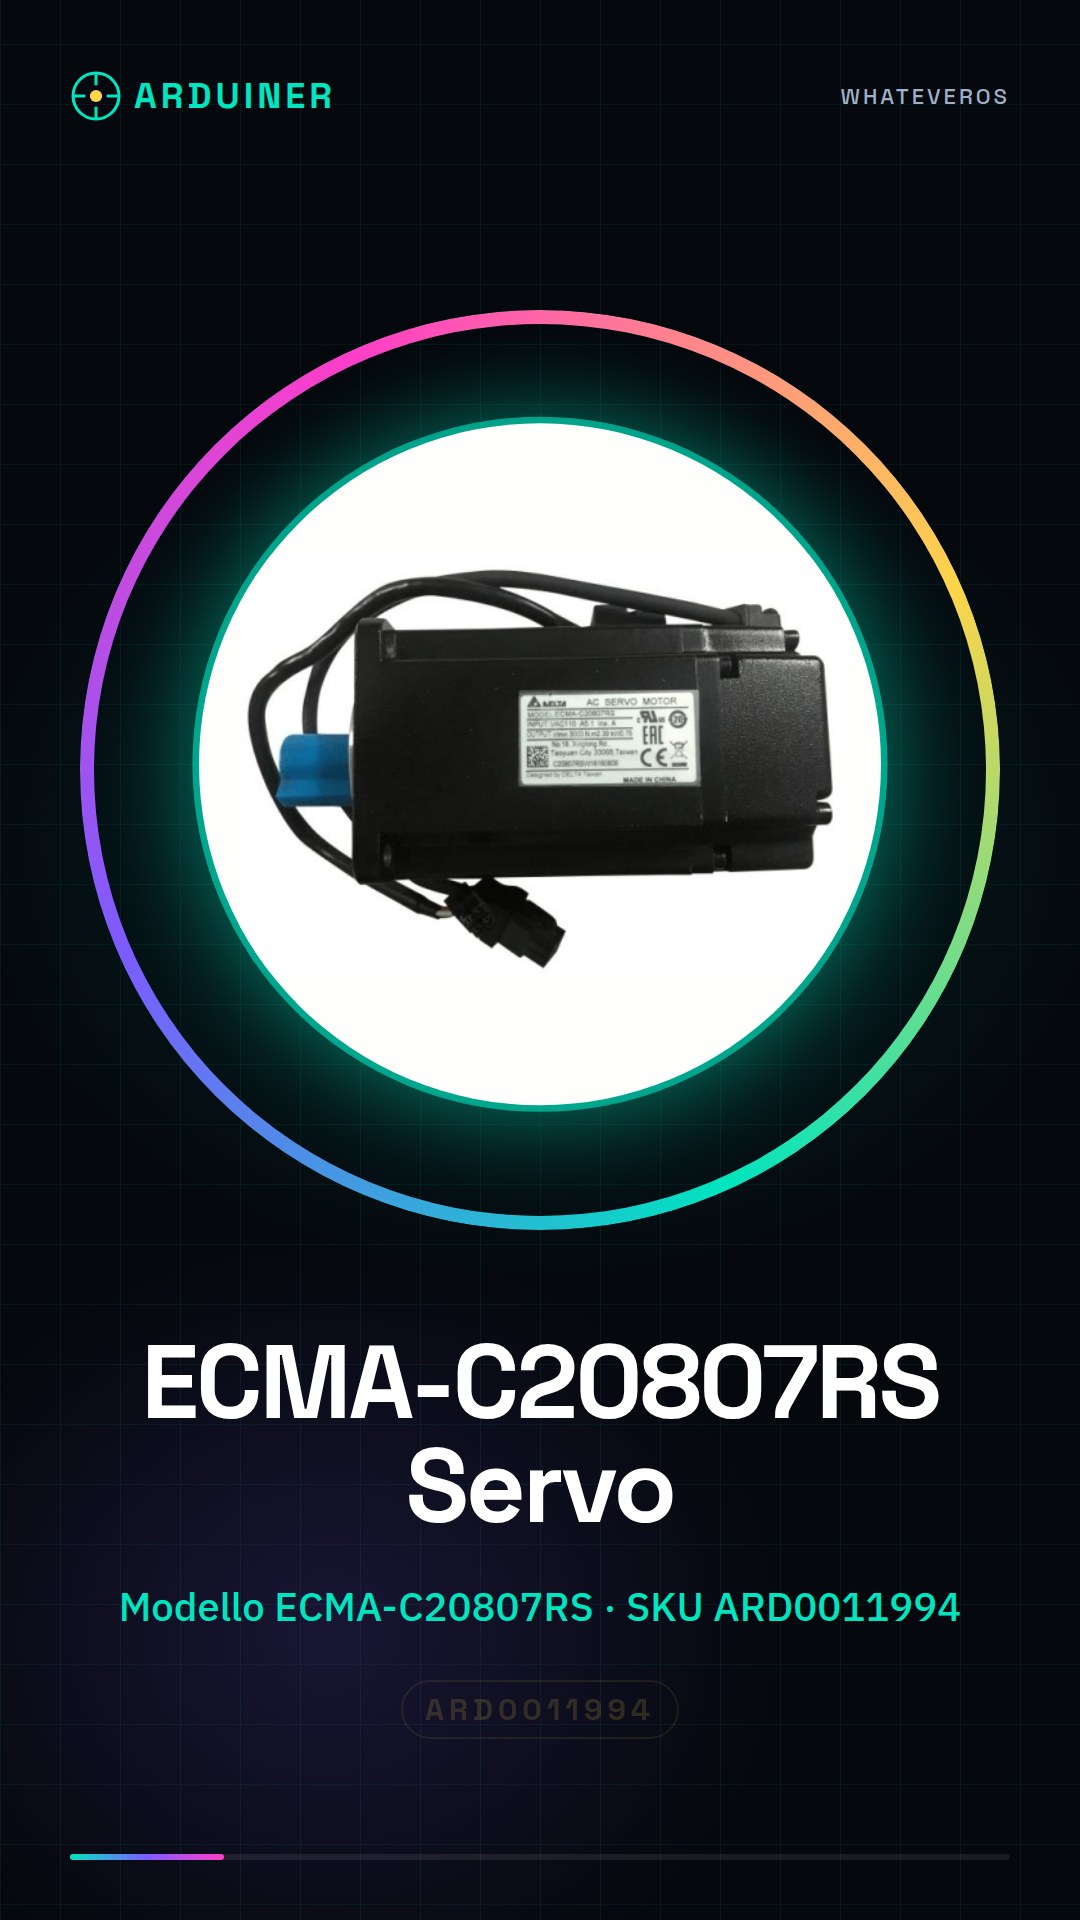
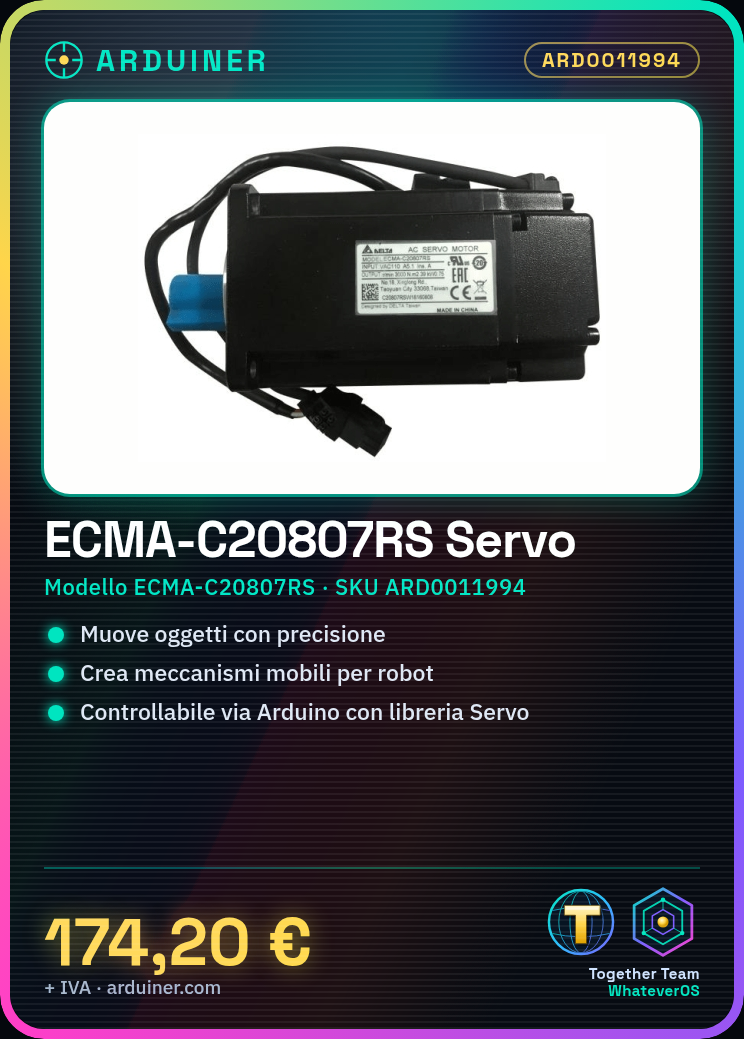
Was ist ECMA-C20807RS Servo? Ein Servomotor, ein elektrisches Getriebe, das für eine genaue Positionierung eingesetzt wird. Es wird häufig in Robotik- und Steuerungsanwendungen verwendet, wo präzise Bewegungen erforderlich sind.
Eigenschaften
– Typ: Servomotor
– Modell: ECMA-C20807RS
– SKU: ARD0011994
Wozu dient der ECMA-C20807RS Servo? Er ist ideal für bewegliche Mechanismen in Arduino-Projekten wie Roboterarmen, Steuergeräten und Mechanik-Prototypen. Es kann genaue Bewegungen ausführen und in einer Vielzahl von Anwendungen der Automatisierung und Robotik eingesetzt werden.
Tutorial: Wie man den ECMA-C20807RS Servo verwendet
– Der ECMA-C20807RS Servo ist ein Positionierungsmotor, der bewegliche Mechanismen in Ihren Arduino-Kreationen ermöglicht. Ideal für Anfänger und Fortgeschrittene, ist er perfekt für Projekte wie Roboterarme, Steuergeräte und Mechanik-Prototypen.
Was benötigt man?
– Arduino Uno
– USB-Kabel
– externer Stromversorgung
– Protoboard
– Verbindungsstücke
Schritte
1. Verbinde den Servo an den Steuerpin des Arduino über die Protoboard.
2. Verbinde den externen Stromversorger an den Servo (prüfe im Datenblatt für die korrekte Spannung).
3. Lade und installiere die Servo-Bibliothek für Arduino.
4. Schreibe das Sketch, um den Servo zu steuern (siehe untenstehenden Code).
5. Lade das Sketch auf den Arduino.
6. Öffne die serielle Monitor, um die Bewegung des Servos zu sehen.
7. Reguliere den Bewegungswinkel des Servos, indem du die Werte im Code änderst.
8. Stelle sicher, dass der Servo korrekt innerhalb des gewünschten Bereichs bewegt wird.
Beispielcode
Servo myservo;
myservo.attach(9);
myservo.write(90);
Mini-Projekt
Erstelle ein Prototyp einer Roboterarm-Konstruktion, die von einem Joystick gesteuert wird. Verwende den Servo, um den Arm in Reaktion auf die Joystick-Bewegungen zu bewegen.
Häufige Fehler
– Verbinde den Servo an eine Spannung, die über die spezifizierte Spannung hinausgeht.
– Installiere nicht die Servo-Bibliothek.
– Überprüfe nicht die korrekte Verbindung der Pins.
– Definiere nicht den Bewegungsbereich des Servos im Code.
Empfohlene Zubehör
– Arduino Uno
– Analoger Joystick
– Protoboard
– Vielfältige Verbindungsstücke
Häufig gestellte Fragen
– Wie kann ich mehrere Servos steuern? Verwende mehrere Steuerpins oder denke daran, einen Multiplexer zu verwenden.
– Was ist der Unterschied zwischen einem Standard-Servo und einem kontinuierlichen Servo? Ein Standard-Servo bewegt sich zu einem bestimmten Winkel, während ein kontinuierlicher Servo sich kontinuierlich zu einer bestimmten Geschwindigkeit bewegt.
Rezensionen
Es gibt noch keine Rezensionen.