 IT
 EN English
 ES Español
 FR Français
 DE Deutsch
Descrizione
Cos’è
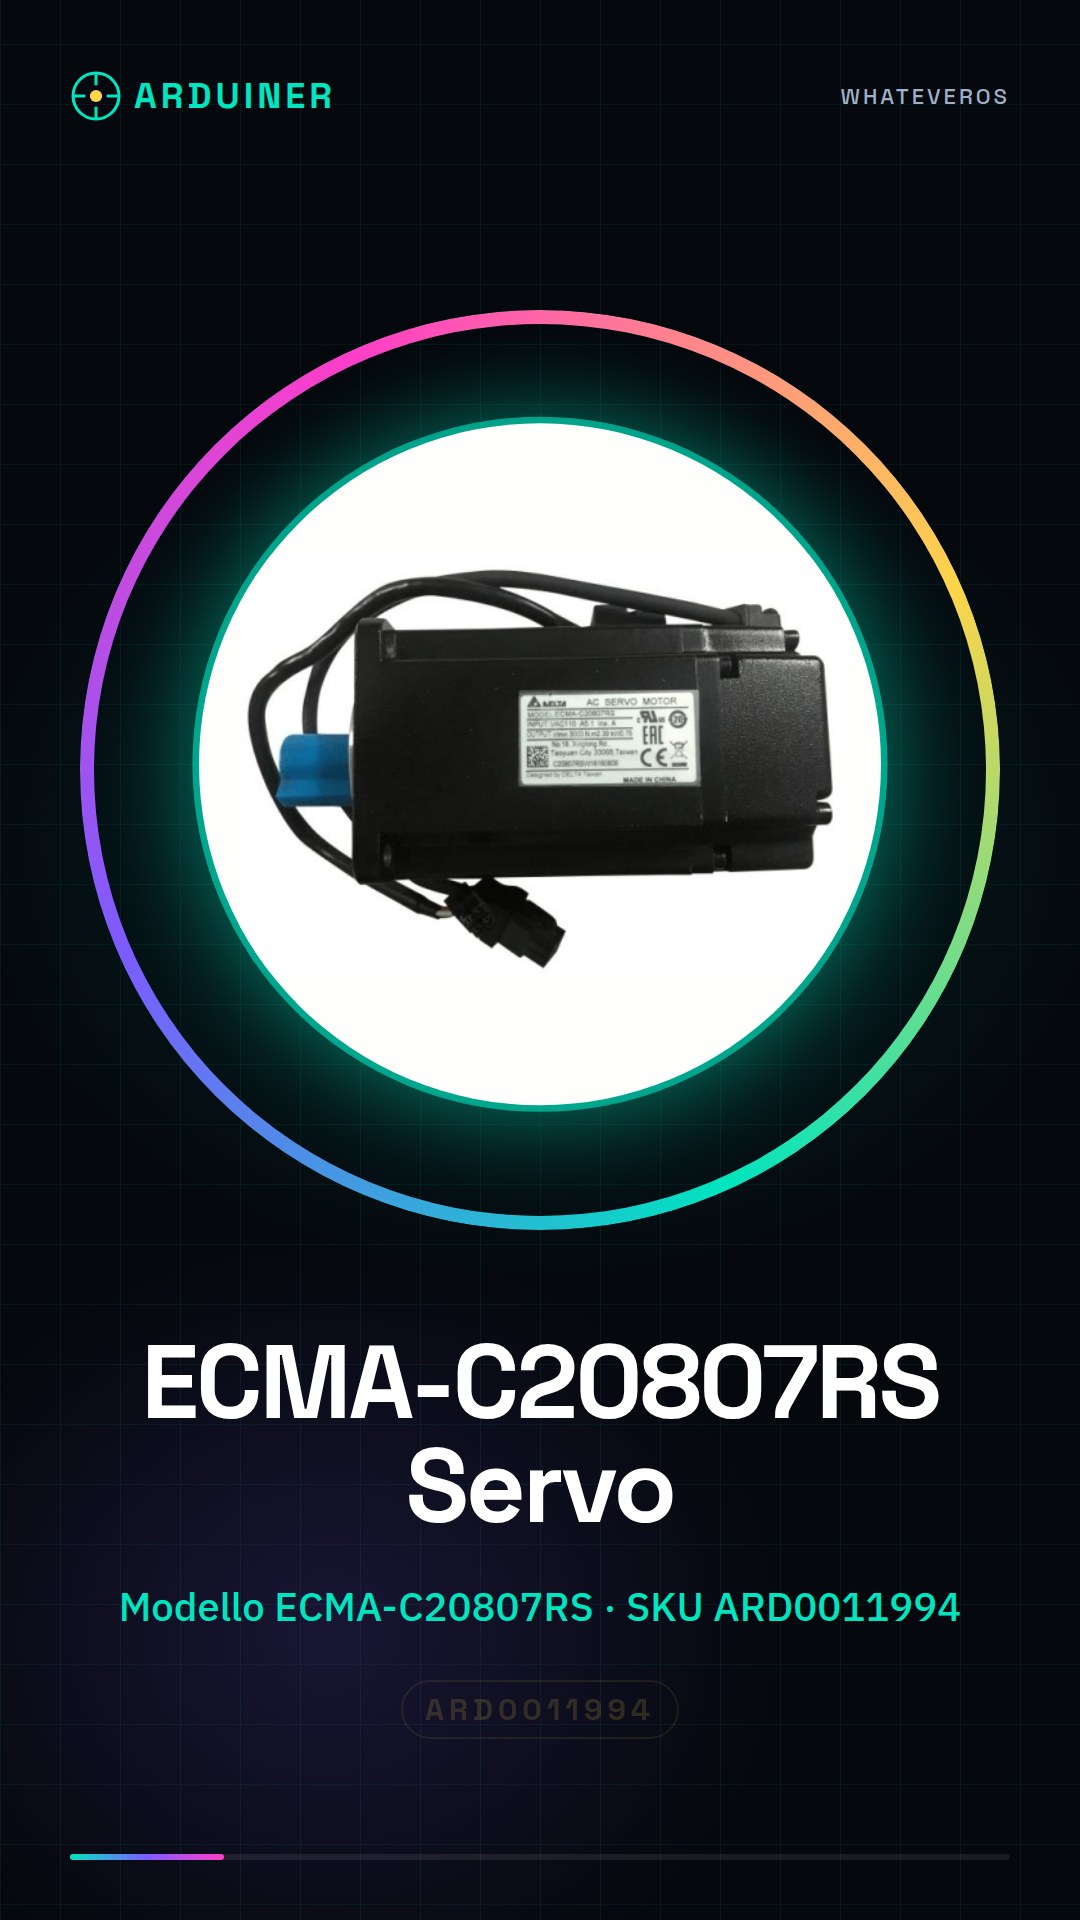
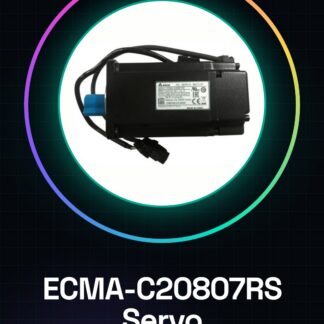
ECMA-C20807RS Servo è un servomotore, un tipo di motore elettrico che può essere controllato per raggiungere e mantenere una posizione specifica. È spesso utilizzato in applicazioni robotiche e di controllo dove movimenti precisi sono necessari.
Caratteristiche
- Tipo: Servomotore
- Modello: ECMA-C20807RS
- SKU: ARD0011994
- Prezzo: 174.2 €
A cosa serve
Il servo ECMA-C20807RS è ideale per creare meccanismi mobili in progetti Arduino come braccia robotiche, dispositivi di controllo e prototipi di meccanica. Può essere controllato per muovere oggetti con precisione e può essere utilizzato in un’ampia varietà di applicazioni di automazione e robotica.
Tutorial: Come usare Servo ECMA-C20807RS
Il servo ECMA-C20807RS è un motore di posizione che può essere utilizzato per creare meccanismi mobili nelle tue creazioni Arduino. Ideale per principianti e intermedi, è perfetto per progetti come braccia robotiche, dispositivi di controllo e prototipi di meccanica.
Cosa serve
- Arduino Uno
- cavo USB
- alimentatore esterno
- protoboard
- connettori
Passi
- Collega il servo al pin di controllo dell’Arduino utilizzando la protoboard.
- Collega l’alimentatore esterno al servo (verifica sul datasheet per la tensione corretta).
- Scarica e installa la libreria Servo per Arduino.
- Scrivi lo sketch per controllare il servo (vedi codice sottostante).
- Carica lo sketch nell’Arduino.
- Apri la serial monitor per vedere il movimento del servo.
- Regola l’angolo di movimento del servo modificando i valori nel codice.
- Verifica che il servo si muova correttamente all’interno dell’intervallo desiderato.
Codice di esempio
Servo myservo;
myservo.attach(9);
myservo.write(90);
Mini-progetto
Crea un prototipo di braccio robotico controllato da un joystick. Usa il servo per muovere il braccio in risposta ai movimenti del joystick.
Errori comuni
- Collegare il servo a una tensione superiore alla specifica del dispositivo.
- Non installare la libreria Servo.
- Non verificare la corretta connessione dei pin.
- Non definire l’intervallo di movimento del servo nel codice.
Accessori consigliati
- Arduino Uno
- Joystick analogico
- Protoboard
- Connessioni variopinte
Domande frequenti
Come posso controllare più servos?
Utilizza più pin di controllo o considera l’uso di un multiplexer.
Qual è la differenza tra un servo standard e un servo continuo?
Un servo standard si muove a un angolo specifico, mentre un servo continuo si muove in continuazione a una velocità specifica.
Recensioni
Ancora non ci sono recensioni.