 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
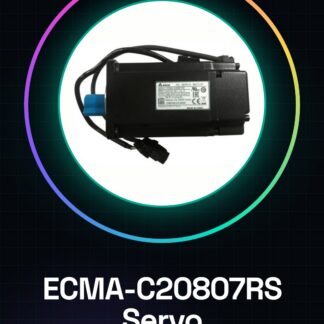
Qu’est-ce que le ECMA-C20807RS Servo ? Le ECMA-C20807RS Servo est un servomoteur, un type de moteur électrique qui peut être contrôlé pour atteindre et maintenir une position spécifique. Il est souvent utilisé dans des applications robotiques et de contrôle où des mouvements précis sont nécessaires. Caractéristiques Type : Servomoteur Modèle : ECMA-C20807RS Référence : ARD0011994 Prix : 174,2 € À quoi sert-il ? Le servo ECMA-C20807RS est idéal pour créer des mécanismes mobiles dans des projets Arduino tels que des bras robotiques, des dispositifs de contrôle et des prototypes de mécanique. Il peut être contrôlé pour déplacer des objets avec précision et peut être utilisé dans une large variété d’applications d’automatisation et de robotique. Tutoriel : Comment utiliser le Servo ECMA-C20807RS Le servo ECMA-C20807RS est un moteur de positionnement qui peut être utilisé pour créer des mécanismes mobiles dans vos créations Arduino. Idéal pour les débutants et les intermédiaires, il est parfait pour des projets tels que des bras robotiques, des dispositifs de contrôle et des prototypes de mécanique. Ce dont vous avez besoin Arduino Uno câble USB alimentation externe protoboard connecteurs Étapes Connectez le servomoteur au pin de contrôle de l’Arduino en utilisant la protoboard. Connectez l’alimentation externe au servomoteur (vérifiez le datasheet pour la tension correcte). Téléchargez et installez la bibliothèque Servo pour Arduino. Écrivez le sketch pour contrôler le servomoteur (voir le code ci-dessous). Téléchargez le sketch dans l’Arduino. Ouvrez le moniteur série pour voir le mouvement du servomoteur. Régulez l’angle de mouvement du servomoteur en modifiant les valeurs dans le code. Vérifiez que le servomoteur se déplace correctement dans l’intervalle souhaité. Exemple de code Servo myservo; myservo.attach(9); myservo.write(90); Mini-projet Créez un prototype de bras robotique contrôlé par un joystick. Utilisez le servomoteur pour déplacer le bras en réponse aux mouvements du joystick. Erreurs courantes Connecter le servomoteur à une tension supérieure à celle spécifiée par le dispositif. Ne pas installer la bibliothèque Servo. Ne pas vérifier la connexion correcte des broches. Ne pas définir l’intervalle de mouvement du servomoteur dans le code. Accessoires recommandés Arduino Uno Joystick analogique Protoboard Connecteurs variés Questions fréquentes Comment puis-je contrôler plusieurs servomoteurs ? Utilisez plusieurs broches de contrôle ou envisagez l’utilisation d’un multiplexeur. Quelle est la différence entre un servomoteur standard et un servomoteur continu ? Un servomoteur standard se déplace à un angle spécifique, tandis qu’un servomoteur continu se déplace continuellement à une vitesse spécifique.
Avis
Il n’y a pas encore d’avis.