 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
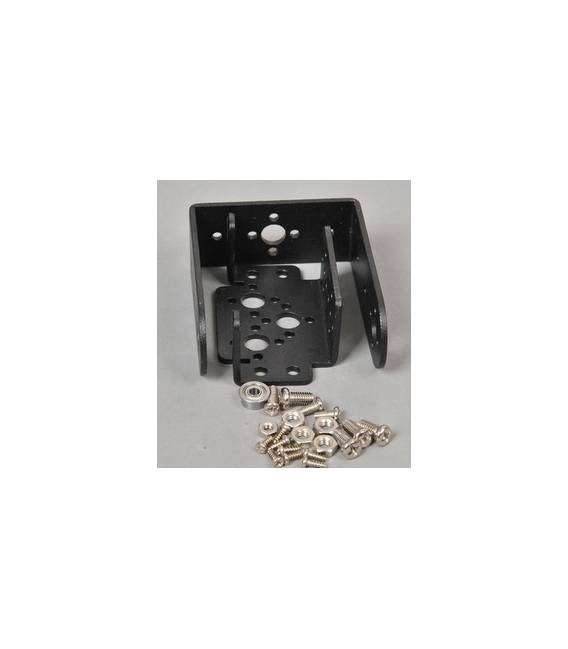
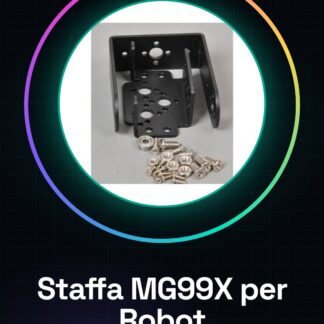
El carril con base para conexión MG99X es un componente esencial para la realización de robots y prototipos mecánicos. Este elemento facilita la integración del servomotor MG99X en varios tipos de proyectos, haciendo más fácil la instalación y el movimiento de las articulaciones.
Características
- Dedicada al motor MG99X
- Idealmente adecuada para robots y prototipos mecánicos
Para qué sirve
Sirve para facilitar la instalación del servomotor MG99X en varios tipos de articulaciones robotizadas, permitiendo un movimiento fluido y preciso. Ideal para proyectos como brazos robotizados con tres articulaciones controladas por servomotores MG99X.
Tutorial: Cómo usar Carril con base para conexión MG99X
Este carril está diseñado para facilitar la instalación del servomotor MG99X en varios tipos de robots. Ideal para makers principiantes e intermedios que desean crear o mejorar sus propias creaciones mecánicas.
Qué necesitas
- Servo motor MG99X
- Conexión a un microcontrolador (por ejemplo, Arduino)
- Alimentación 5V-6V
Pasos
- Verifica la compatibilidad del servomotor con la polea.
- Conecta el servomotor a la base de la polea, asegurando una posición estable y segura.
- Conecta los cables del servomotor a los pines de alimentación y control del microcontrolador según las especificaciones del Arduino o otro microcontrolador utilizado.
- Verifica en el datasheet el rango de movimiento del servomotor para configurar correctamente las instrucciones de rotación en el código.
- Carga el sketch de Arduino que controla el servomotor y prueba su funcionamiento.
- Si es necesario, ajusta los parámetros del sketch según las necesidades del proyecto.
Código de ejemplo
void setup() {
  pinMode(9, OUTPUT);
}

void loop() {
  myservo.write(45); // gira il servomotore a 45 gradi
  delay(1000);
  myservo.write(90); // gira il servomotore a 90 gradi
  delay(1000);
}
Miniproyecto
Crea un brazo robot con tres articulaciones (juntas) controladas por servomotores MG99X. Cada articulación utiliza una polea para facilitar la instalación y el movimiento.
Errores comunes
- Conexión incorrecta de los cables del servomotor.
- Alimentación insuficiente o inadecuada.
- Configuraciones de código no correspondientes al rango de movimiento del servomotor.
Accesorios recomendados
- Servo motor MG99X
- Arduino Uno R3
- Batería 5V para Arduino
Preguntas frecuentes
¿Esta pieza es compatible con otros tipos de servomotores?
Verifica las dimensiones y el tipo de conexión de tu servomotor. Podría ser necesario un adaptador.
¿Cómo puedo regular la velocidad del servomotor?
Modifica los valores en el código Arduino que controlan el ángulo de rotación para regular la velocidad.
Valoraciones
No hay valoraciones aún.