 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
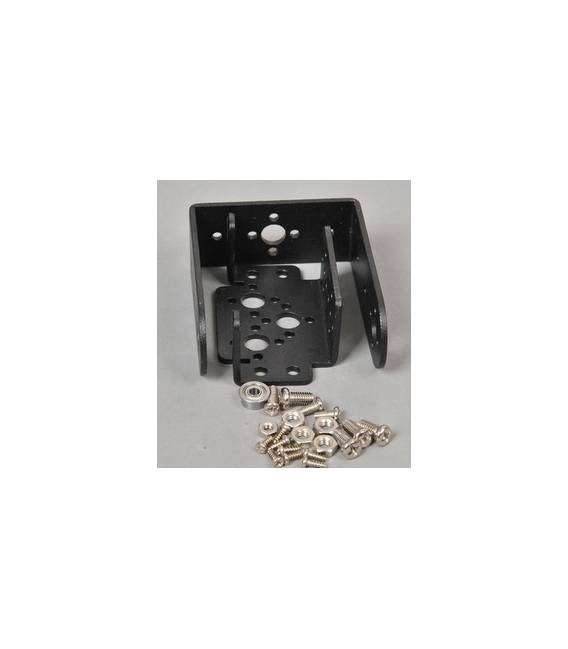
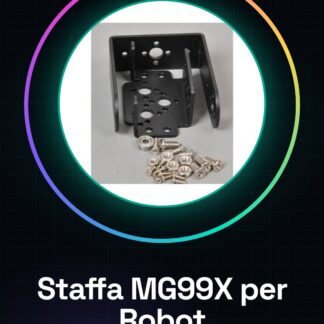
Cos’è : Le manchon avec base pour connecteur MG99X est un composant essentiel pour la réalisation de robots et prototypes mécaniques. Cet élément facilite l’intégration du moteur servomoteur MG99X dans divers types de projets, rendant l’installation et le mouvement des articulations plus simples. Caractéristiques : Dédouané pour le moteur MG99X Idéalement adapté pour les robots et prototypes mécaniques A quoi sert : Il facilite l’installation du moteur servomoteur MG99X dans divers types d’articulations robotiques, permettant un mouvement fluide et précis. Idéal pour des projets tels que des bras robotiques avec trois articulations contrôlées par des moteurs servomoteurs MG99X. Tutoriel : Comment utiliser le manchon avec base pour connecteur MG99X Ce manchon est conçu pour faciliter l’installation du moteur servomoteur MG99X dans divers types de robots. Idéal pour les makers débutants et intermédiaires qui souhaitent créer ou améliorer leurs créations mécaniques. Ce qu’il vous faut : Moteur servomoteur MG99X Connexion à un microcontrôleur (ex. Arduino) Alimentation 5V-6V Étapes : Vérifiez la compatibilité du moteur servomoteur avec le manchon. Connectez le moteur servomoteur à la base du manchon, assurant une position stable et sûre. Connectez les fils du moteur servomoteur aux broches d’alimentation et de contrôle du microcontrôleur en fonction des spécifications de l’Arduino ou d’un autre microcontrôleur utilisé. Vérifiez le datasheet du moteur servomoteur pour son plage de mouvement afin d’ajuster correctement les instructions de rotation dans le code. Chargez le sketch Arduino qui contrôle le moteur servomoteur et testez sa fonctionnalité. Si nécessaire, ajustez les paramètres du sketch en fonction des besoins du projet. Exemple de code : void setup() { pinMode(9, OUTPUT); } void loop() { myservo.write(45); // tourne le moteur servomoteur à 45 degrés delay(1000); myservo.write(90); // tourne le moteur servomoteur à 90 degrés delay(1000); } Mini-projet : Créez un robot bras avec trois articulations (articulations) contrôlées par des moteurs servomoteurs MG99X. Chaque articulation utilise un manchon pour faciliter l’installation et le mouvement. Erreurs courantes : Connexion incorrecte des fils du moteur servomoteur. Alimentation insuffisante ou inadéquate. Paramètres de code non correspondant à la plage de mouvement du moteur servomoteur. Accessoires recommandés : Moteur servomoteur MG99X Arduino Uno R3 Batterie 5V pour Arduino Questions fréquentes : Ce manchon est-il compatible avec d’autres types de moteurs servomoteurs ? Vérifiez les dimensions et le type de connexion de votre moteur servomoteur. Un adaptateur peut être nécessaire. Comment puis-je régler la vitesse du moteur servomoteur ? Modifiez les valeurs dans le code Arduino qui contrôlent l’angle de rotation pour régler la vitesse.
Avis
Il n’y a pas encore d’avis.