 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
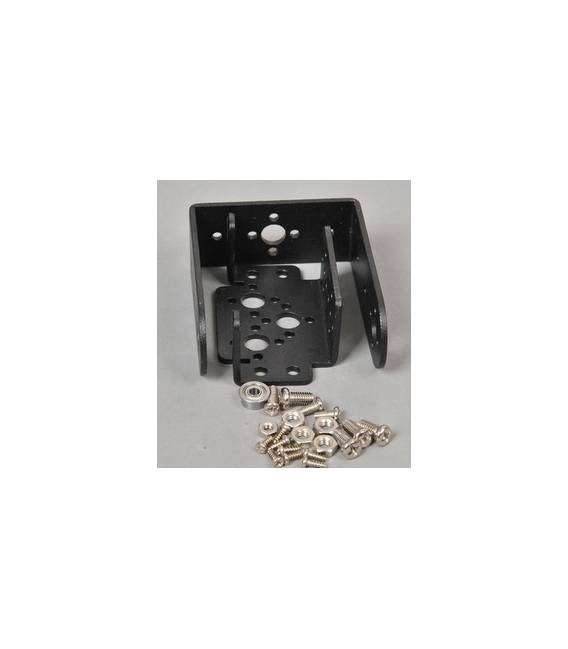
Was ist es? Der Selbstbauteil mit Basis für den MG99X-Anschluss ist ein wesentlicher Bestandteil für die Herstellung von Robotern und mechanischen Prototypen. Dieser Bauteil erleichtert die Integration des Servomotors MG99X in verschiedene Projekte, wodurch die Installation und Bewegung der Gelenke einfacher wird.
Eigenschaften:
– Dient dem MG99X-Motor
– Ideal für Roboter und mechanische Prototypen
Wozu dient es? Es erleichtert die Installation des Servomotors MG99X in verschiedenen robotischen Gelenken, ermöglicht eine flüssige und präzise Bewegung. Ideal für Projekte wie robotische Arme mit drei Gelenken, die von Servomotoren MG99X gesteuert werden.
Anleitung: Wie man den Selbstbauteil mit Basis für MG99X verwendet
Dieser Selbstbauteil ist dafür gedacht, die Installation des Servomotors MG99X in verschiedenen Robotern zu erleichtern. Ideal für Anfänger und Fortgeschrittene, die mechanische Erfindungen erstellen oder verbessern möchten.
Was benötigt man?
– Servomotor MG99X
– Verbindung zu einem Mikrocontroller (z.B. Arduino)
– Versorgung 5V-6V
Schritte:
– Überprüfen Sie die Kompatibilität des Servomotors mit dem Selbstbauteil.
– Verbinden Sie den Servomotor an die Basis des Selbstbauteils, stellen Sie sicher, dass eine stabile und sichere Position gewährleistet ist.
– Verbinden Sie die Kabel des Servomotors an die Versorgungspins und Steuerpins des Mikrocontrollers gemäß den Spezifikationen des Arduino oder des verwendeten Mikrocontrollers.
– Überprüfen Sie im Datenblatt den Bewegungsbereich des Servomotors, um die Drehbewegung im Code korrekt einzustellen.
– Laden Sie das Arduino-Sketch, das den Servomotor steuert, und testen Sie seine Funktionalität.
– Wenn erforderlich, passen Sie die Parameter des Sketches an die Anforderungen des Projekts an.
Beispielsketch:
void setup() {
pinMode(9, OUTPUT);
}
void loop() {
myservo.write(45); // Drehen Sie den Servomotor um 45 Grad
delay(1000);
myservo.write(90); // Drehen Sie den Servomotor um 90 Grad
delay(1000);
}
Mini-Projekt: Erstellen Sie einen Roboterarm mit drei Gelenken, die von Servomotoren MG99X gesteuert werden. Jedes Gelenk verwendet einen Selbstbauteil, um die Installation und Bewegung zu erleichtern.
Häufige Fehler:
– Falsche Kabelverbindung des Servomotors.
– Unzureichende oder unangemessene Versorgung.
– Nicht korrespondierende Codeeinstellungen im Vergleich zum Bewegungsbereich des Servomotors.
Empfohlene Zubehör:
– Servomotor MG99X
– Arduino Uno R3
– 5V-Batterie für Arduino
Häufig gestellte Fragen:
– Ist dieser Selbstbauteil kompatibel mit anderen Servomotortypen? Überprüfen Sie die Dimensionen und den Anschlusstyp Ihres Servomotors. Es könnte ein Adapter erforderlich sein.
– Wie kann ich die Geschwindigkeit des Servomotors regulieren? Ändern Sie die Werte im Arduino-Code, die die Drehwinkel steuern, um die Geschwindigkeit zu regulieren.
Rezensionen
Es gibt noch keine Rezensionen.