 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
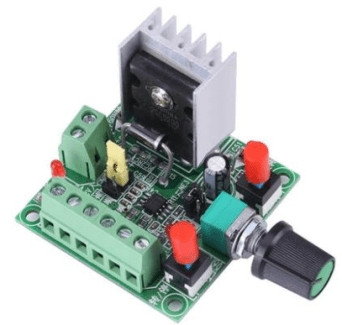
Descripción
Qué es
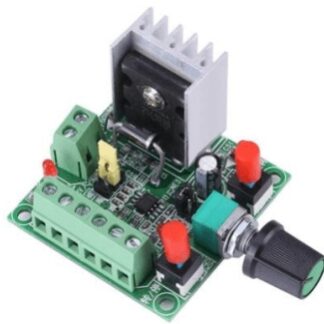
El controlador ARD0011854 es un circuito electrónico diseñado para el control de motores paso a paso. Permite regular la velocidad de rotación y la dirección del movimiento del motor.
Características
- Control de la velocidad del motor paso a paso
- Control de la dirección del movimiento (adelante y atrás)
- Generación de impulsos para el control del motor
- Generación de señales PWM para la regulación de la velocidad
Para qué sirve
Este controlador es ideal para proyectos de electrónica y robótica que requieren un control preciso del movimiento de los motores. Puede ser utilizado para crear robots, sistemas de impresión 3D, dispositivos automatizados y otras aplicaciones que necesitan una gestión precisa del movimiento. La compatibilidad con Arduino y ESP32 permite integrarlo fácilmente en proyectos basados en estas plataformas de desarrollo.
Tutorial: Cómo usar el Controlador de Motor Paso a Paso
Este controlador de motor paso a paso te permite controlar fácilmente la dirección y la velocidad del motor paso a paso. Ideal para proyectos de impresión 3D, robótica o cualquier otro proyecto que requiera un control preciso del motor.
Qué necesitas
- Arduino Uno
- Motores paso a paso
- Cable USB
- Conexiones de prueba
Pasos
- Conecta el controlador al motor paso a paso siguiendo la documentación.
- Conecta el controlador al Arduino utilizando los pines adecuados.
- Carga el sketch Arduino para inicializar el controlador.
- Establece la dirección del motor (adelante o atrás) utilizando los comandos del código.
- Regula la velocidad del motor modificando el valor PWM.
- Verifica el funcionamiento correcto del motor paso a paso.
- Genera pulsos para controlar el movimiento del motor.
- Prueba el control PWM para regular la velocidad del motor.
Código de ejemplo
void setup() {
  pinMode(2, OUTPUT);
  pinMode(3, OUTPUT);
}

void loop() {
  digitalWrite(2, HIGH);
  delay(1000);
  digitalWrite(2, LOW);
  delay(1000);
}
Miniproyecto
Crea un pequeño robot que se mueve hacia adelante y hacia atrás usando el controlador de motor paso a paso. Establece la dirección y la velocidad del motor para hacerlo moverse.
Errores comunes
- No verificar la correctitud de los conectores antes de cargar el código.
- No configurar correctamente los pines PWM para regular la velocidad del motor.
- No controlar la tensión de alimentación del motor.
- No verificar la correctitud del datasheet del motor paso a paso.
Accesorios recomendados
- Motores paso a paso NEMA 17
- Arduino Uno R3
- Impresión 3D desde proyecto
- Sensores de posición
Preguntas frecuentes
¿Cómo puedo controlar la dirección del motor?
Usa los pines de dirección del controlador para invertir la polaridad del motor.
¿Cuál es la tensión de alimentación mínima para el motor paso a paso?
Consulta el datasheet del motor paso a paso.
Valoraciones
No hay valoraciones aún.