 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
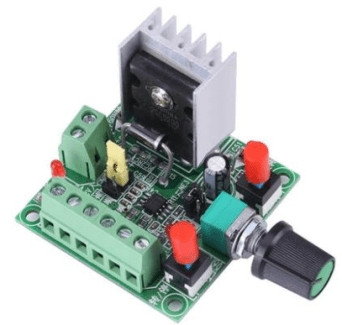
Description
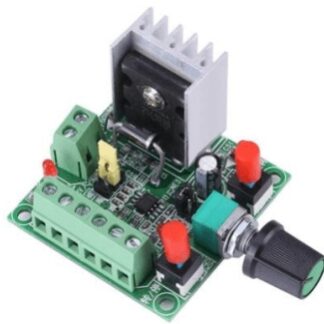
Qu’est-ce que c’est? Le contrôleur ARD0011854 est un circuit électronique conçu pour le contrôle des moteurs pas à pas. Il permet de régler la vitesse de rotation et la direction du mouvement du moteur. Caractéristiques Contrôle de la vitesse du moteur pas à pas Contrôle de la direction du mouvement (avant et arrière) Génération d’impulsions pour le contrôle du moteur Génération de signaux PWM pour la régulation de la vitesse À quoi sert-il Ce contrôleur est idéal pour les projets d’électronique et de robotique nécessitant un contrôle précis du mouvement des moteurs. Il peut être utilisé pour réaliser des robots, des systèmes d’impression 3D, des dispositifs automatisés et d’autres applications nécessitant une gestion précise du mouvement. La compatibilité avec Arduino et ESP32 permet de l’intégrer facilement dans des projets basés sur ces plateformes de développement. Tutoriel: Comment utiliser le Contrôleur de Moteur Pas à Pas Ce contrôleur de moteur pas à pas vous permet de contrôler facilement la direction et la vitesse du moteur pas à pas. Idéal pour les projets d’impression 3D, de robotique ou tout autre projet nécessitant un contrôle précis du moteur. Ce qu’il vous faut Arduino Uno Moteur pas à pas Câble USB Connexions tête Passes Connectez le contrôleur au moteur pas à pas en suivant la documentation. Connectez le contrôleur à l’Arduino en utilisant les broches appropriées. Chargez le sketch Arduino pour initialiser le contrôleur. Définissez la direction du moteur (avant ou arrière) en utilisant les commandes du code. Réglez la vitesse du moteur en modifiant la valeur PWM. Vérifiez le bon fonctionnement du moteur pas à pas. Générez des impulsions pour contrôler le mouvement du moteur. Testez le contrôle PWM pour régler la vitesse du moteur. Mini-projet Créez un petit robot qui se déplace en avant et en arrière en utilisant le contrôleur de moteur pas à pas. Définissez la direction et la vitesse du moteur pour le faire bouger. Erreurs courantes Ne vérifiez pas la correcte connexion avant de charger le code. Ne configurez pas correctement les broches PWM pour régler la vitesse du moteur. Ne vérifiez pas la tension d’alimentation du moteur. Ne vérifiez pas la correcte documentation du moteur pas à pas. Accessoires recommandés Moteur pas à pas NEMA 17 Arduino Uno R3 Imprimante 3D du projet Capteurs de position Questions fréquentes Comment puis-je contrôler la direction du moteur? Utilisez les broches de direction du contrôleur pour inverser la polarité du moteur. Quelle est la tension d’alimentation minimale pour le moteur pas à pas? Vérifiez la documentation du moteur pas à pas.
Avis
Il n’y a pas encore d’avis.