 DE
 IT Italiano
 EN English
 ES Español
 FR Français
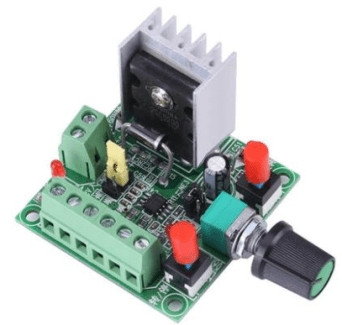
Beschreibung
Was ist das
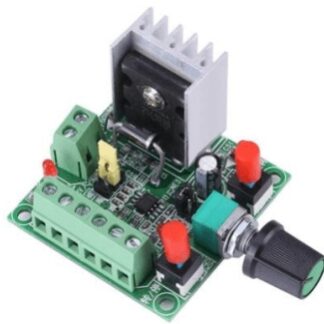
Der Steuerungskontroller ARD0011854 ist ein elektronisches Schaltkreis, der für die Steuerung von Schrittmotoren konzipiert ist. Er ermöglicht die Regulierung der Drehzahl und der Bewegungsrichtung des Motors.
Eigenschaften
- Drehzahlsteuerung des Schrittmotors
- Bewegungsrichtungssteuerung (vorwärts und rückwärts)
- Generierung von Impulsen zur Steuerung des Motors
- Generierung von PWM-Signalen zur Drehzahlregelung
Wofür es dient
Dieser Steuerungskontroller ist ideal für elektronische und roboterprojekte, die eine präzise Bewegungssteuerung der Motoren erfordern. Er kann verwendet werden, um Roboter, 3D-Drucksysteme, automatisierte Geräte und andere Anwendungen zu erstellen, die eine genaue Bewegungsverwaltung benötigen. Die Kompatibilität mit Arduino und ESP32 ermöglicht eine einfache Integration in Projekte, die auf diesen Entwicklungsplattformen basieren.
Anleitung: Wie man den Schrittmotor-Steuerungskontroller verwendet
Dieser Schrittmotor-Controller ermöglicht es Ihnen, die Richtung und Geschwindigkeit des Schrittmotors einfach zu steuern. Ideal für 3D-Druck-Projekte, Robotik oder jedes andere Projekt, das eine präzise Motorsteuerung erfordert.
Was du brauchst
- Arduino Uno
- Schrittmotor
- USB-Kabel
- Kopfverbindungen
Schritte
- Verbinden Sie den Controller mit dem Schrittmotor gemäß der Dokumentation.
- Verbinden Sie den Controller mit dem Arduino an die entsprechenden Pins.
- Laden Sie das Arduino-Sketch hoch, um den Controller zu initialisieren.
- Steuern Sie die Richtung des Motors (vorwärts oder rückwärts) mit den Befehlen im Code.
- Regulieren Sie die Geschwindigkeit des Motors, indem Sie den PWM-Wert ändern.
- Überprüfen Sie die korrekte Funktion des Schrittmotors.
- Generieren Sie Impulse, um die Bewegung des Motors zu steuern.
- Testen Sie die PWM-Steuerung, um die Geschwindigkeit des Motors zu regulieren.
Beispielcode
void setup() {
  pinMode(2, OUTPUT);
  pinMode(3, OUTPUT);
}

void loop() {
  digitalWrite(2, HIGH);
  delay(1000);
  digitalWrite(2, LOW);
  delay(1000);
}
Mini-Projekt
Erstelle einen kleinen Roboter, der vorwärts und rückwärts fährt, indem du den Schrittmotor-Controller verwendest. Stelle die Richtung und Geschwindigkeit des Motors ein, um ihn zu bewegen.
Häufige Fehler
- Überprüfe die Korrektheit der Verbindungen nicht, bevor du den Code lädst.
- Stelle die Pins PWM nicht korrekt ein, um die Geschwindigkeit des Motors zu regulieren.
- Überprüfe die Versorgungsspannung des Motors nicht.
- Überprüfe die Korrektheit des Datenblatts des Schrittmotors nicht.
Empfohlenes Zubehör
- Schrittmotor NEMA 17
- Arduino Uno R3
- 3D-Druck aus Projekt
- Positionssensoren
Häufige Fragen
Wie kann ich die Richtung des Motors steuern?
Verwende die Richtungspins des Controllers, um die Polarisierung des Motors umzukehren.
Welche minimale Versorgungsspannung benötigt der Schrittmotor?
Überprüfe das Datenblatt des Schrittmotors.
Rezensionen
Es gibt noch keine Rezensionen.