 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
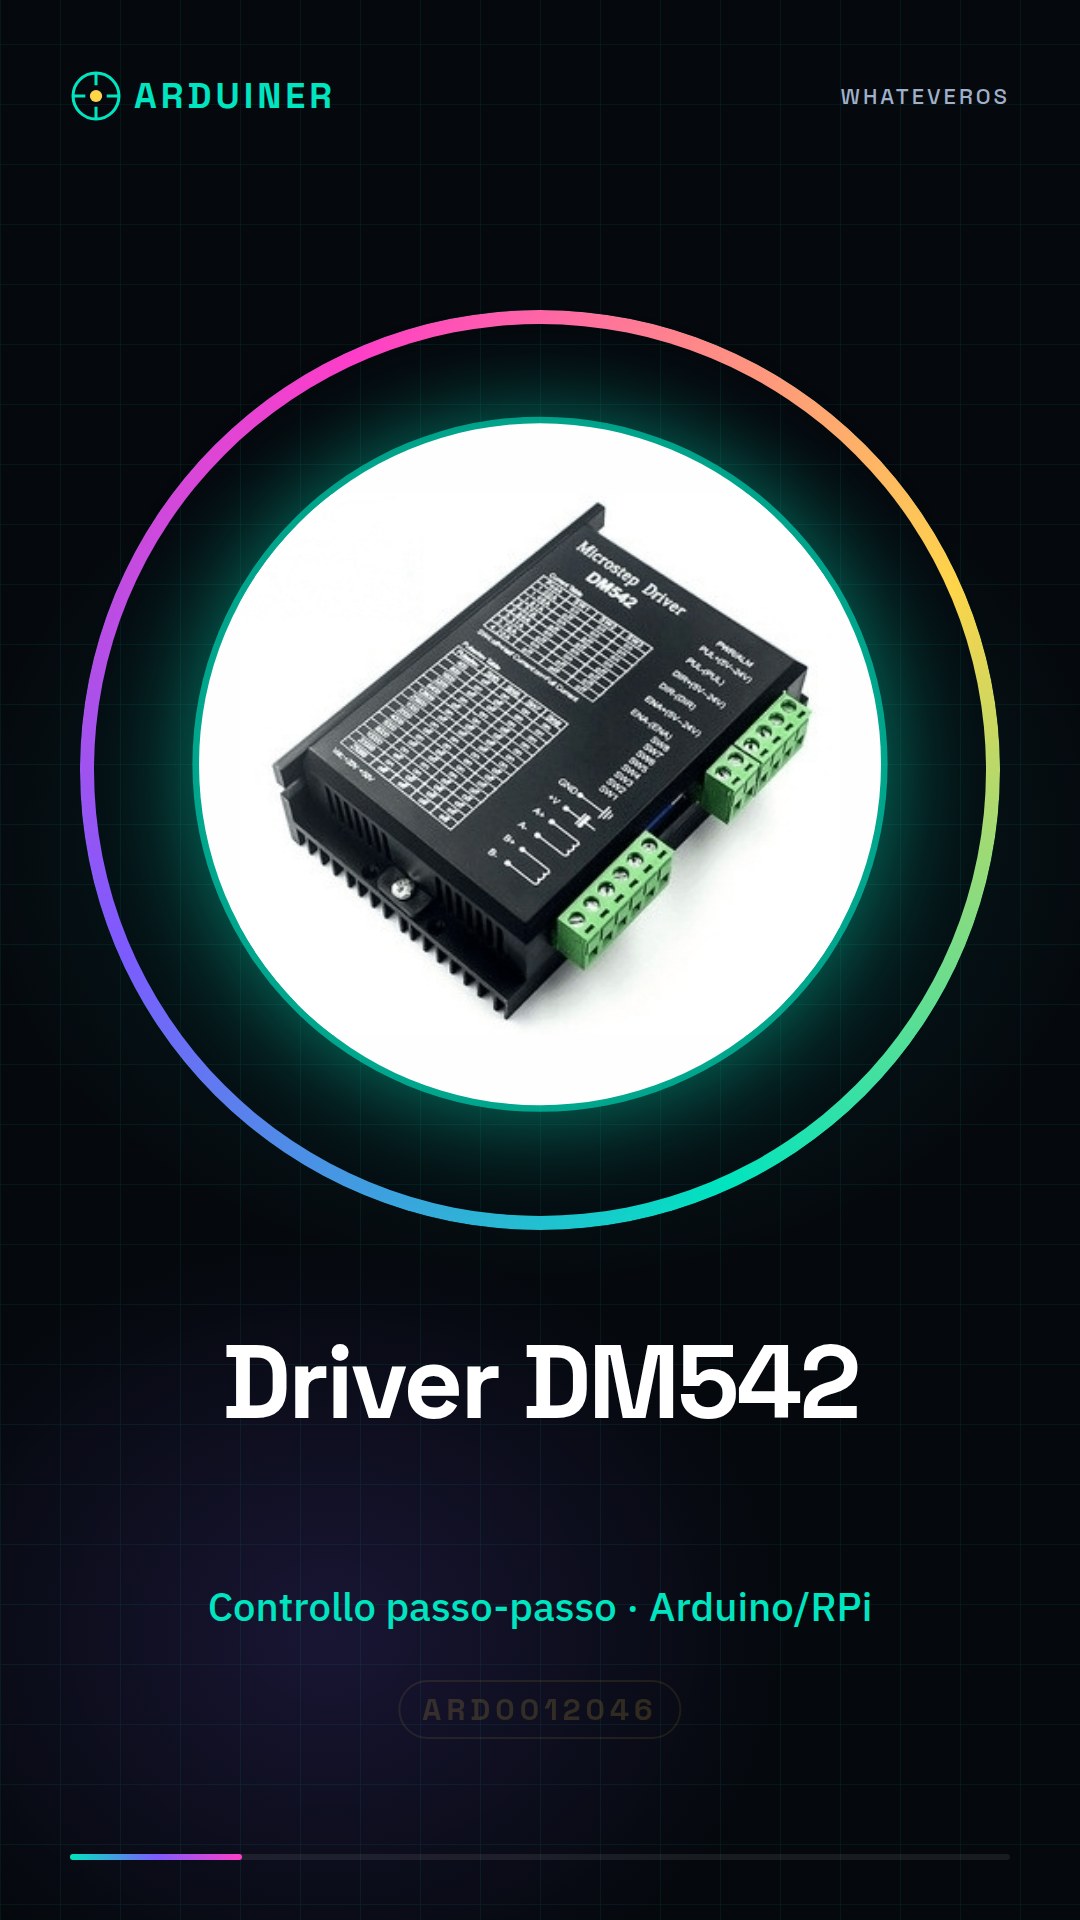
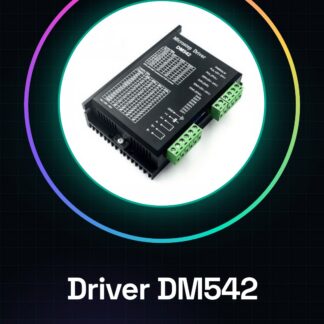
El driver del motor paso a paso DM542 es un componente electrónico que permite controlar el movimiento de un motor paso a paso.
Características
- Nombre: DM542
- SKU: ARD0012046
- Precio: 15,02 €
- Compatibilidad: consulta el datasheet
- Tensión de alimentación: consulta el datasheet
- Corriente de salida: consulta el datasheet
Para qué sirve
El driver DM542 es ideal para proyectos de robótica, impresoras 3D, drones y cualquier otro dispositivo que requiera movimiento preciso. Apto para ser utilizado con Arduino y Raspberry Pi.
Tutorial: Cómo usar el Driver del motor paso a paso DM542
El driver del motor paso a paso DM542 es un componente esencial para controlar y gestionar los motores paso a paso desde Arduino o otros microcontroladores. Ideal para proyectos de robótica, impresoras 3D, drones y cualquier otro dispositivo que requiera movimiento preciso.
Qué necesitas
- Arduino Uno
- Motores paso a paso compatible
- Cable USB
- Conexiones adecuadas para el motor
Pasos
- Conecta el driver del motor al microcontrolador Arduino usando los conectores adecuados.
- Verifica la tensión de alimentación requerida por el motor y asegúrate de que sea compatible con el alimentador externo.
- Configura las interfaces digitales del Arduino para enviar señales PWM.
- Escribe un sketch Arduino que inicialice los pines digitales conectados al driver del motor paso a paso.
- Prueba el movimiento del motor hacia adelante y atrás, verificando la correcta funcionalidad de la aceleración y desaceleración.
- Ajusta las configuraciones del driver DM542 para optimizar la eficiencia energética y la precisión del movimiento.
- Implementa un ciclo de control que gestiona el movimiento del motor en función de las necesidades del proyecto.
- Verifica en el datasheet las especificaciones técnicas adicionales para personalizar aún más las prestaciones del driver.
Código de ejemplo
void setup() {
  pinMode(stepPin, OUTPUT);
pinMode(dirPin, OUTPUT);}

void loop() {
digitalWrite(dirPin, HIGH);
analogWrite(stepPin, 128);
delayMicroseconds(1000);
digitalWrite(dirPin, LOW);
analogWrite(stepPin, 128);
delayMicroseconds(1000);}
Miniproyecto
Crea un pequeño robot con ruedas que puede moverse hacia adelante y hacia atrás. Usa el driver DM542 para controlar los motores paso a paso.
Errores comunes
- No verificar la compatibilidad de voltaje entre el motor y el alimentador.
- Configuración incorrecta de las interfaces digitales del Arduino.
- Omisión de la fase de prueba antes del proyecto final.
- Sobrecarga del circuito debido a un error de cálculo en las especificaciones técnicas.
Accesorios recomendados
- Motores paso a paso NEMA 17
- Fuente de alimentación externa para Arduino
- Conexiones electrónicas variadas
- Sensores de posición
Preguntas frecuentes
¿Cómo se conecta el driver DM542?
Conecta los pines del motor paso a paso a los señales PWM del Arduino, asegurando la polaridad correcta.
¿Cuál es la fuente de alimentación recomendada para este driver?
Verifica en el datasheet las especificaciones de voltaje y corriente requeridas por el motor y elige una fuente de alimentación adecuada.
Valoraciones
No hay valoraciones aún.