 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
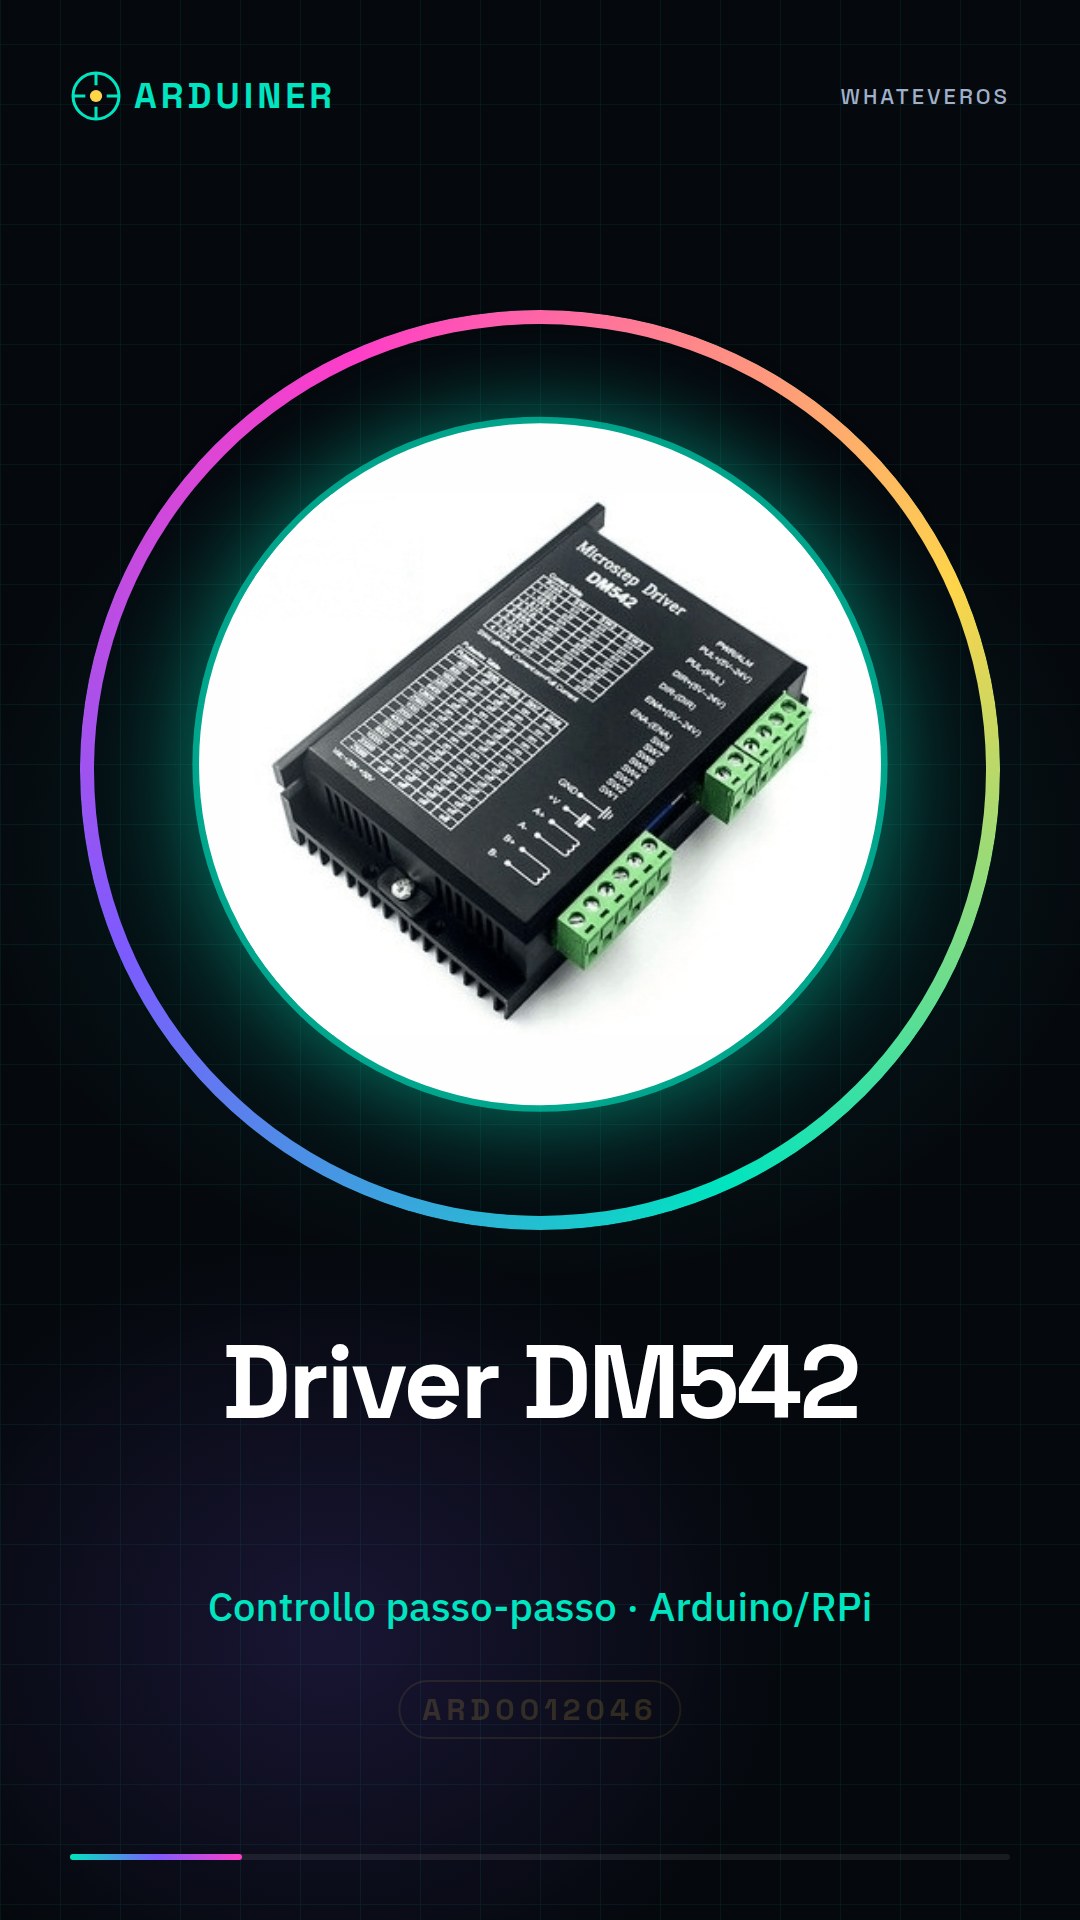
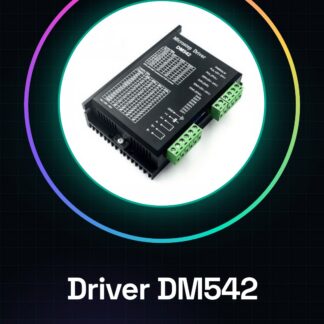
Qu’est-ce que c’est ? Le driver moteur pas à pas DM542 est un composant électronique permettant de contrôler le mouvement d’un moteur pas à pas. Caractéristiques Nom : DM542 SKU : ARD0012046 Prix : 15,02 € Compatibilité : vérifiez le datasheet Tension d’alimentation : vérifiez le datasheet Courant de sortie : vérifiez le datasheet À quoi sert-il ? Le driver DM542 est idéal pour des projets de robotique, d’imprimantes 3D, de drones et tout autre dispositif nécessitant un mouvement précis. Adapté à l’utilisation avec Arduino et Raspberry Pi. Tutoriel : Comment utiliser le driver moteur pas à pas DM542 Le driver moteur pas à pas DM542 est un composant essentiel pour contrôler et gérer les moteurs pas à pas à partir d’Arduino ou d’autres microcontrôleurs. Idéal pour des projets de robotique, d’imprimantes 3D, de drones et tout autre dispositif nécessitant un mouvement précis. Ce dont vous avez besoin Arduino Uno Moteur pas à pas compatible Câble USB Connexions adaptées au moteur Pas Connectez le driver moteur au microcontrôleur Arduino en utilisant les connecteurs appropriés. Vérifiez la tension d’alimentation requise par le moteur et assurez-vous qu’elle est compatible avec le bloc d’alimentation externe. Configurez les interfaces digitales de l’Arduino pour envoyer des signaux PWM. Écrivez un sketch Arduino qui initialise les broches digitales connectées au driver moteur pas à pas. Testez le mouvement du moteur en avant et en arrière, vérifiez la fonctionnalité correcte de l’accélération et de la décélération. Réglez les paramètres du driver DM542 pour optimiser l’efficacité énergétique et la précision du mouvement. Mettez en œuvre un cycle de contrôle qui gère le mouvement du moteur en fonction des besoins du projet. Vérifiez le datasheet pour les spécifications techniques supplémentaires afin de personnaliser davantage les performances du driver. Exemple de code void setup() { pinMode(stepPin, OUTPUT); pinMode(dirPin, OUTPUT);} void loop() { digitalWrite(dirPin, HIGH); analogWrite(stepPin, 128); delayMicroseconds(1000); digitalWrite(dirPin, LOW); analogWrite(stepPin, 128); delayMicroseconds(1000);} Mini-projet Créez un petit robot avec des roues qui peut se déplacer en avant et en arrière. Utilisez le driver DM542 pour contrôler les moteurs pas à pas. Erreurs courantes Ne pas vérifier la compatibilité tensionnelle entre le moteur et le bloc d’alimentation. Configuration erronée des interfaces digitales de l’Arduino. Omission de la phase de test avant le projet final. Surcharge du circuit en raison d’une erreur de calcul dans les spécifications techniques. Accessoires recommandés Moteur pas à pas NEMA 17 Bloc d’alimentation externe pour Arduino Connexions électroniques variées Capteurs de position Questions fréquentes Comment se connecte le driver DM542 ?Connectez les broches du moteur pas à pas aux signaux PWM de l’Arduino, en assurant la polarité correcte. Quel bloc d’alimentation est recommandé pour ce driver ?Vérifiez le datasheet pour les spécifications de tension et de courant requises par le moteur et choisissez un bloc d’alimentation approprié.

Avis
Il n’y a pas encore d’avis.