 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
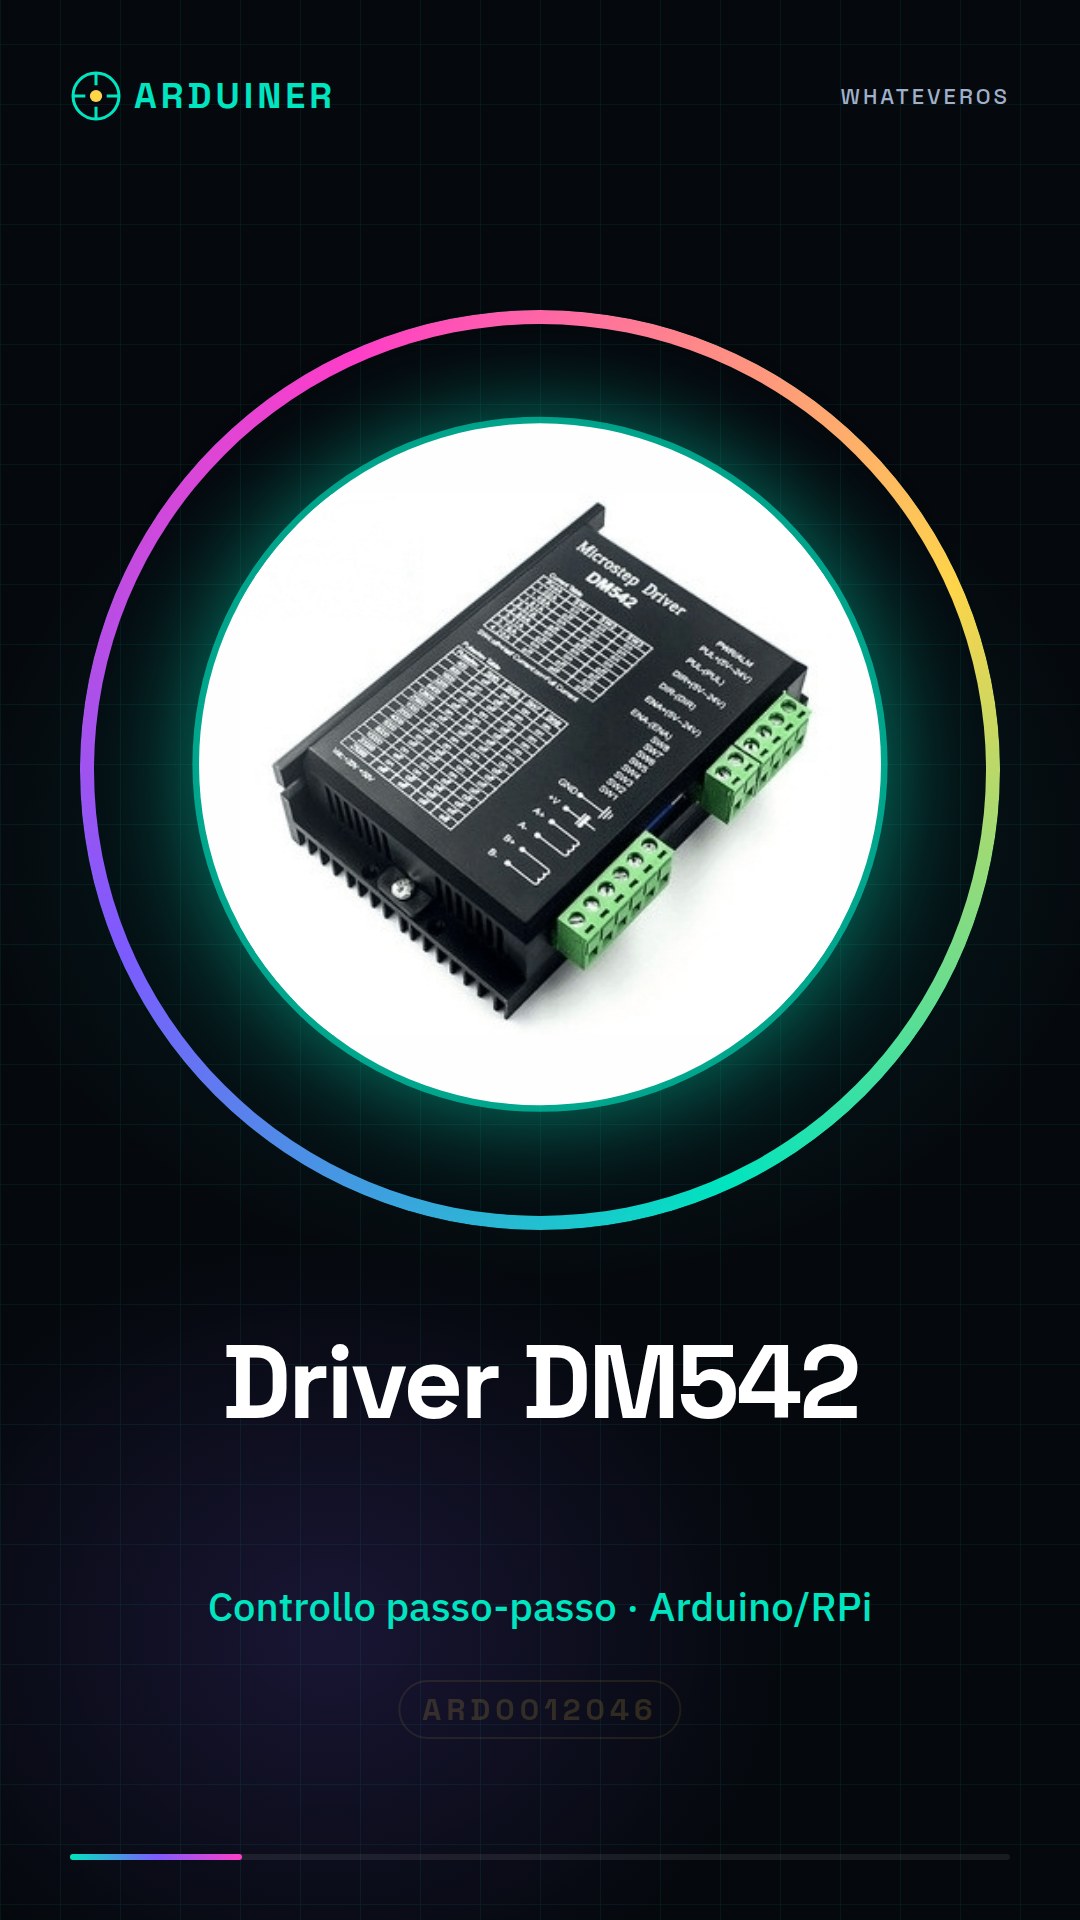
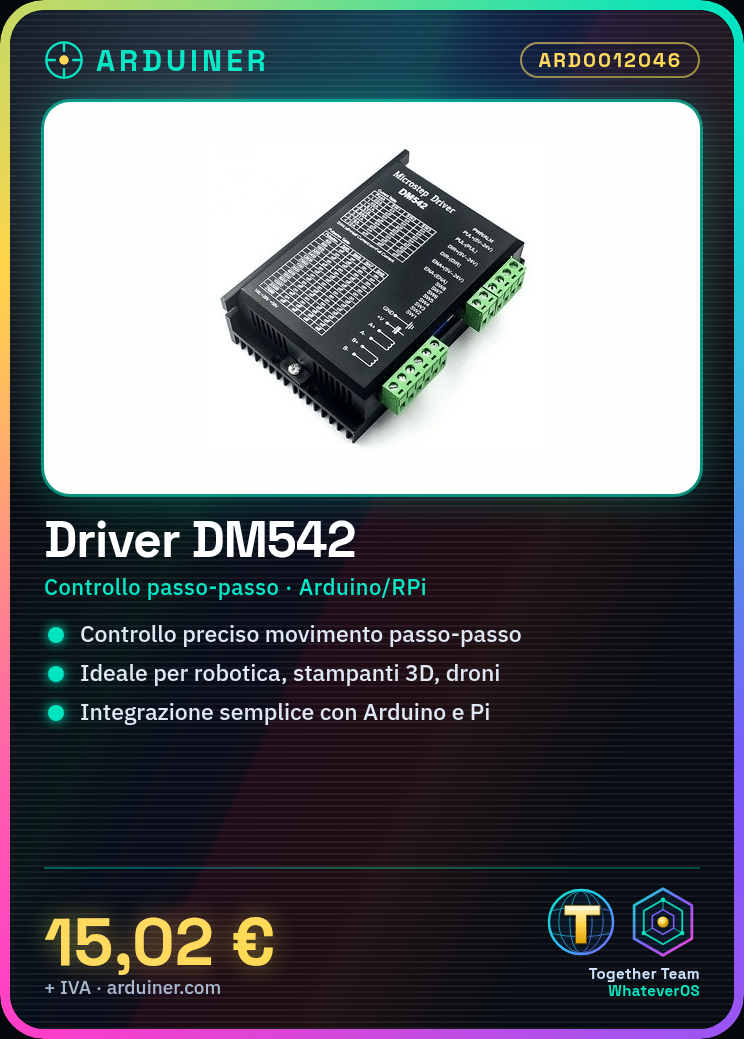
Der Schrittmotortreiber DM542 ist ein elektronisches Bauteil, das den Bewegungsablauf eines Schrittmotors steuern lässt.
Eigenschaften
- Name: DM542
- SKU: ARD0012046
- Preis: 15,02 €
- Kompatibilität: nach dem Datenblatt überprüfen
- Betriebsspannung: nach dem Datenblatt überprüfen
- Ausgangsstrom: nach dem Datenblatt überprüfen
Wofür es dient
Der Treiber DM542 ist ideal für Projekte in der Robotik, 3D-Drucker, Drohnen und jede andere Vorrichtung, die präzise Bewegungen erfordert. Eignet sich für die Verwendung mit Arduino und Raspberry Pi.
Tutorial: Wie man den Schrittmotor-Treiber DM542 verwendet
Der Schrittmotor-Treiber DM542 ist ein wesentlicher Komponente, um Schrittmotoren von Arduino oder anderen Mikrocontrollern zu steuern und zu verwalten. Ideal für Projekte in der Robotik, 3D-Drucker, Drohnen und jede andere Vorrichtung, die präzise Bewegungen erfordert.
Was du brauchst
- Arduino Uno
- Kompatibler Schrittmotor
- USB-Kabel
- Verbindungen für den Motoren
Schritte
- Verbinde den Motor-Treiber mit dem Arduino-Mikrocontroller über die passenden Verbindungen.
- Überprüfe die Spannungsnorm des Motors und stelle sicher, dass sie mit dem externen Netzgerät kompatibel ist.
- Konfiguriere die digitale Schnittstellen des Arduino, um PWM-Signale zu senden.
- Schreibe ein Arduino-Sketch, das die digitalen Pins, die an den Schrittmotor-Treiber angeschlossen sind, initialisiert.
- Teste die Bewegung des Motors vorwärts und rückwärts und überprüfe die korrekte Funktionalität der Beschleunigung und Verzögerung.
- Stelle die Einstellungen des Treibers DM542 ein, um die Energieeffizienz und die Bewegungsgenauigkeit zu optimieren.
- Implementiere eine Regelkreis-Schleife, die die Bewegung des Motors im Einklang mit den Anforderungen des Projekts steuert.
- Überprüfe im Datenblatt weitere technische Spezifikationen, um die Leistung des Treibers weiter zu personalisieren.
Beispielcode
void setup() {
  pinMode(stepPin, OUTPUT);
pinMode(dirPin, OUTPUT);}

void loop() {
digitalWrite(dirPin, HIGH);
analogWrite(stepPin, 128);
delayMicroseconds(1000);
digitalWrite(dirPin, LOW);
analogWrite(stepPin, 128);
delayMicroseconds(1000);}
Mini-Projekt
Bau ein kleines Radrobot, der sich vorwärts und rückwärts bewegen kann. Verwende den Treiber DM542, um die Schrittmotoren zu steuern.
Häufige Fehler
- Überprüfe nicht die Spannungskompatibilität zwischen Motor und Netzgerät.
- Fehlende Konfiguration der digitalen Schnittstellen des Arduino.
- Unterlassung der Testphase vor dem endgültigen Projekt.
- Überlastung des Schaltkreises aufgrund eines Rechenfehlers in den technischen Spezifikationen.
Empfohlenes Zubehör
- Schrittmotor NEMA 17
- Außenliegender Netzteil für Arduino
- Verschiedene elektronische Verbindungen
- Positionssensoren
Häufige Fragen
Wie verbinde ich den Treiber DM542?
Verbinde die Pins des Schrittmotors mit den PWM-Signalen des Arduino und stelle sicher, dass die korrekte Polarisierung gewährleistet ist.
Welcher Netzteil wird für diesen Treiber empfohlen?
Überprüfe im Datenblatt die Spannungs- und Stromspezifikationen des Motors und wähle einen passenden Netzteil aus.
Rezensionen
Es gibt noch keine Rezensionen.