 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
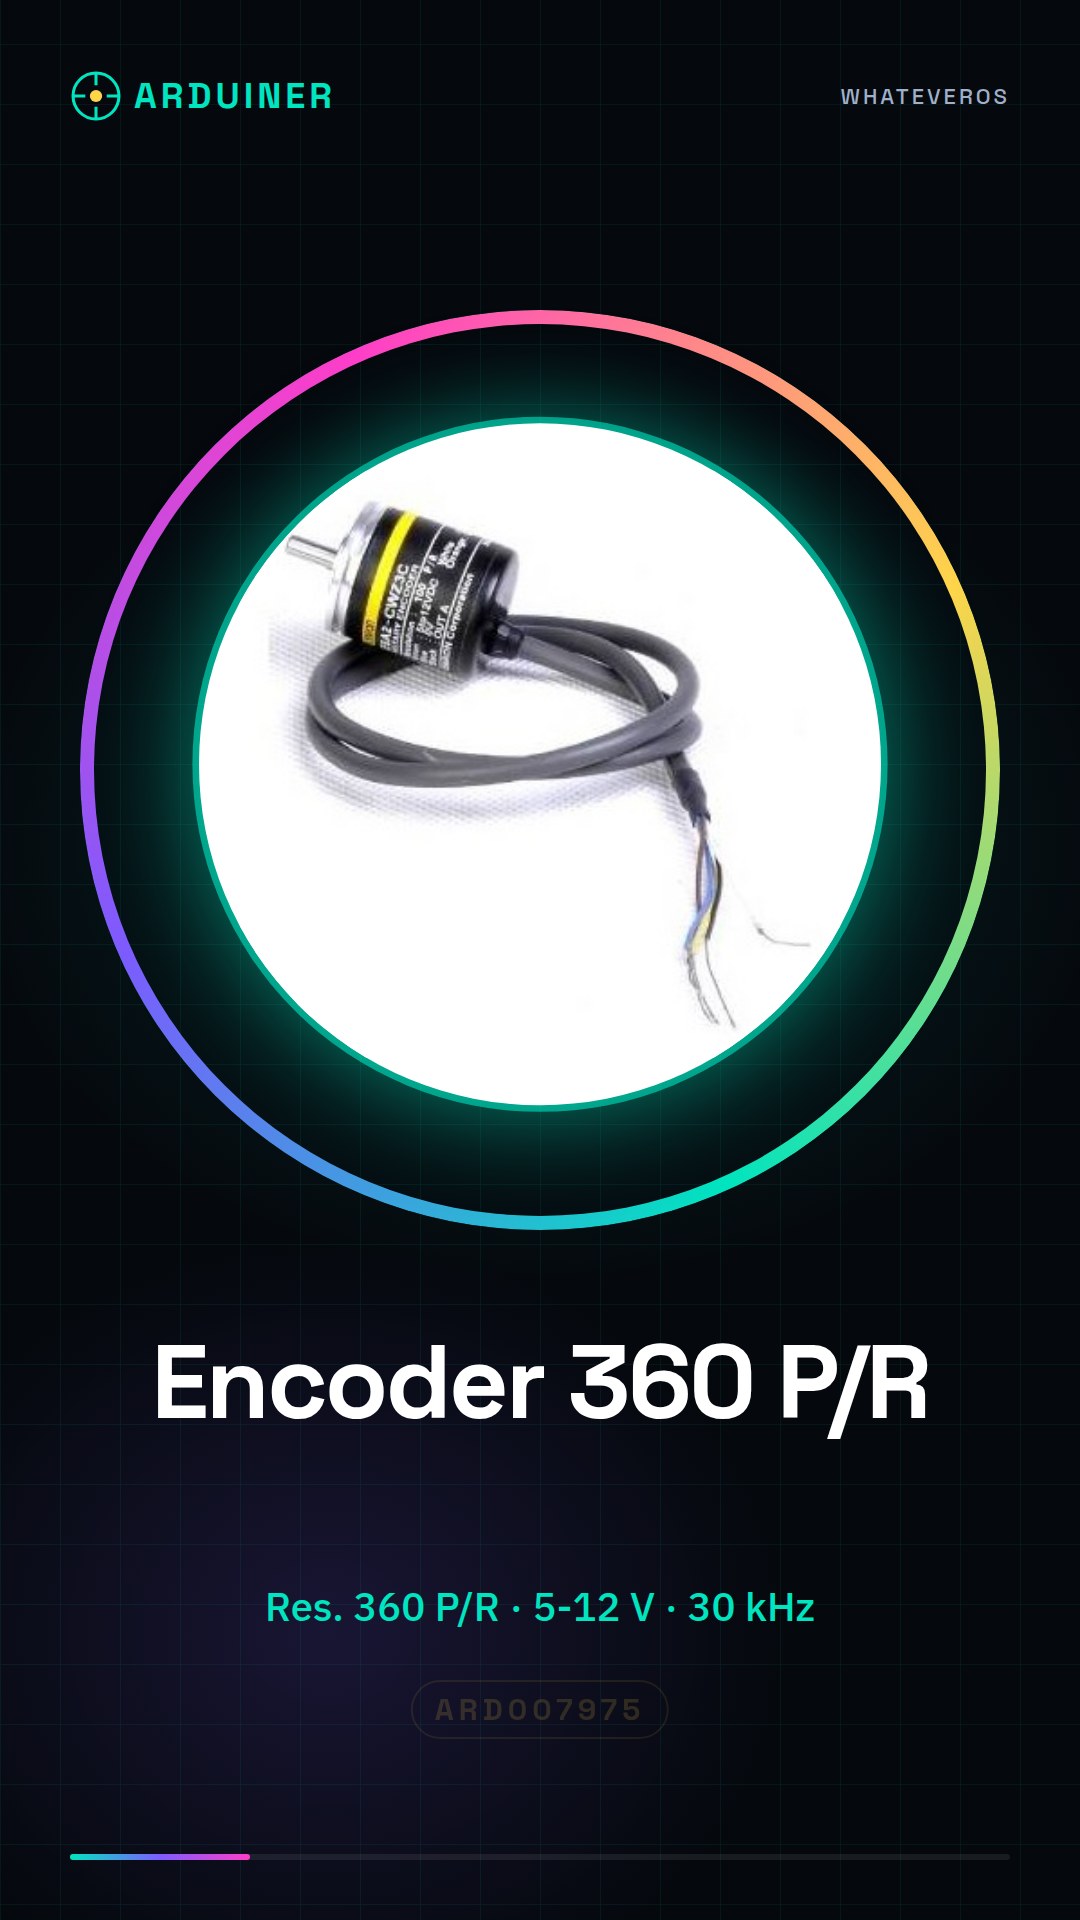
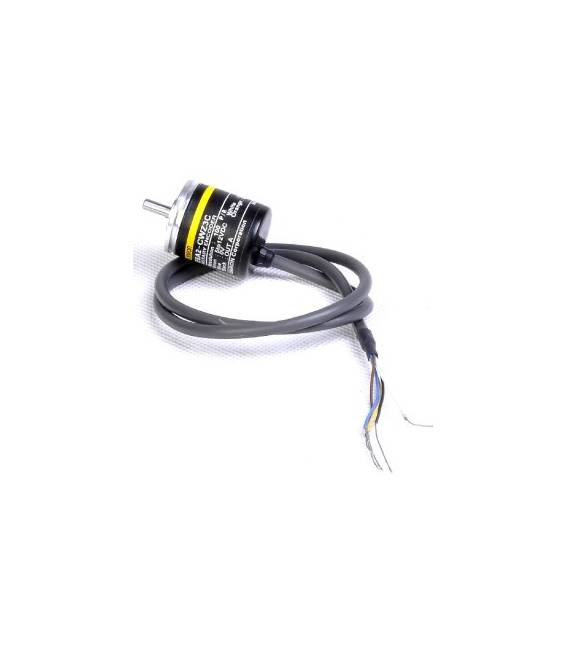
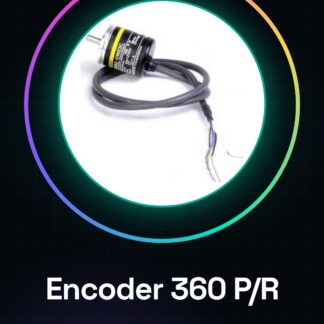
Codificador rotativo E6A2-CWZ3E 360 p / R
| Método de codificación | Incremental |
|---|---|
| Tensión de alimentación | DC5 a 12 V (ondulación (pp): máximo 5%) |
| Corriente absorbida | 50 mA DC Máx. |
| Corriente de arranque | ca. 9A (tiempo: aproximadamente 0,3 ms) |
| Resolución (tipo de giro simple) | 360 P / R |
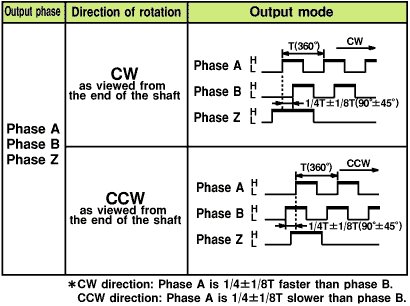
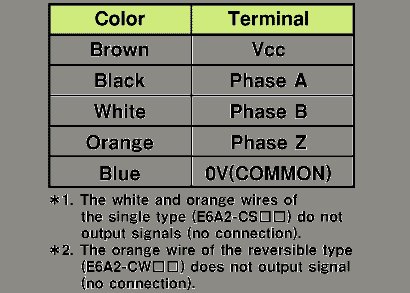
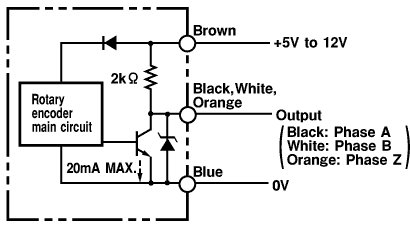
| Fases de salida | A, B e Z |
| Salida de control (Tipo de salida) | Salida de tensión NPN |
| Salida de control (resistencia de salida) | 2k |
| Salida de control (carga de corriente) | 20 mA máx. |
| Salida de control (tensión residual) | 0,4 V CC máx. (Corriente de carga: a 20 mA máx.) |
| Punto de posición inicial | Sin herramientas |
| Frecuencia de respuesta máxima | 30 kHz |
| Diferencia de fase en la salida | 90 ° -45 a +45 ° |
| Tiempo de subida y bajada de la salida | Tiempo de subida de la salida: 1 s máximo. Tiempo de bajada de la salida: 1 s máximo. (Longitud del cable: 500 mm, corriente de dispersión: 10 mA) |
| Par de arranque | Temperatura ambiente: 1 mN .m máximo. |
| Momento de inercia | 1 x 10 ** – 7 kg.m ** 2 máximo. |
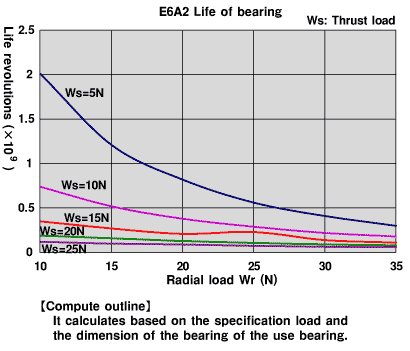
| Carga del árbol | Radial: 10 N Empuje: 5 N |
| Rotación máxima permitida | 5000 r / min |
| Vida mecánica esperada | 100 millones de rotaciones mín. |
| Temperatura ambiente | En funcionamiento: de -10 a 55 Conservación: de -25 a 80 |
| Humedad ambiental | En funcionamiento: del 35 al 85% de humedad relativa Conservación: del 35 al 85% de humedad relativa |
| 20 MOhm mín. a 500 VCC entre las partes cargadas y la carcasa | |
| Rigidez dieléctrica | 500 V CA a 50/60 Hz durante 1 minuto entre las partes cargadas y la carcasa |
| Resistencia a las vibraciones | de 10 a 55 Hz, amplitud doble de 1,5 mm durante 2 horas cada una en X, Y, y direcciones Z |
| Resistencia a los golpes | 500 m / s ** 2 por 3 veces cada una en las direcciones X, Y y Z |
| Grado de protección | IEC60529: IP50 |
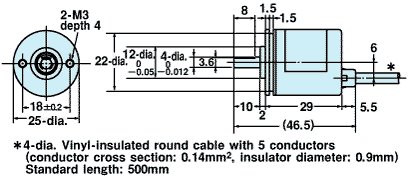
| Método de conexión | Modelos precableados (Longitud del cable: 0,5 m) |
| Material (cubierta) | Aleación de aluminio |
| Material (cuerpo) | Aluminio |
| Material (eje) | SUS420J2 |
| Material (hoja de resorte) | – |
| Material (placa de montaje) | Hierro zincado |
| Peso (incluye embalaje) | ca. 35 g |
| Accesorios | Manual de instrucciones, junta, llave hexagonal y placa de montaje servo |
Tenemos disponibles la ficha técnica de todos los componentes, en caso de que no esté presente en la ficha de descarga del producto, envía un mensaje a través del formulario de contacto y publicaremos la más pronto posible en nuestro sitio web.
Tutorial: Cómo usar E6A2-CWZ3E
El codificador rotativo E6A2-CWZ3E es ideal para medir la rotación de un motor o de un mecanismo. Útil para proyectos de seguimiento de velocidad y para quienes exploran los sensores.
Qué necesitas
- Arduino o compatible
- Cable de alimentación
- Resistencia 10kΩ
- Punta de soldar
Pasos
- 1. Conecta el encoder al pin A0 o A1 del Arduino.
- 2. Conecta la resistencia 10kΩ entre GND y VCC del encoder.
- 3. Sella los pines GND, VCC y OUT del encoder a los respectivos pines del Arduino.
- 4. Carga el código Arduino proporcionado.
- 5. Controla la rotación del motor con la consola serial.
- 6. Verifica el datasheet para detalles adicionales.
- 7. Prueba a invertir los conectores GND y VCC para ver el efecto.
- 8. Verifica el correcto funcionamiento con diferentes giros.
Código de ejemplo
```void setup() { Serial.begin(9600); pinMode(A0, INPUT); attachInterrupt(digitalPinToInterrupt(A0), count, CHANGE);}int count = 0;void loop() { if (digitalRead(A0) == HIGH) { count++; } Serial.println(count);}```Miniproyecto
Crea un carrito giratorio que se mueve según la inclinación del motor.
Errores comunes
- No soldar los pines correctamente.
- Conectar el encoder a un pin no apropiado.
- Omitir la resistencia de pull-up.
- Olvidar de verificar en el datasheet.
Accesorios recomendados
- Motores DC
- Transmisión
- Soporte mecánico
Preguntas frecuentes
¿Cómo puedo verificar el funcionamiento correcto del encoder?
Solda un conector GND y VCC al encoder y verifica la rotación del motor con la consola serial.
¿Puedo usar el encoder con un microcontrolador diferente de Arduino?
Sí, el encoder es compatible con varios microcontroladores.
¿Qué hacer si el encoder no funciona?
Verifica los conectores y la resistencia. Si los problemas persisten, contacta al proveedor.
Valoraciones
No hay valoraciones aún.