 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
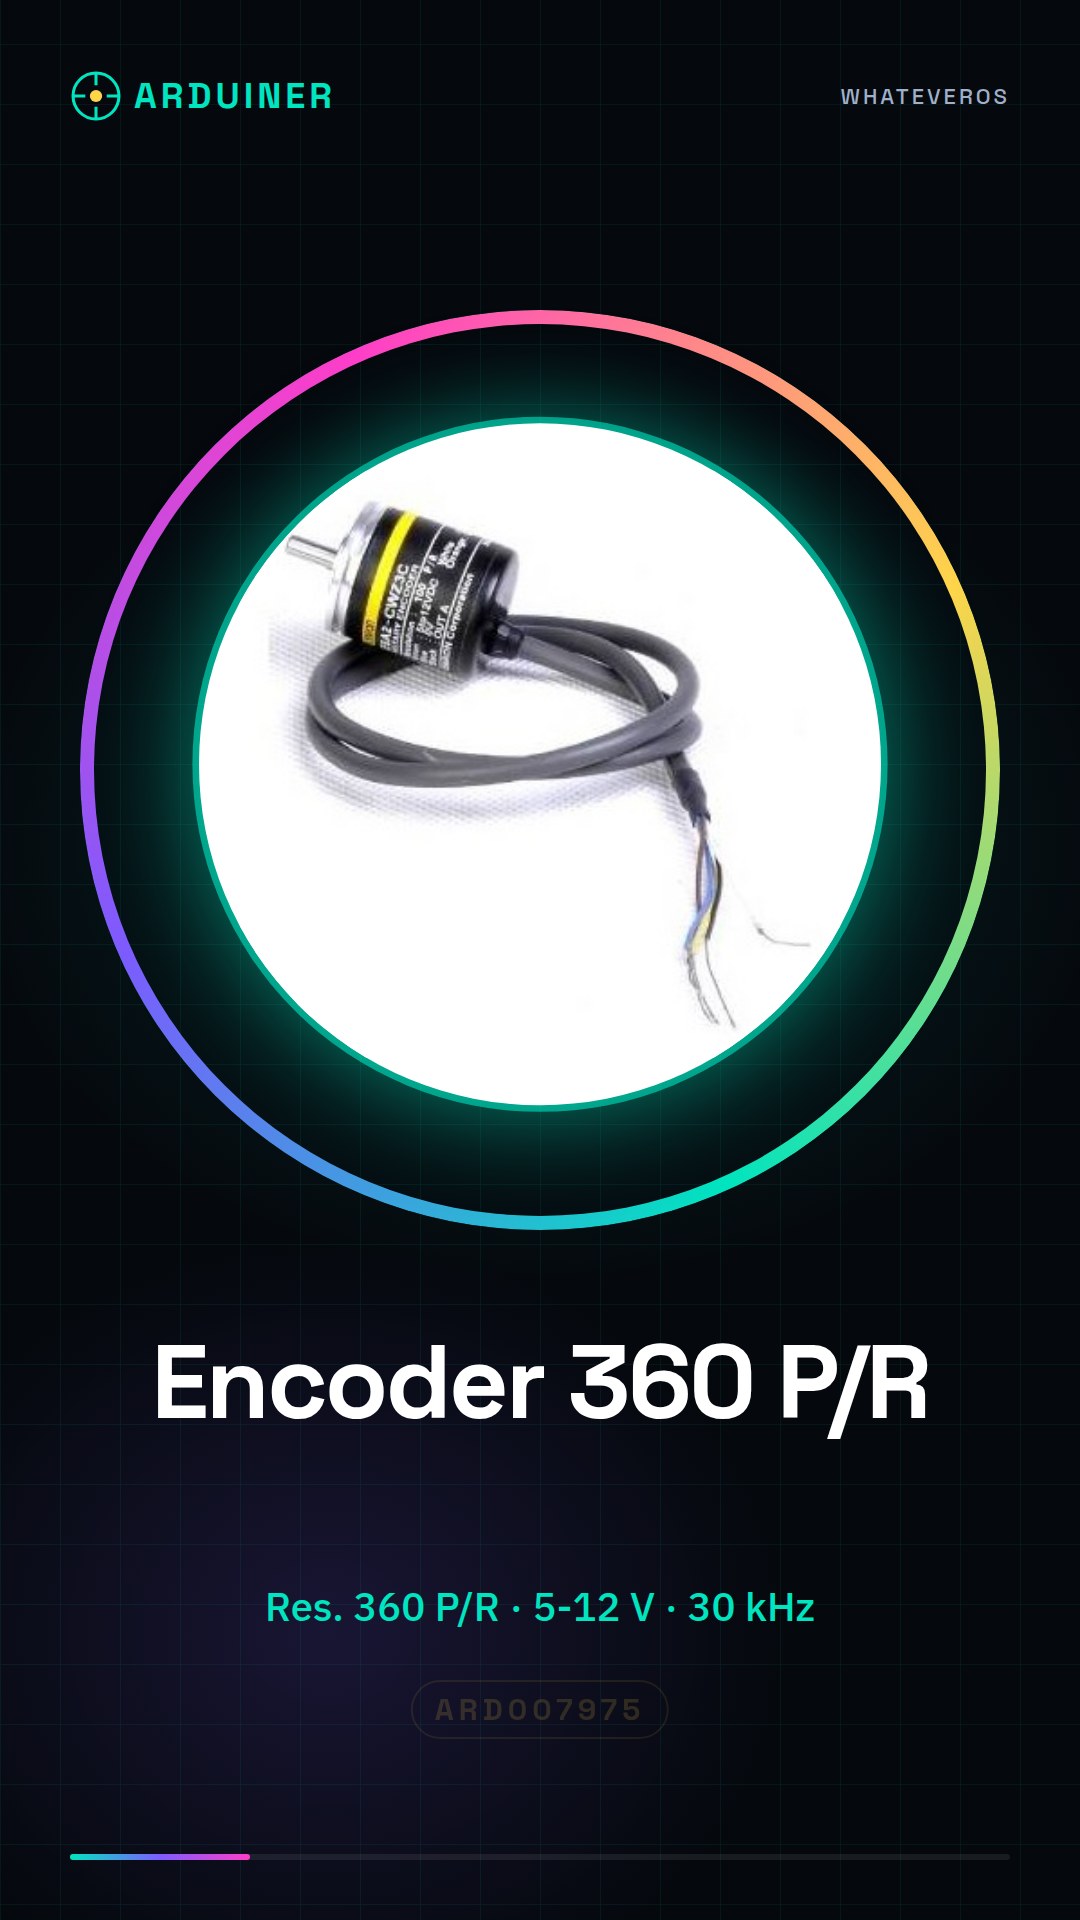
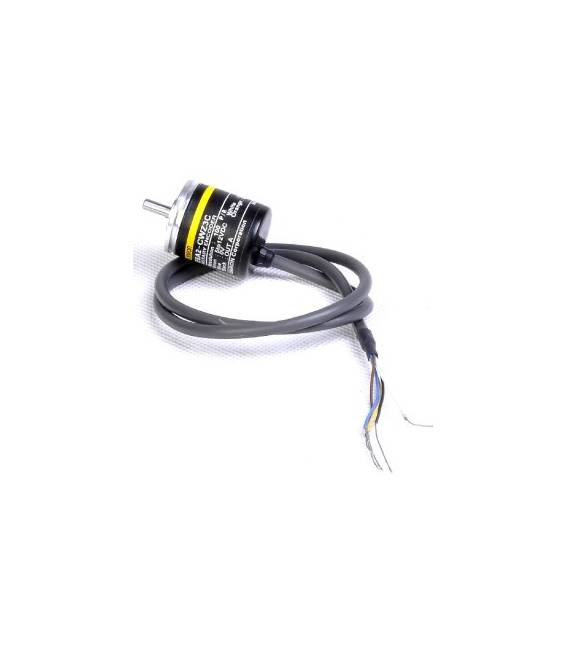
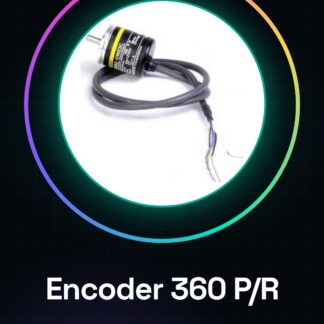
E6A2-CWZ3E Drehgeber 360 p/R
| Codierung | inkrementell |
|---|---|
| Betriebsspannung | DC5 bis 12 V (Rohspannung (pp): maximal 5%) |
| Gesamtstromverbrauch | 50 mA DC Max. |
| Anschlussstrom | ca. 9A (Zeit: etwa 0,3 ms) |
| Auflösung (Einzelgangstyp) | 360 P / R |
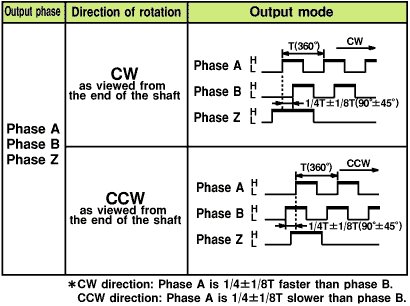
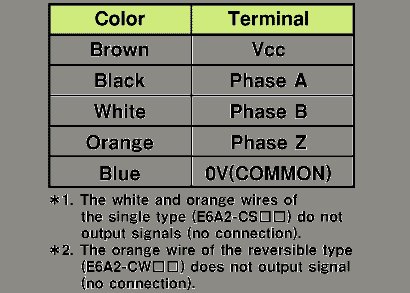
| Ausgangsphasen | A, B e Z |
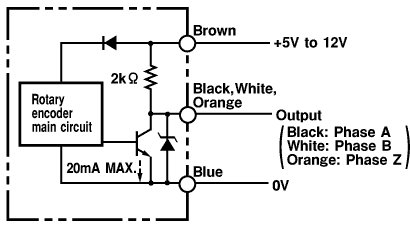
| Steuerungsausgang (Ausgangstyp) | Spannungs-Ausgang NPN |
| Steuerungsausgang (Ausgangswiderstand) | 2k |
| Steuerungsausgang (Ladestrom) | 20 mA max. |
| Steuerungsausgang (Rückstandsspannung) | 0,4 V CC max. (Ladestrom: bei 20 mA max.) |
| Anfangspositionierungspunkt | Nicht ausgerüstet |
| Max. Antwortfrequenz | 30 kHz |
| Phasenverschiebung an der Ausgangsseite | 90 ° -45 a +45 ° |
| Auf- und Abfallzeiten der Ausgangsseite | Aufsteigzeit der Ausgangsseite: 1 s max. Abfallzeit der Ausgangsseite: 1 s max. (Kabellänge: 500 mm, Streuströmung: 10 mA) |
| Wendekraft | Umwelttemperatur: 1 mN .m max. |
| Trägheitsmoment | 1 x 10 ** – 7 kg.m ** 2 max. |
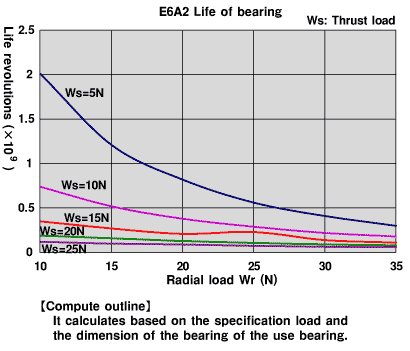
| Wellebelastung | Radial: 10 N Druck: 5 N |
| Max. zulässige Drehzahl | 5000 U / min |
| Mechanische Lebensdauer | 100 Millionen Drehungen min. |
| Umwelttemperatur | In Betrieb: von -10 bis 55 Lagerung: von -25 bis 80 |
| Umweltrümpligkeit | In Betrieb: von 35 bis 85% relativer Feuchtigkeit Lagerung: von 35 bis 85% relativer Feuchtigkeit |
| 20 MOhm min. bei 500 VCC zwischen belasteten Teilen und Gehäuse | |
| Dielektrische Festigkeit | 500 V CA bei 50/60 Hz für 1 Minute zwischen belasteten Teilen und Gehäuse |
| Vibrationseigenschaften | von 10 bis 55 Hz, doppelte Amplitude von 1,5 mm für 2 Stunden jeweils in X, Y und Z-Richtung |
| Einschlagfestigkeit | 500 m / s ** 2 für 3 Mal jeweils in X, Y und Z-Richtung |
| Schutzeinschätzung | IEC60529: IP50 |
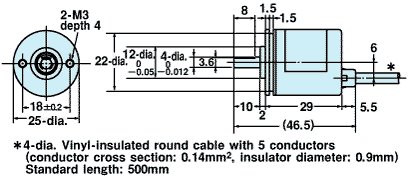
| Verbindungsverfahren | Vorkabelte Modelle (Kabellänge: 0,5 m) |
| Material (Hülle) | Aluminiumlegierung |
| Material (Körper) | Aluminium |
| Material (Welle) | SUS420J2 |
| Material (Flachfedern) | – |
| Material (Montageklappe) | Ferngesteckt |
| Gewicht (in Verpackung) | ca. 35 g |
| Zubehör | Bedienungsanleitung, Gelenk, Sechskantenschlüssel und Montageklappe für den Servo |
Wir haben die technischen Spezifikationen aller Komponenten zur Verfügung, falls diese nicht im herunterladbaren Produktblatt enthalten sind, senden Sie eine Nachricht über das Kontaktformular und wir veröffentlichen sie so schnell wie möglich auf unserer Website.
Tutorial: Wie man E6A2-CWZ3E verwendet
Der rotierende Encoder E6A2-CWZ3E ist ideal für die Messung der Drehung eines Motors oder eines Mechanismus. Nützlich für Geschwindigkeitsverfolgungsprojekte und für diejenigen, die sensorische Technologien erforschen.
Was du brauchst
- Arduino oder kompatibel
- Ladungskabel
- Widerst 10kΩ
- Schweißnadel
Schritte
- 1. Verbinde den Encoder an den Pin A0 oder A1 des Arduino.
- 2. Hänge die Widerst 10kΩ zwischen GND und VCC des Encoders an.
- 3. Schweiße die Pins GND, VCC und OUT des Encoders an die entsprechenden Pins des Arduino.
- 4. Lade den bereitgestellten Arduino-Code.
- 5. Überprüfe die Drehung des Motors über die serielle Konsole.
- 6. Prüfe im Datenblatt für weitere Details.
- 7. Versuche, die Anschlüsse GND und VCC zu vertauschen, um den Effekt zu sehen.
- 8. Überprüfe die korrekte Funktionsweise mit verschiedenen Drehungen.
Beispielcode
```void setup() { Serial.begin(9600); pinMode(A0, INPUT); attachInterrupt(digitalPinToInterrupt(A0), count, CHANGE);}int count = 0;void loop() { if (digitalRead(A0) == HIGH) { count++; } Serial.println(count);}```Mini-Projekt
Erstelle ein rotierendes Wagenrad, das sich nach der Neigung des Motors bewegt.
Häufige Fehler
- Schweiße die Pins nicht korrekt.
- Verbinde den Encoder an einen unangemessenen Pin.
- Vergiss die Pull-up-Widerstand zu verbinden.
- Vergiss das Datenblatt zu überprüfen.
Empfohlenes Zubehör
- DC-Motor
- Übertragung
- Mechanische Unterstützung
Häufige Fragen
Wie kann ich die korrekte Funktionsweise des Encoders überprüfen?
Schweiße einen GND- und VCC-Anschluss am Encoder und überprüfe die Drehung des Motors mit der seriellen Konsole.
Kann ich den Encoder mit einem Mikrocontroller verwenden, der nicht Arduino ist?
Ja, der Encoder ist kompatibel mit verschiedenen Mikrocontrollern.
Was soll ich tun, wenn der Encoder nicht funktioniert?
Überprüfe die Verbindungen und die Widerstände. Wenn Probleme bestehen, kontaktiere den Lieferanten.
Rezensionen
Es gibt noch keine Rezensionen.