 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
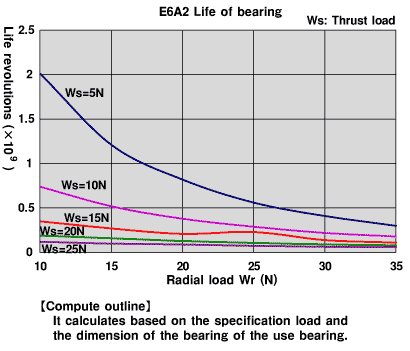
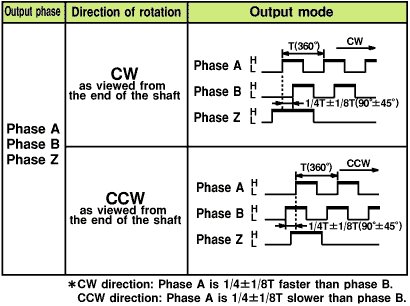
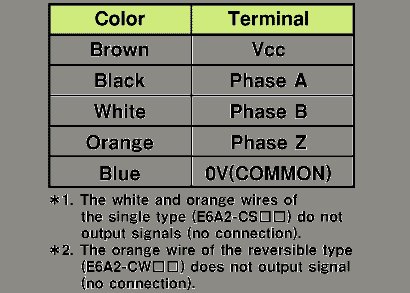
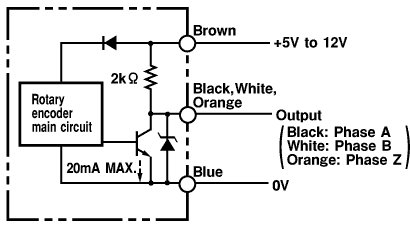
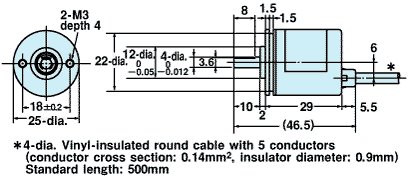
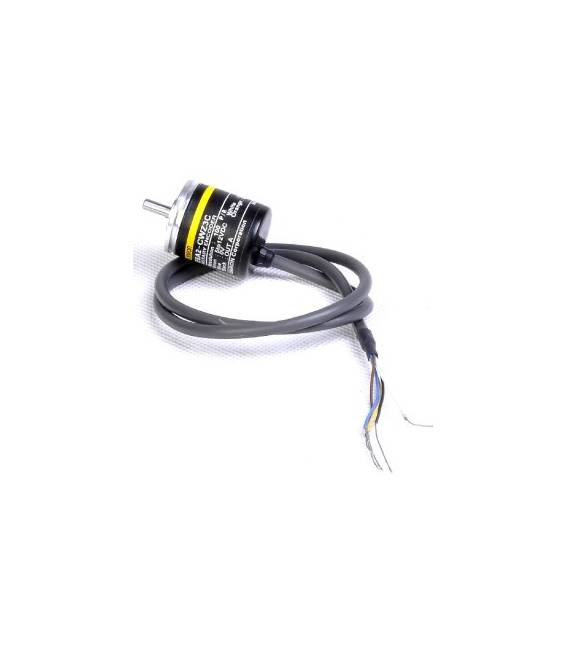
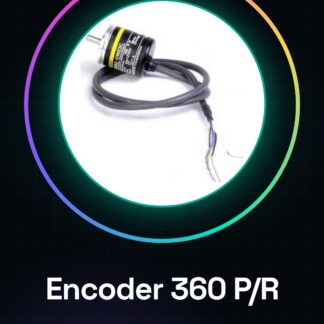
E6A2-CWZ3E Encodeur à codage incrémentiel 360 p / R Tension d’alimentation DC5 à 12 V (ondulation (pp) : max 5%) Courant absorbé 50 mA DC Max. Courant de démarrage environ 9A (durée : environ 0,3 ms) Résolution (type à pas unique) 360 P / R Phases de sortie A, B et Z Sortie de contrôle (type de sortie) Sortie en tension NPN Sortie de contrôle (résistance de sortie) 2k Sortie de contrôle (charge de courant) 20 mA max. Sortie de contrôle (tension résiduelle) 0,4 V CC max. (Charge de courant : à 20 mA max.) Point de position initial Non équipé Max. fréquence de réponse 30 kHz Différence de phase à la sortie 90 ° -45 à +45 ° Temps de montée et de descente de la sortie Temps de montée de la sortie : 1 s max. Temps de descente de la sortie : 1 s max. (Longueur du câble : 500 mm, courant de dispersion : 10 mA) Couple de démarrage Température ambiante : 1 mN.m max. Moment d’inertie 1 x 10 ** – 7 kg.m ** 2 max. Charge de l’arbre Radiale : 10 N Poussée : 5 N Max. rotation autorisée 5000 tours / min Durée de vie mécanique 100 millions de tours min. Température ambiante En fonctionnement : de -10 à 55 Température de stockage : de -25 à 80 Humidité ambiante En fonctionnement : de 35 à 85% d’humidité relative Température de stockage : de 35 à 85% d’humidité relative Résistance d’isolation 20 MOhm min. à 500 VCC entre les parties chargées et la coque Rigidité diélectrique 500 V CA à 50/60 Hz pendant 1 minute entre les parties chargées et la coque Résistance aux vibrations de 10 à 55 Hz, double amplitude de 1,5 mm pendant 2 heures chacune dans les directions X, Y et Z Résistance aux chocs 500 m / s ** 2 pour 3 fois chacune dans les directions X, Y et Z Degré de protection IEC60529 : IP50 Méthode de connexion Modèles pré-câblés (Longueur du câble : 0,5 m) Matériau (coque) Alliage d’aluminium Matériau (corps) Aluminium Matériau (arbre) SUS420J2 Matériau (ressort plat) – Matériau (patin de montage) Acier zincé Poids (emballé) environ 35 g Accessoires Manuel d’instructions, joint, clé hexagonale et patin de montage servo Nous avons la fiche technique de tous les composants disponibles, si elle n’est pas présente dans la fiche de téléchargement du produit, envoyez un message via le formulaire de contact et nous la publierons dès que possible sur notre site. Tutoriel : Comment utiliser E6A2-CWZ3E L’encodeur rotatif E6A2-CWZ3E est idéal pour mesurer la rotation d’un moteur ou d’un mécanisme. Utile pour les projets de suivi de vitesse et pour ceux qui explorent les capteurs. Ce qu’il vous faut Arduino ou compatible Câble d’alimentation Résistance 10kΩ Pointe à souder Étapes 1. Connectez l’encodeur au pin A0 ou A1 de l’Arduino. 2. Fixez la résistance 10kΩ entre GND et VCC de l’encodeur. 3. Soudez les broches GND, VCC et OUT de l’encodeur aux broches correspondantes de l’Arduino. 4. Chargez le code Arduino fourni. 5. Contrôlez la rotation du moteur avec la console série. 6. Vérifiez la fiche technique pour plus de détails. 7. Essayez d’inverser les connecteurs GND et VCC pour voir l’effet. 8. Vérifiez le bon fonctionnement avec différents tours. Exemple de code « `void setup() { Serial.begin(9600); pinMode(A0, INPUT); attachInterrupt(digitalPinToInterrupt(A0), count, CHANGE);}int count = 0;void loop() { if (digitalRead(A0) == HIGH) { count++; } Serial.println(count);}« ` Mini-projet Créez un chariot rotatif qui se déplace en fonction de l’inclinaison du moteur. Erreurs courantes Ne soudez pas les broches correctement. Connectez l’encodeur à un pin non approprié. Omettez la résistance de pull-up. Oubliez de vérifier la fiche technique. Accessoires recommandés Mo
Avis
Il n’y a pas encore d’avis.