 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
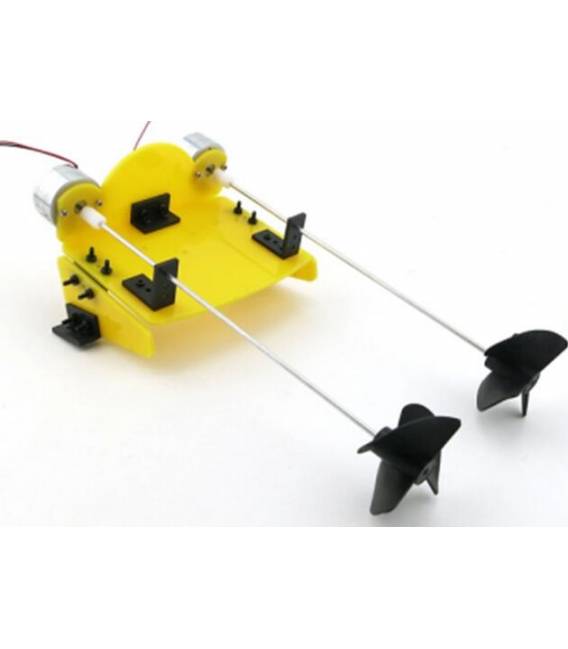
Was ist das? Das Selbstbauteil Motorboot ist ein ideales Bauteil für die Herstellung eines kleinen robotischen Bootes. Dieser Motor ermöglicht es Ihnen, ein computergesteuertes Wasserfahrzeug zu erstellen, das sowohl für Anfänger als auch für Fortgeschrittene geeignet ist, die die Welt der robotischen Wasserfahrzeuge erforschen möchten.
Funktionen: Ideal für die Herstellung von Selbstbauteilen Booten und robotischen Wasserfahrzeugen.
Zweck: Es dient dazu, ein kleines computergesteuertes Fahrzeug zu erstellen, das mit Arduino oder anderen Mikrocontrollern programmiert werden kann. Ideal für Bildungsprojekte, Erkundungen und robotische Wasserfahrzeug-Hobbies.
Anleitung: Wie man das Selbstbauteil Motorboot verwendet: Das Selbstbauteil Motorboot ist ein perfektes Projekt für Anfänger, die die Welt der robotischen Wasserfahrzeuge erforschen möchten. Es ist ideal für den Einsatz von Sensoren und der Programmierung von Arduino, um ein kleines computergesteuertes Fahrzeug zu bauen.
Was Sie benötigen: Arduino Uno, 9V-Batterie, Verbindungsstecker, isoliertes Kabel, Schwimmer.
Schritt 1: Fügen Sie den Motor an die Struktur des Bootes an, indem Sie die Anweisungen im Kit befolgen.
Schritt 2: Verbinden Sie die Stecker am Motor und stellen Sie sicher, dass sie sicher befestigt sind.
Schritt 3: Verbinden Sie die 9V-Batterie an das Arduino Uno über einen Spannungsregler (prüfen Sie im Datenblatt).
Schritt 4: Verbinden Sie den Motor an eine digitale Pin des Arduino für die Bewegungssteuerung.
Schritt 5: Schreiben Sie den Arduino Sketch, der den Motor steuert, und speichern Sie ihn auf Ihrem Gerät.
Schritt 6: Laden Sie den Sketch auf das Arduino Uno über den USB-Anschluss.
Schritt 7: Testen Sie das Boot im Wasser und stellen Sie sicher, dass alles ordnungsgemäß funktioniert.
Schritt 8: Personalisieren Sie das Projekt weiterhin, indem Sie zusätzliche Sensoren und Komponenten hinzufügen.
Beispielcode:
void setup() {
pinMode(motor, OUTPUT);
}
void loop() {
digitalWrite(motor, HIGH);
delay(5000);
digitalWrite(motor, LOW);
}
Mini-Projekt: Erstellen Sie ein Boot, das sich für 30 Minuten vorwärts und rückwärts bewegt.
Häufige Fehler: Der Motor funktioniert nicht, weil die Verbindungen falsch hergestellt wurden. Die Batterie entleert sich schnell aufgrund eines zu hohen Energieverbrauchs des Motors. Das Arduino-Steuerung reagiert nicht korrekt auf den Motor aufgrund von Code-Problemen. Zusätzliche Sensoren funktionieren nicht wie erwartet aufgrund von Verbindungsfehlern.
Empfohlene Zubehör: Ultrasonic Sensoren, 9V-Batterie mit Spannungsregler, 3D-Druck-Kit für die Boot-Struktur, Arduino Starter Kit
Häufig gestellte Fragen: Wie hoch ist der Energieverbrauch des Motors? Prüfen Sie im Datenblatt. Wie kann ich die Bewegung des Bootes mit einem Fernsteuerung kontrollieren? Fügen Sie ein RF- oder Bluetooth-Modul für Fernsteuerung hinzu.
Rezensionen
Es gibt noch keine Rezensionen.