 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
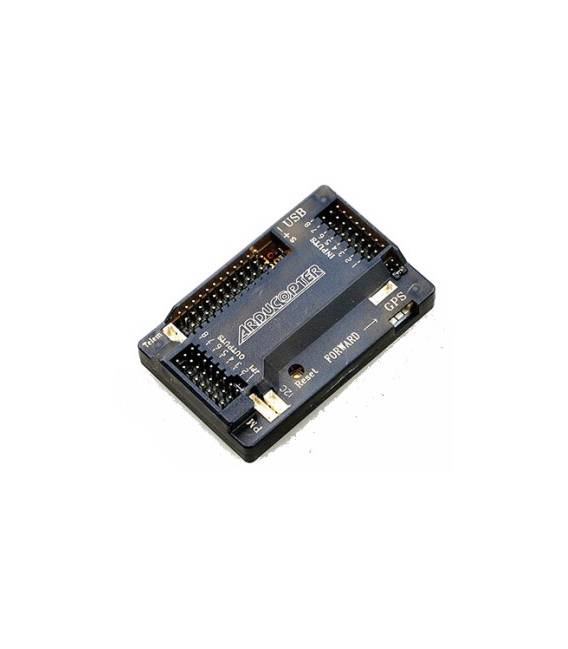
Contrôleur de vol APM2.8 V2.8 est conçu pour les multicoptères. Il comprend un amortisseur et un alimentateur. Caractéristiques Nom : APM2.8 Mega APM V2.8 SKU : ARD002160 Compatibilité : Multicopter Inclus : Amortisseur, Alimentateur À quoi sert-il Le contrôleur de vol APM2.8 est un composant essentiel pour les pilotes de drones et les constructeurs de multicoptères qui souhaitent contrôler précisément leur création. Il peut être utilisé pour construire un multicopter quadcopter basé sur APM2.8, le configurer pour un vol stable et le tester. Tutoriel : Comment utiliser APM2.8 Mega APM V2.8 Contrôleur de vol Le contrôleur de vol APM2.8 est un composant essentiel pour les pilotes de drones et les constructeurs de multicoptères qui souhaitent contrôler précisément leur création. Ce contrôleur offre des fonctionnalités avancées telles que le contrôle de vol, l’orientation et la stabilité. Ce qu’il vous faut Drones ou multicoptères Moteurs de propulsion Élément Batterie LiPo compatible Amortisseur pour multicopter (inclus dans le produit) Scredins et connecteurs Étapes Installer l’APM2.8 sur votre drone, en vous assurant qu’il est bien fixé avec les amortisseurs inclus. Connecter la batterie LiPo au contrôleur de vol et vérifier que le système s’allume correctement. Connecter les moteurs de propulsion aux connecteurs spécifiés sur le contrôleur, en suivant les instructions du datasheet. Configurer l’APM2.8 en utilisant un logiciel comme Mission Planner ou QGroundControl pour définir la configuration de vol souhaitée. Tester le système avec des lancements de test petits et ajuster les paramètres de vol selon vos besoins. Installer des capteurs supplémentaires tels que GPS, accéléromètre ou gyroscope si nécessaire (vérifier le datasheet pour les spécifications). Vérifier que tous les câblages sont stables et solides avant un vol réel. Commencer par des vols contrôlés en petites échelles dans des zones sûres et ouvertes. Mini-projet Construire un multicopter quadcopter basé sur APM2.8, le configurer pour un vol stable et le tester. Erreurs courantes Connecter les moteurs de manière incorrecte, causant l’instabilité du drone Ne pas vérifier l’installation correcte des capteurs supplémentaires Ignorer les instructions de configuration préliminaires dans le logiciel de contrôle. Commencer des vols réels sans tester le système en petites échelles auparavant. Accessoires recommandés Scredins pour multicopter ARD001234 Batterie LiPo 3S-5000mAh ARD001235 GPS pour drones ARD001236 Kit de montage pour multicopter ARD001237 Questions fréquentes Quelle est la différence entre APM2.8 et les versions précédentes ? APM2.8 offre des améliorations en termes de précision des capteurs, de support pour plus de moteurs et de fonctionnalités supplémentaires telles que le contrôle de vol autonome. Puis-je utiliser un logiciel alternatif au Mission Planner ? Oui, d’autres logiciels tels que QGroundControl ou MAVProxy sont compatibles avec APM2.8.
Avis
Il n’y a pas encore d’avis.