 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
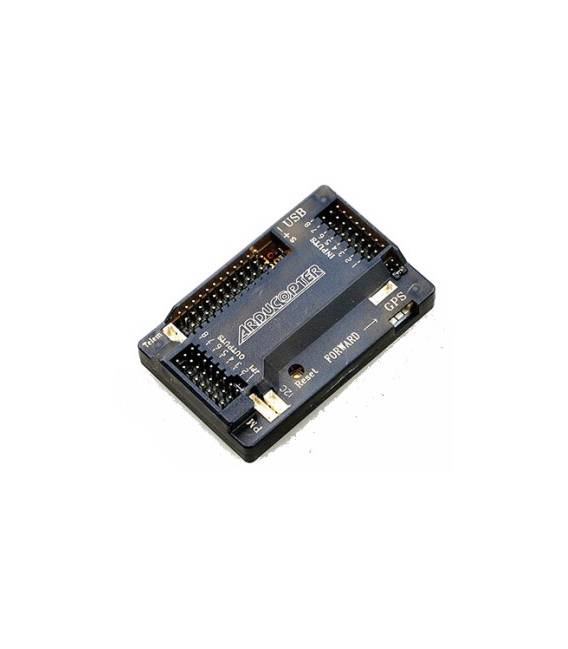
APM2.8 Mega APM V2.8 ist ein Flight Controller für Multicopter konzipiert. Es enthält einen Dämpfer und eine Stromversorgung.
Eigenschaften
- Name: APM2.8 Mega APM V2.8
- SKU: ARD002160
- Preis: 28,35 €
- Kompatibilität: Multicopter
- Inklusive: Dämpfer, Stromversorgung
Wofür es dient
Der Flight Controller APM2.8 ist ein wesentlicher Bestandteil für Drohnenpiloten und Multicopter-Bauern, die ihre Schöpfung präzise steuern möchten. Er kann verwendet werden, um einen APM2.8-basierten Multicopter quadcopter zu bauen, zu konfigurieren und zu testen.
Tutorial: Wie man den APM2.8 Mega APM V2.8 Flight Controller verwendet
Der Flight Controller APM2.8 ist ein wesentlicher Bestandteil für Drohnenpiloten und Multicopter-Bauern, die ihre Schöpfung präzise steuern möchten. Dieser Controller bietet fortgeschrittene Funktionen wie Flugsteuerung, Ausrichtung und Stabilität.
Was du brauchst
- Drohnen oder Multicopter
- Motore für Drohnen
- Helioblätter
- LiPo-Batterie kompatibel
- Dämpfer für Multicopter (inklusive im Produkt)
- Batteriekassetten und Verbindungen
Schritte
- Installieren Sie das APM2.8 auf Ihrem Flugzeug, stellen Sie sicher, dass es gut mit den eingebauten Dämpfern befestigt ist.
- Verbinden Sie die LiPo-Batterie mit dem Flugsteuerung und stellen Sie sicher, dass das System ordnungsgemäß startet.
- Verbinden Sie die Motoren des Fluggeräts mit den spezifizierten Verbindungen auf dem Steuerungskontroller, folgen Sie den Anweisungen im Datenblatt.
- Konfigurieren Sie das APM2.8 mit einem Softwaretool wie Mission Planner oder QGroundControl, um die gewühnschte Flugkonfiguration einzustellen.
- Testen Sie das System mit kleinen Flugversuchen und passen Sie die Flugparameter nach Ihren Bedarf an.
- Installieren Sie zusätzliche Sensoren wie GPS, Beschleunigungsmesser oder Gyroskop, wenn notwendig (prühfen Sie im Datenblatt für spezifische Anforderungen).
- Stellen Sie sicher, dass alle Verbindungen stabil und sicher sind, bevor Sie einen echten Flug durchführen.
- Beginnen Sie mit kleinen kontrollierten Flügen in sicherem und offenen Gebieten.
Mini-Projekt
Bauen Sie einen Multicopter Quadcopter basierend auf APM2.8 auf, konfigurieren Sie ihn für einen stabilen Flug und testen Sie ihn.
Häufige Fehler
- Verbinden Sie die Motoren falsch, was zur Instabilität des Drohnenflugs führt.
- Überprüfen Sie nicht die korrekte Installation der zusätzlichen Sensoren.
- Ignorieren Sie die vorläufigen Konfigurationsanweisungen im Steuerungssoftware.
- Beginnen Sie mit echten Flügen ohne vorherige Tests des Systems in kleinem Maßstab.
Empfohlenes Zubehör
- Screws for Multicopter ARD001234
- Lipo-Batterie 3S-5000mAh ARD001235
- GPS für Drohnen ARD001236
- Montage-Kit für Multicopter ARD001237
Häufige Fragen
Was ist der Unterschied zwischen APM2.8 und früheren Versionen?
APM2.8 bietet Verbesserungen in Bezug auf die Sensorgenauigkeit, Unterstützung für mehr Motoren und zusätzliche Funktionen wie autonomer Flugkontrolle.
Kann ich ein alternatives Software zu Mission Planner verwenden?
Ja, andere Software wie QGroundControl oder MAVProxy sind kompatibel mit APM2.8.
Rezensionen
Es gibt noch keine Rezensionen.