 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
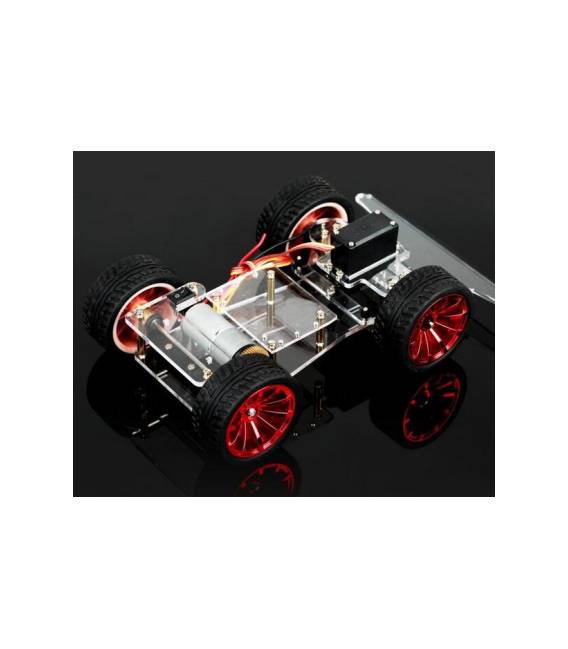
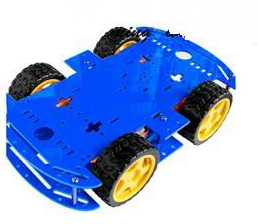
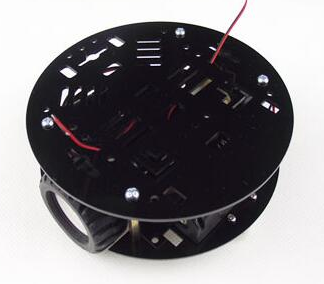
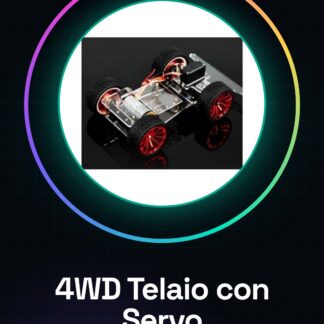
El chasis 4WD con motor servo es un componente esencial para proyectos de robótica y vehículos inteligentes. Este chasis ofrece una base sólida sobre la cual puedes montar sensores, motores y otros componentes necesarios para crear un rover o un vehículo robótico.
Características
- Chasis 4WD completo con motor servo
- Ideal para proyectos Arduino
Para qué sirve
Este chasis es ideal para construir vehículos robóticos o rovers que pueden realizar tareas como el movimiento hacia un objeto cercano y el esquiva de obstáculos utilizando sensores de distancia. Es compatible con Arduino, permitiendo a los makers crear soluciones personalizadas para varios tipos de aplicaciones robóticas.
Tutorial: Cómo usar Chasis Máquina 4WD con Motor Servo
El chasis base 4WD con motor servo es ideal para makers que desean crear un vehículo robótico o un rover. Esta estructura ofrece una base sólida sobre la cual se pueden montar sensores y otros componentes.
Qué necesitas
- Arduino Uno
- Batería LiPo 3S
- Sensores de distancia (ej. HC-SR04)
- Conectores JST para baterías
- Jumpers variados
Pasos
- Conectar la batería LiPo al chasis siguiendo las indicaciones en el datasheet.
- Conectar el Arduino Uno a los conectores del chasis mediante los jumpers, verificando la polaridad correcta.
- Instalar el controlador para el motor servo a través de Arduino IDE (verificar en el datasheet).
- Escribir un sketch simple que controle el movimiento de los servomotores y lea los datos de los sensores de distancia.
- Montar un sensor de distancia en el chasis para poder probarlo.
- Probar la movilidad del vehículo sobre un piso plano.
- Agrega componentes adicionales como una tarjeta WiFi o Bluetooth para el control remoto (consulta el datasheet).
- Personaliza el sketch básico para implementar funciones avanzadas.
Código de ejemplo
// Esempio di codice: controlla i servomotori e legge i dati dal sensore di distanza
#include <Servo.h>
Servo myservo;
void setup() {
  myservo.attach(9); // collegare il servo al pin 9 dell'Arduino
}
void loop() {
  myservo.write(45); // sposta il servo a 45 gradi
}
Miniproyecto
Crea un rover simple que se mueva hacia un objeto cercano, utilizando los sensores de distancia para evitar obstáculos.
Errores comunes
- No verificar la polaridad de los conectores antes de la conexión.
- Omitir la instalación correcta del driver para el motor servo.
- Ignorar la necesidad de un sensor de distancia para evitar obstáculos.
- Sobrecargar el chasis con demasiados componentes pesados.
Accesorios recomendados
- Batería LiPo 3S
- Sensores de distancia HC-SR04
- Conector JST para baterías
- Jumpers variados
Preguntas frecuentes
¿Cómo puedo cargar el driver del motor servo?
Utiliza la biblioteca Servo incluida en Arduino IDE.
¿Qué sensores de distancia puedo utilizar con este chasis?
Recomendamos los sensores HC-SR04 o ULTRASONIC por su fácil uso y costos accesibles.
Valoraciones
No hay valoraciones aún.