 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
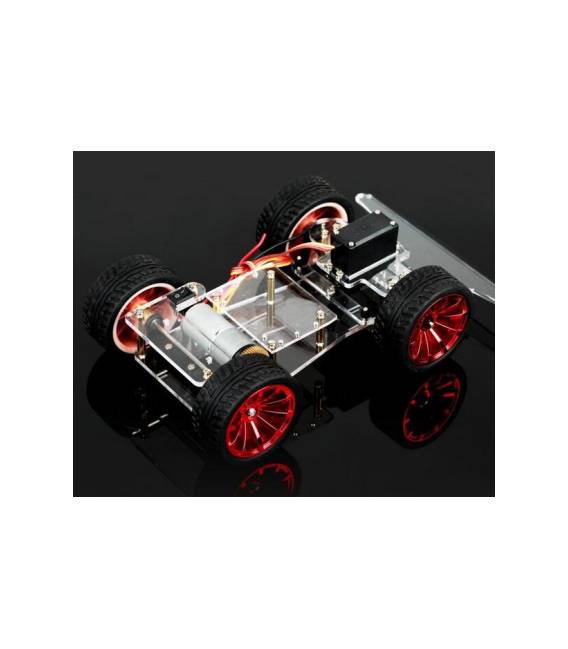
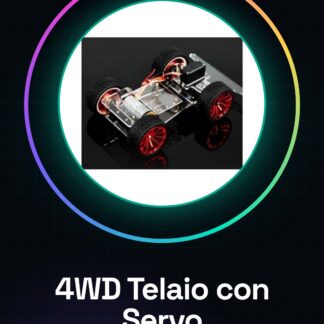
Qu’est-ce que c’est ? Le châssis 4RM avec moteur servo est un élément essentiel pour les projets de robotique et de véhicules intelligents. Ce châssis offre une base solide sur laquelle installer des capteurs, des moteurs et d’autres composants nécessaires pour réaliser un rover ou un véhicule robotisé. Caractéristiques Châssis 4RM complet avec moteur servo Idéalement adapté aux projets Arduino À quoi sert-il ? Ce châssis est idéal pour construire des véhicules robotisés ou des rovers qui peuvent effectuer des tâches telles que le mouvement vers un objet proche et l’évitement d’obstacles en utilisant des capteurs de distance. Il est compatible avec Arduino, permettant aux makers de créer des solutions personnalisées pour divers types d’applications robotiques. Tutoriel : Comment utiliser le châssis 4RM avec moteur servo Le châssis de base 4RM avec moteur servo est idéal pour les makers qui souhaitent créer un véhicule robotisé ou un rover. Cette structure offre une base solide sur laquelle installer des capteurs et d’autres composants. Ce qu’il vous faut Arduino Uno Batterie LiPo 3S Capteurs de distance (ex. HC-SR04) Connecteurs JST pour batterie Jumper divers Étapes Connecter la batterie LiPo au châssis en suivant les instructions du datasheet. Connecter l’Arduino Uno aux connecteurs du châssis via les jumpers, en vérifiant la polarité correcte. Installer le pilote pour le moteur servo via Arduino IDE (vérifiez le datasheet). Écrire un sketch simple qui contrôle le mouvement des servomoteurs et lit les données des capteurs de distance. Installer un capteur de distance sur le châssis pour pouvoir le tester. Tester la mobilité du véhicule sur un sol plat. Ajouter des composants supplémentaires tels qu’une carte WiFi ou Bluetooth pour le contrôle à distance (vérifiez le datasheet). Personnaliser le sketch de base pour implémenter des fonctionnalités avancées. Exemple de code // Exemple de code : contrôle des servomoteurs et lecture des données du capteur de distance #include Servo myservo; void setup() { myservo.attach(9); // connecter le servo au pin 9 de l’Arduino } void loop() { myservo.write(45); // déplacer le servo à 45 degrés } Mini-projet Créez un rover simple qui se déplace vers un objet proche, en utilisant les capteurs de distance pour éviter les obstacles. Erreurs courantes Ne pas vérifier la polarité des connecteurs avant de les connecter. Omettre l’installation correcte du pilote pour le moteur servo. Ignorer la nécessité d’un capteur de distance pour éviter les obstacles. Surcharger le châssis avec trop de composants lourds. Accessoires recommandés Batterie LiPo 3S Capteurs de distance HC-SR04 Connecteur JST pour batterie Jumper divers Questions fréquentes Comment puis-je charger le pilote du moteur servo ? Utilisez la bibliothèque Servo incluse dans Arduino IDE. Quels capteurs de distance puis-je utiliser avec ce châssis ? Nous recommandons les capteurs HC-SR04 ou ULTRASONIC pour leur facilité d’utilisation et leurs coûts abordables.
Avis
Il n’y a pas encore d’avis.