 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
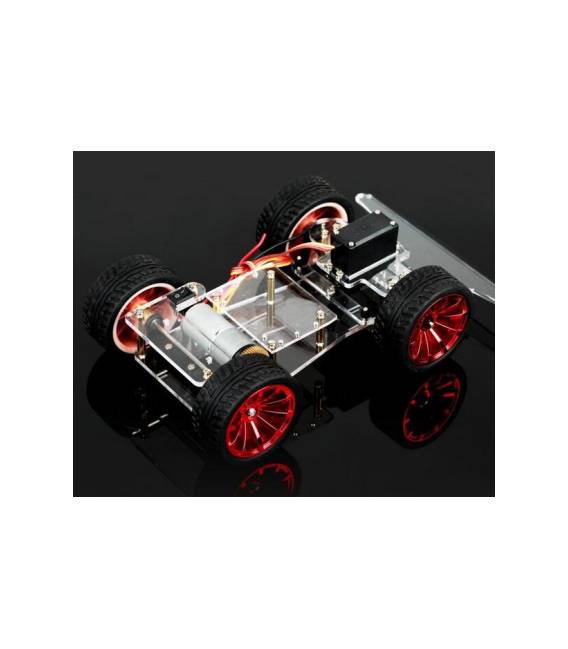
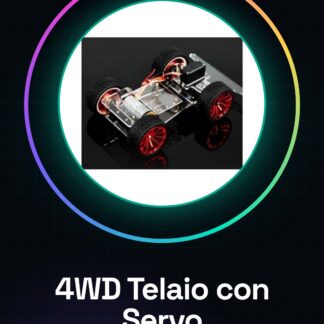
Der 4WD-Gerüst mit Servo-Motor ist ein wesentlicher Bestandteil für Projekte in der Robotik und intelligenten Fahrzeugen. Dieses Gerüst bietet eine solide Basis, auf der Sensoren, Motoren und andere notwendige Komponenten montiert werden können, um einen Rover oder ein robotisches Fahrzeug zu realisieren.
Eigenschaften
- 4WD-Gerüst mit Servo-Motor
- Ideal für Projekte mit Arduino
Wofür es dient
Dieses Gerüst ist ideal für die Erstellung von robotischen Fahrzeugen oder Rovern, die Aufgaben wie das Bewegen zu einem nahen Objekt und das Umgehen von Hindernissen mit Hilfe von Distanz-Sensoren ausführen können. Es ist kompatibel mit Arduino und ermöglicht es Makers, personalisierte Lösungen für verschiedene robotische Anwendungen zu erstellen.
Tutorial: Wie man das 4WD-Maschinen-Gerüst mit Servo-Motor verwendet
Der Basisrahmen 4WD mit Servomotor ist ideal für Makers, die ein robotisches Fahrzeug oder einen Rover erstellen möchten. Diese Struktur bietet eine solide Basis, auf der Sensoren und andere Komponenten montiert werden können.
Was du brauchst
- Arduino Uno
- 3S LiPo-Batterie
- Entfernungssensoren (z.B. HC-SR04)
- JST-Batteriekontakte
- Verschiedene Steckbrücken
Schritte
- Verbinden Sie die LiPo-Batterie mit dem Rahmen gemäß den Anweisungen im Datenblatt.
- Verbinden Sie den Arduino Uno mit den Kontakten des Rahmens über Steckbrücken und überprüfen Sie die korrekte Polarität.
- Installieren Sie den Treiber für den Servomotor über Arduino IDE (prüfen Sie im Datenblatt).
- Schreiben Sie ein einfaches Sketch, das die Bewegung der Servomotoren steuert und Daten von den Entfernungssensoren liest.
- Montieren Sie einen Entfernungssensor auf den Rahmen, um ihn testen zu können.
- Testen Sie die Beweglichkeit des Fahrzeugs auf einem ebenen Boden.
- Fügen Sie zusätzliche Komponenten wie eine WLAN-Schalttafel oder Bluetooth für Fernsteuerung hinzu (prüfen Sie im Datenblatt).
- Passen Sie das Basis-Sketch an, um erweiterte Funktionen zu implementieren.
Beispielcode
// Esempio di codice: controlla i servomotori e legge i dati dal sensore di distanza
#include <Servo.h>
Servo myservo;
void setup() {
  myservo.attach(9); // collegare il servo al pin 9 dell'Arduino
}
void loop() {
  myservo.write(45); // sposta il servo a 45 gradi
}
Mini-Projekt
Erstellen Sie einen einfachen Rover, der sich einem nahen Objekt nähert und Hindernisse mit Hilfe von Distanzfühler vermeidet.
Häufige Fehler
- Überprüfen Sie die Polarisierung der Steckverbinder nicht vor dem Verbinden.
- Überspringen Sie die korrekte Installation des Treibers für den Servomotor.
- Ignorieren Sie die Notwendigkeit eines Distanzfühlers, um Hindernisse zu vermeiden.
- Belasten Sie das Gehäuse mit zu vielen schweren Komponenten.
Empfohlenes Zubehör
- 3S-LiPo-Batterie
- Distanzfühler HC-SR04
- JST-Batteriekabel
- Verschiedene Steckbrücken
Häufige Fragen
Wie kann ich den Servomotortreiber installieren?
Verwenden Sie die eingebundene Servo-Bibliothek im Arduino IDE.
Welche Distanzfühler kann ich mit diesem Gehäuse verwenden?
Wir empfehlen die Sensoren HC-SR04 oder ULTRASONIC wegen ihrer einfachen Handhabung und erschwinglichen Preisen.
Rezensionen
Es gibt noch keine Rezensionen.