 IT
 EN English
 ES Español
 FR Français
 DE Deutsch
Descrizione
Cos’è
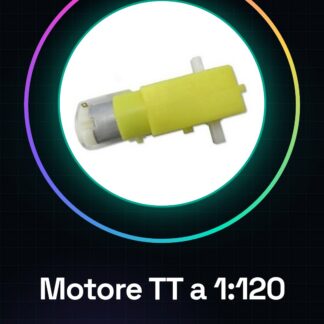
Il motore TT a velocità ridotta DC3-6V a doppio asse 1:120 è un componente elettronico progettato per applicazioni che richiedono una riduzione di velocità significativa e una maggiore coppia di torsione. Questo motore è ideale per progetti di robotica e meccanica leggera dove è necessario un controllo preciso della velocità e della forza.
Caratteristiche
- Tipo: Motore TT a velocità ridotta
- Variabili di alimentazione: DC3-6V
- Riduzione di velocità: 1:120
- Adatto per principianti e intermedi
- Integrazione facile con Arduino e altri microcontrollori
A cosa serve
Questo motore è utilizzato per creare piccoli robot che si muovono avanti e indietro, controllando la velocità del motore TT a doppio asse 1:120. È adatto per progetti di robotica, meccanica leggera e modelli a scala. La sua compatibilità con Arduino e altri microcontrollori lo rende un’ottima scelta per gli appassionati di elettronica e i costruttori di progetti.
Tutorial: Come usare Motore TT a velocità ridotta DC3-6V a doppio asse 1:120
Il motore TT a velocità ridotta DC3-6V a doppio asse è ideale per progetti di robotica e meccanica leggera dove è necessario un motore con una grande riduzione di velocità e una grande coppia. Questo motore è adatto per principianti e intermedi, offrendo una facile integrazione con Arduino e altri microcontrollori.
Cosa serve
- Arduino Uno
- Connessioni di alimentazione
- Connessioni di controllo
- Jumpers
- Connessioni di massa
Passi
- Verifica la tensione di alimentazione del motore tra 3V e 6V.
- Collega i connettori di massa tra Arduino e il motore.
- Collega i connettori di controllo tra Arduino e il motore.
- Scrivi uno sketch Arduino per controllare il motore.
- Verifica la rotazione del motore.
- Regola la velocità del motore modificando il codice.
- Verifica la riduzione di velocità del motore.
- Verifica la coppia di rotazione del motore.
Codice di esempio
void setup() {
  pinMode(9, OUTPUT);
}

void loop() {
  digitalWrite(9, HIGH);
  delay(1000);
  digitalWrite(9, LOW);
  delay(1000);
}
Mini-progetto
Creare un piccolo robot che si muove avanti e indietro controllando la velocità del motore TT a doppio asse 1:120.
Errori comuni
- Non verificare la tensione di alimentazione corretta.
- Non collegare correttamente i connettori di massa.
- Non regolare correttamente la velocità del motore.
- Non verificare la riduzione di velocità e la coppia del motore.
Accessori consigliati
- Connessioni di massa
- Jumpers
- Arduino Uno
- Sensori di posizione
Domande frequenti
Qual è la tensione di alimentazione minima per questo motore?
Verifica sul datasheet.
Qual è la tensione di alimentazione massima per questo motore?
Verifica sul datasheet.
Qual è la riduzione di velocità del motore?
Verifica sul datasheet.
Recensioni
Ancora non ci sono recensioni.