 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
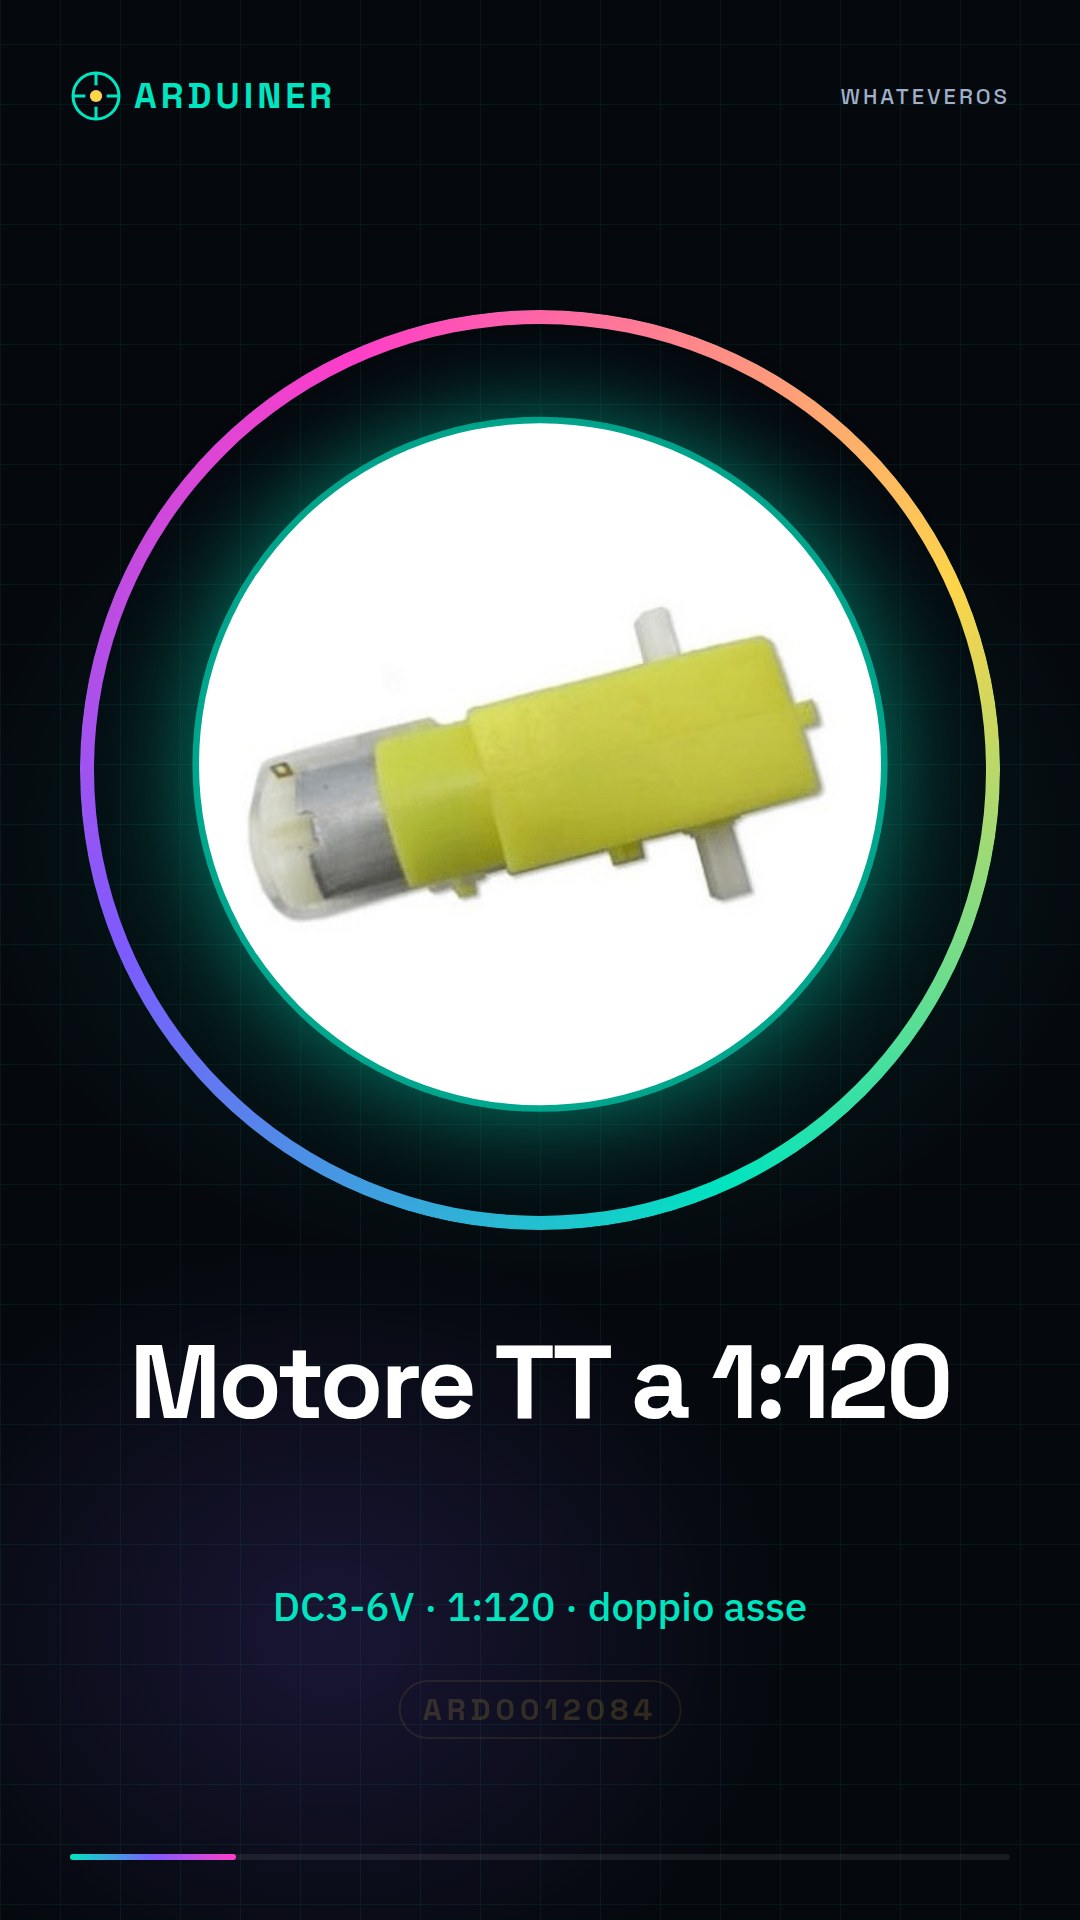
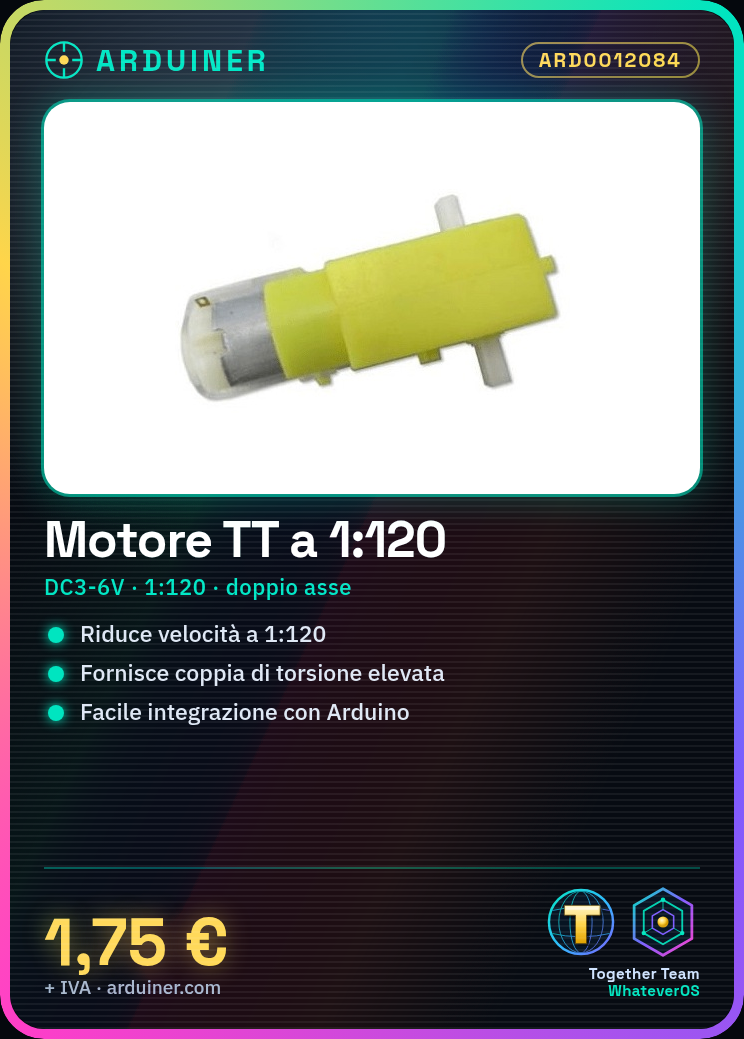
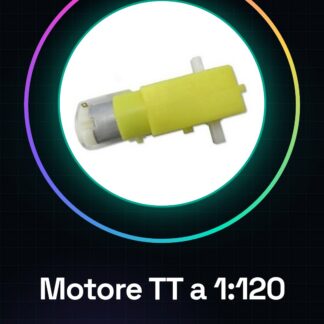
Le moteur TT réducteur de vitesse DC3-6V à double arbre 1:120 est un composant électronique conçu pour les applications nécessitant une réduction de vitesse significative et une plus grande couple. Ce moteur est idéal pour les projets de robotique et de mécanique légère où un contrôle précis de la vitesse et de la force est nécessaire. Caractéristiques : Type : Moteur TT réducteur de vitesse Alimentation : DC3-6V Réduction de vitesse : 1:120 Adapté aux débutants et intermédiaires Intégration facile avec Arduino et autres microcontrôleurs À quoi sert-il ? Ce moteur est utilisé pour créer des petits robots qui se déplacent en avant et en arrière, en contrôlant la vitesse du moteur TT à double arbre 1:120. Il est adapté pour les projets de robotique, de mécanique légère et de modèles réduits. Sa compatibilité avec Arduino et autres microcontrôleurs en fait un excellent choix pour les amateurs d’électronique et les constructeurs de projets. Tutoriel : Comment utiliser le moteur TT réducteur de vitesse DC3-6V à double arbre 1:120 Le moteur TT réducteur de vitesse DC3-6V à double arbre est idéal pour les projets de robotique et de mécanique légère nécessitant un moteur avec une grande réduction de vitesse et une grande couple. Ce moteur est adapté aux débutants et intermédiaires, offrant une intégration facile avec Arduino et autres microcontrôleurs. Ce qu’il vous faut : Arduino Uno Connexions d’alimentation Connexions de contrôle Jumper Connexions de masse Étapes Vérifiez la tension d’alimentation du moteur entre 3V et 6V. Connectez les connexions de masse entre Arduino et le moteur. Connectez les connexions de contrôle entre Arduino et le moteur. Écrivez un sketch Arduino pour contrôler le moteur. Vérifiez la rotation du moteur. Réglez la vitesse du moteur en modifiant le code. Vérifiez la réduction de vitesse du moteur. Vérifiez le couple de rotation du moteur. Exemple de code void setup() { pinMode(9, OUTPUT); } void loop() { digitalWrite(9, HIGH); delay(1000); digitalWrite(9, LOW); delay(1000); } Mini-projet Créez un petit robot qui se déplace en avant et en arrière en contrôlant la vitesse du moteur TT à double arbre 1:120. Erreurs courantes Ne vérifiez pas la tension d’alimentation correcte. Ne connectez pas correctement les connexions de masse. Ne régulez pas correctement la vitesse du moteur. Ne vérifiez pas la réduction de vitesse et le couple du moteur. Accessoires recommandés Connexions de masse Jumper Arduino Uno Capteurs de position Questions fréquentes Quelle est la tension d’alimentation minimale pour ce moteur ? Vérifiez le datasheet. Quelle est la tension d’alimentation maximale pour ce moteur ? Vérifiez le datasheet. Quelle est la réduction de vitesse du moteur ? Vérifiez le datasheet.
Avis
Il n’y a pas encore d’avis.