 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
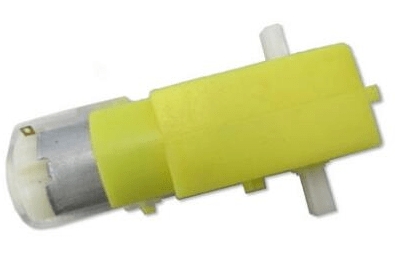
Descripción
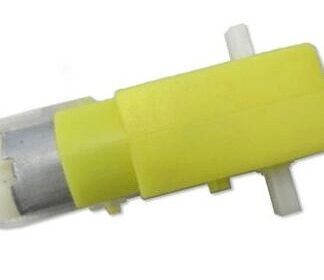
¿Qué es? El motor TT de velocidad reducida DC3-6V doble eje 1:120 es un componente electrónico diseñado para aplicaciones que requieren una significativa reducción de velocidad y mayor par de torsión. Este motor es ideal para proyectos de robótica y mecánica ligera donde se necesita un control preciso de la velocidad y la fuerza. Características Tipo: Motor TT de velocidad reducida Alimentación: DC3-6V Reducción de velocidad: 1:120 Apto para principiantes e intermedios Integración fácil con Arduino y otros microcontroladores ¿Para qué sirve? Este motor se utiliza para crear pequeños robots que se mueven hacia adelante y atrás, controlando la velocidad del motor TT doble eje 1:120. Es adecuado para proyectos de robótica, mecánica ligera y modelos a escala. Su compatibilidad con Arduino y otros microcontroladores lo convierte en una excelente opción para entusiastas de la electrónica y constructores de proyectos. Tutoriales: Cómo usar Motor TT de velocidad reducida DC3-6V doble eje 1:120 El motor TT de velocidad reducida DC3-6V doble eje es ideal para proyectos de robótica y mecánica ligera donde se necesita un motor con una gran reducción de velocidad y un gran par. Este motor es adecuado para principiantes e intermedios, ofreciendo una fácil integración con Arduino y otros microcontroladores. Cómo usar Arduino Uno Conexiones de alimentación Conexiones de control Saltadores Conexiones de masa Pasos Verifica la tensión de alimentación del motor entre 3V y 6V. Conecta los conectores de masa entre Arduino y el motor. Conecta los conectores de control entre Arduino y el motor. Escribe un sketch Arduino para controlar el motor. Verifica la rotación del motor. Regula la velocidad del motor modificando el código. Verifica la reducción de velocidad del motor. Verifica el par de rotación del motor. Código de ejemplo void setup() { pinMode(9, OUTPUT); } void loop() { digitalWrite(9, HIGH); delay(1000); digitalWrite(9, LOW); delay(1000); } Mini-proyecto Crea un pequeño robot que se mueve hacia adelante y atrás controlando la velocidad del motor TT doble eje 1:120. Errores comunes No verificar la tensión de alimentación correcta. No conectar correctamente los conectores de masa. No regular correctamente la velocidad del motor. No verificar la reducción de velocidad y el par del motor. Accesorios recomendados Conexiones de masa Saltadores Arduino Uno Sensores de posición Preguntas frecuentes ¿Cuál es la tensión de alimentación mínima para este motor? Verifica en el datasheet. ¿Cuál es la tensión de alimentación máxima para este motor? Verifica en el datasheet. ¿Cuál es la reducción de velocidad del motor? Verifica en el datasheet.
Valoraciones
No hay valoraciones aún.