 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
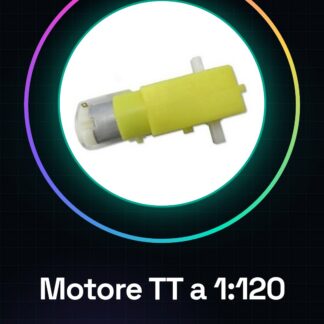
Der TT-Gerätetriebmotor DC3-6V Doppelaufnahme 1:120 ist ein elektronisches Bauteil, das für Anwendungen entwickelt wurde, die eine signifikante Geschwindigkeitsverringerung und eine höhere Drehmomentkraft erfordern. Dieser Motor ist ideal für Roboter- und leichte Mechanik-Projekte, bei denen eine präzise Steuerung der Geschwindigkeit und Kraft erforderlich ist.
Eigenschaften
- Typ: TT-Gerätetriebmotor mit Geschwindigkeitsverringerung
- Versorgungsvariablen: DC3-6V
- Geschwindigkeitsverringerung: 1:120
- Für Anfänger und Fortgeschrittene geeignet
- Einfache Integration mit Arduino und anderen Mikrocontrollern
Wofür es dient
Dieser Motor wird verwendet, um kleine Roboter zu erstellen, die vorwärts und rückwärts bewegen, indem die Geschwindigkeit des TT-Gerätetriebmotors Doppelaufnahme 1:120 gesteuert wird. Er ist ideal für Roboter-, leichte Mechanik-Projekte und Modellbau. Seine Kompatibilität mit Arduino und anderen Mikrocontrollern macht ihn zu einer ausgezeichneten Wahl für Elektronikenthusiasten und Projektersteller.
Tutorial: Wie man den reduzierten Geschwindigkeits-DC3-6V Doppelaufbau-Motor TT bei niedriger Geschwindigkeit verwendet
Der reduzierte Geschwindigkeits-DC3-6V Doppelaufbau-Motor TT ist ideal für Roboter- und leichte Mechanik-Projekte, bei denen ein Motor mit großer Geschwindigkeitsverringerung und großer Drehmomentbedarfsreduzierung erforderlich ist. Dieser Motor eignet sich für Anfänger und Fortgeschrittene, bietet eine einfache Integration mit Arduino und anderen Mikrocontrollern.
Was du brauchst
- Arduino Uno
- Versorgungskonnektoren
- Kontrollkonnektoren
- Steckbrücken
- Massenkonnektoren
Schritte
- Überprüfen Sie die Versorgungsspannung des Motors zwischen 3V und 6V.
- Verbinden Sie die Massenkonnektoren zwischen Arduino und dem Motor.
- Verbinden Sie die Kontrollkonnektoren zwischen Arduino und dem Motor.
- Schreiben Sie ein Arduino-Sketch, um den Motor zu steuern.
- Überprüfen Sie die Drehung des Motors.
- Regulieren Sie die Geschwindigkeit des Motors, indem Sie den Code ändern.
- Überprüfen Sie die Geschwindigkeitsverringerung des Motors.
- Überprüfen Sie das Drehmoment des Motors.
Beispielcode
void setup() {
  pinMode(9, OUTPUT);
}

void loop() {
  digitalWrite(9, HIGH);
  delay(1000);
  digitalWrite(9, LOW);
  delay(1000);
}
Mini-Projekt
Erstelle einen kleinen Roboter, der vorwärts und rückwärts fährt, indem du die Geschwindigkeit des Doppelausschlagmotors TT 1:120 kontrollierst.
Häufige Fehler
- Stelle nicht die korrekte Versorgungsspannung sicher.
- Verbinde die Masseanschlüsse nicht korrekt.
- Reguliere die Geschwindigkeit des Motors nicht korrekt.
- Stelle die Geschwindigkeitsverringerung und den Drehmoment des Motors nicht sicher.
Empfohlenes Zubehör
- Massenverbindungen
- Steckbrücken
- Arduino Uno
- Positionssensoren
Häufige Fragen
Welche ist die minimale Versorgungsspannung für diesen Motor?
Überprüfe im Datenblatt.
Welche ist die maximale Versorgungsspannung für diesen Motor?
Überprüfe im Datenblatt.
Welche ist die Geschwindigkeitsverringerung des Motors?
Überprüfe im Datenblatt.
Rezensionen
Es gibt noch keine Rezensionen.