 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
Qu’est-ce que c’est
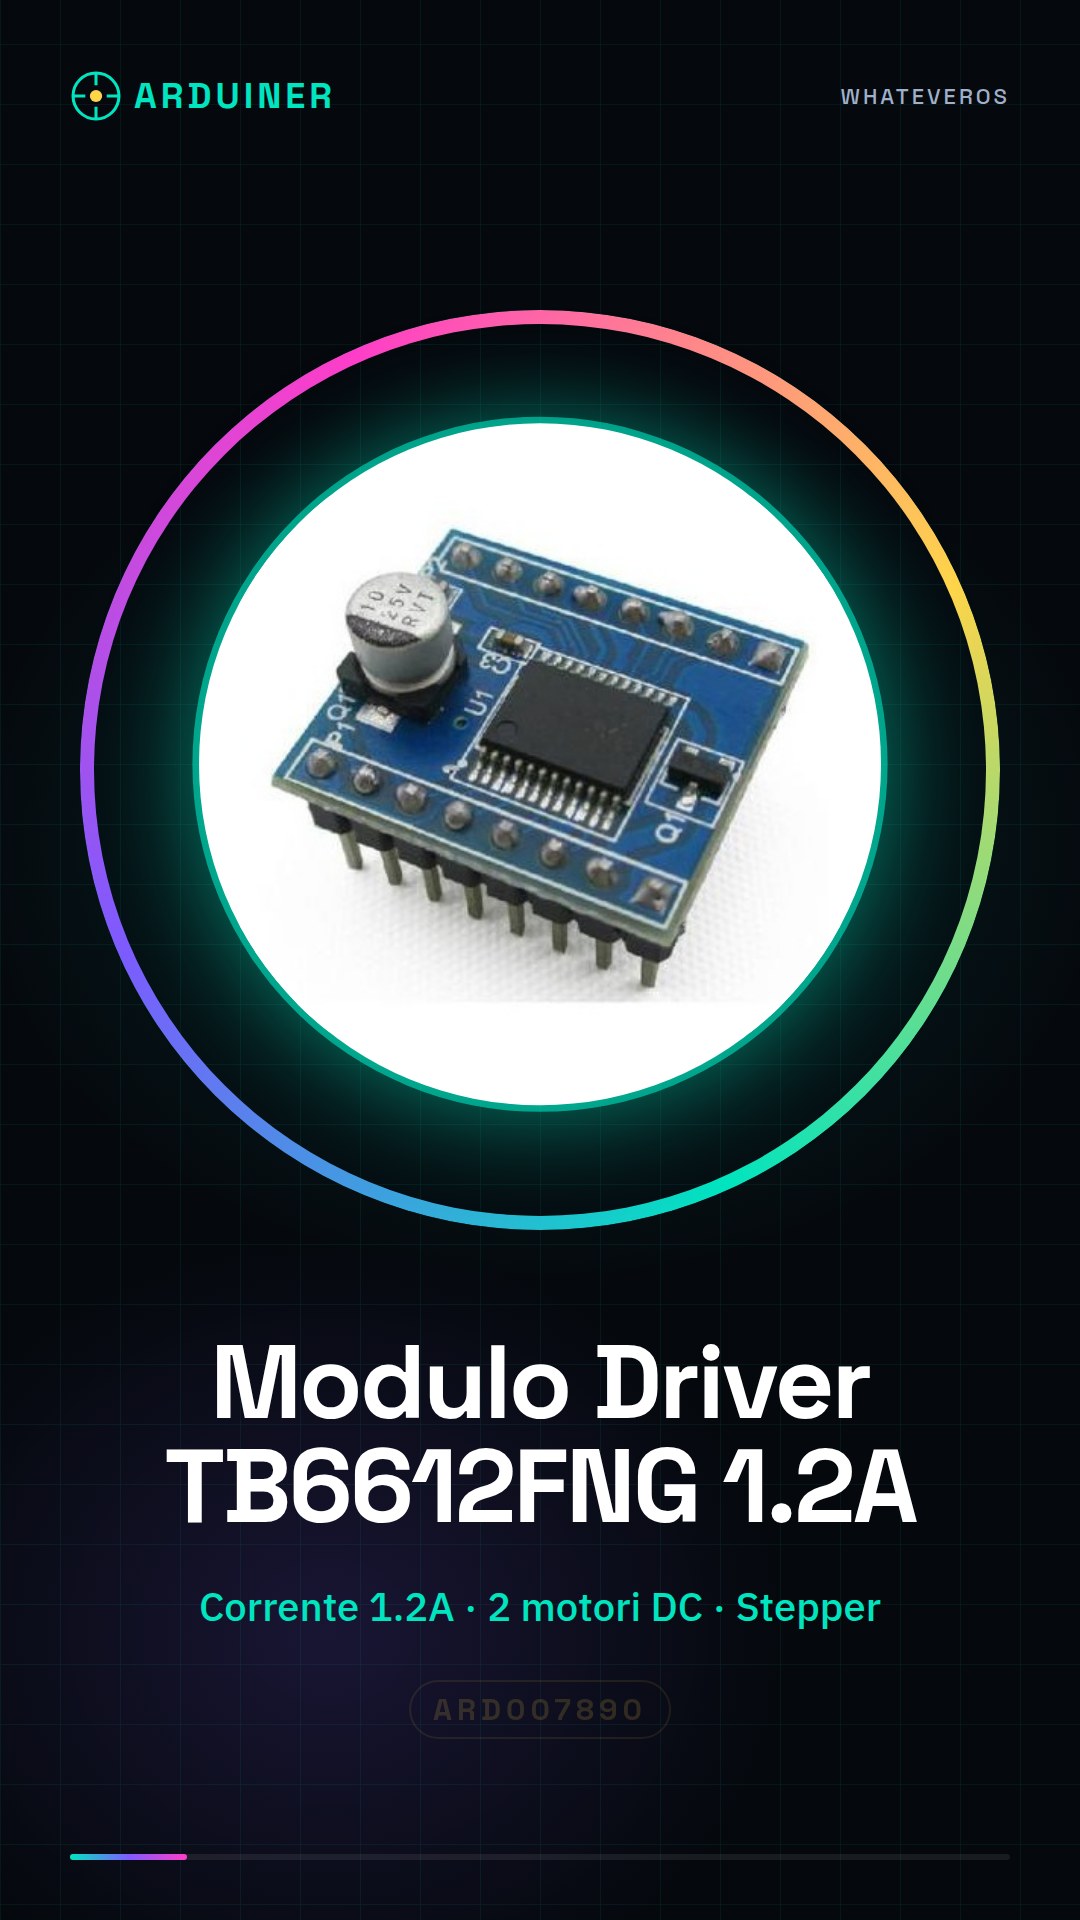
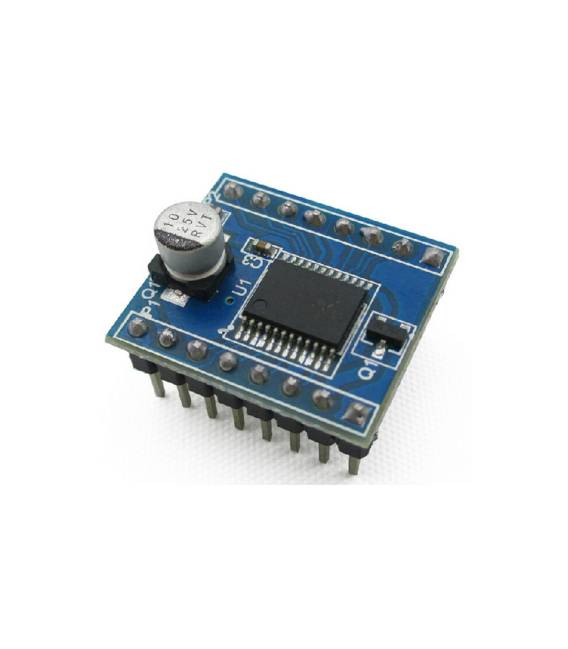
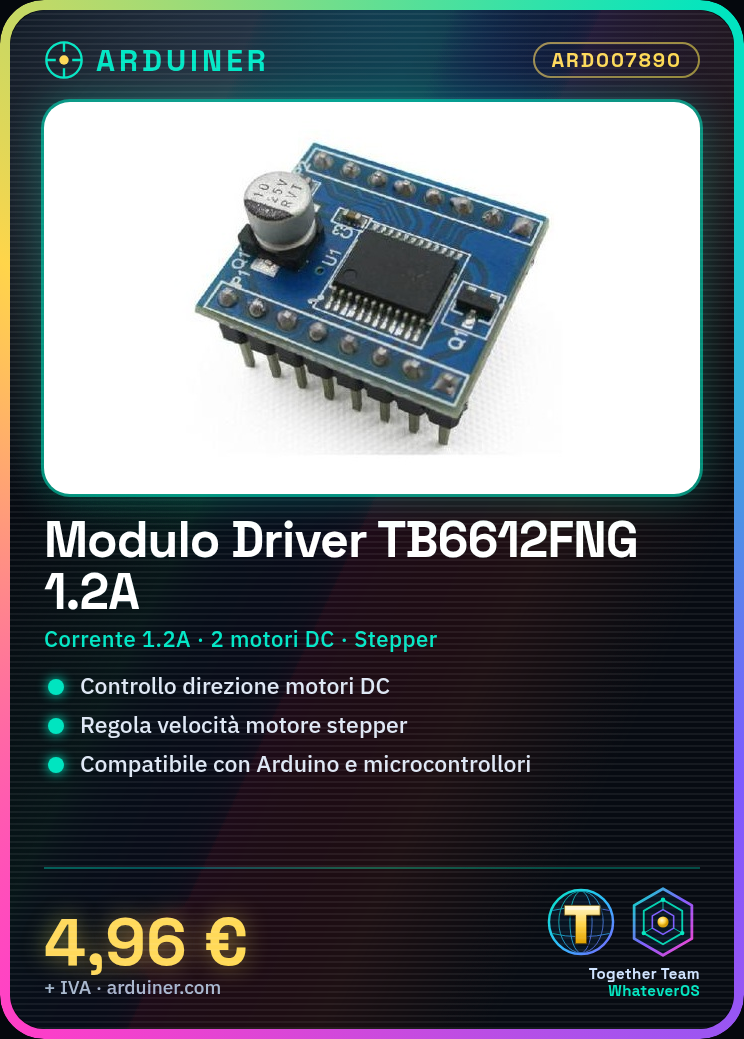
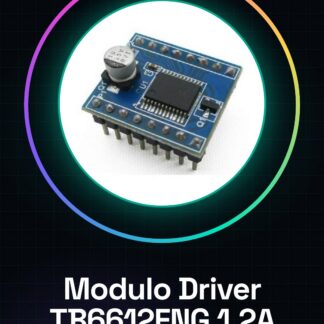
Le module pilote moteur TB6612FNG 1,2A sont des circuits intégrés qui permettent de contrôler la direction et la vitesse d’un moteur DC ou d’un moteur à pas. Le module est compatible avec Arduino et d’autres plateformes de microcontrôleurs.
Caractéristiques
- Contrôleur moteur TB6612FNG
- Courant maximal de 1,2A
- Contrôle de deux moteurs DC ou un moteur à pas bipolaire
- SKU: ARD007890
- Prix: 4,96 €
À quoi ça sert
Le module est idéal pour des projets d’électronique et de robotique tels que la construction de robots avec des roues motorisées, des systèmes de contrôle de mouvement, ou des prototypes de dispositifs mécaniques. Sa simplicité d’utilisation le rend adapté aussi bien aux débutants qu’aux makers plus expérimentés.
Didacticiel: Comment utiliser le Module Pilote Moteur TB6612FNG
Le module pilote moteur TB6612FNG est idéal pour contrôler deux moteurs DC séparés ou un seul moteur à pas en mode bipolaire. Il est adapté aussi bien aux débutants qu’aux makers plus expérimentés.
Ce qu’il faut
- Arduino Uno
- Câble USB A-MicroB
- Deux moteurs DC (vérifiez le datasheet pour la courant maximal)
- Connexion d’alimentation séparée (5-12V, vérifiez le datasheet pour les limites spécifiques)
Étapes
- Connectez le module TB6612FNG à l’Arduino à l’aide d’un câble USB.
- Alimentez le module avec une source d’alimentation séparée (5-12V, vérifiez le datasheet).
- Connectez les moteurs DC aux connecteurs OUT1 et OUT2 pour Motor A, et OUT3 et OUT4 pour Motor B.
- Téléchargez l’exemple sketch ‘TB6612FNG’ depuis le dépôt Arduino IDE ou de la liste des exemples.
- Modifiez le code pour spécifier les broches digitales utilisées pour le contrôle du module (vérifiez le datasheet).
- Chargez le sketch sur l’Arduino et testez la fonction des moteurs.
- Regulez la vitesse et la direction des moteurs en modifiant les instructions dans le code Arduino.
- Vérifiez que le moteur fonctionne correctement sans surchauffe.
Exemple de code
void setup() {
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(STBY, OUTPUT);
}

void loop() {
  digitalWrite(STBY, HIGH); // Attiva il modulo
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
}
Mini-projet
Créez un modèle de robot avec deux roues motorisées et contrôlez la direction et la vitesse des moteurs en utilisant le module TB6612FNG. Le projet prend environ 30 minutes.
Erreurs courantes
- Connecter l’alimentation du module à une tension supérieure au seuil spécifié dans le datasheet
- Omettre d’activer le pin STBY avant le démarrage des moteurs
- Ne pas vérifier la courant maximal supporté par les moteurs DC connectés
Accessoires conseillés
- Connecteur JST-XH pour alimentation séparée (SKU: ARD012345)
- Batterie portable USB-C (SKU: ARD098765) pour alimenter le module
- Kit de prototypage Arduino (SKU: ARD065432) pour tester rapidement les connexions
Questions fréquentes
Le module peut-il contrôler deux moteurs simultanément ?
Oui, le TB6612FNG est conçu pour gérer deux moteurs DC séparés.
Peux-je utiliser ce module avec un moteur pas à pas ?
Oui, mais uniquement en mode bipolaire. Vérifiez la compatibilité spécifique dans le datasheet.
Avis
Il n’y a pas encore d’avis.