 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
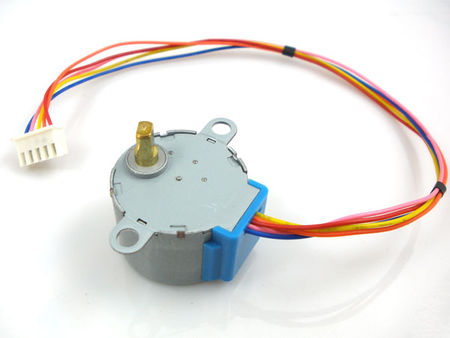
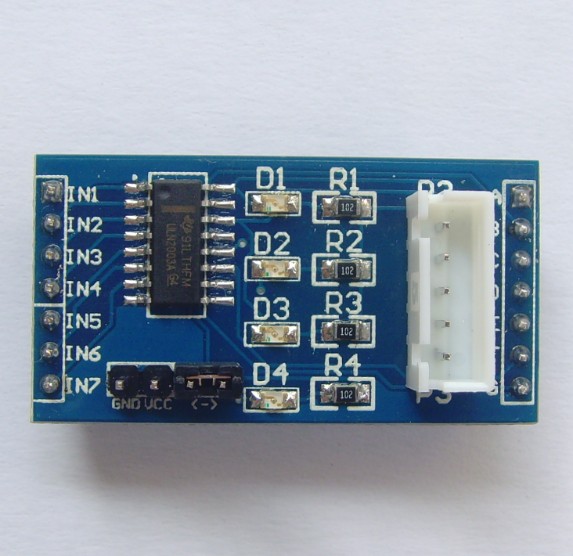
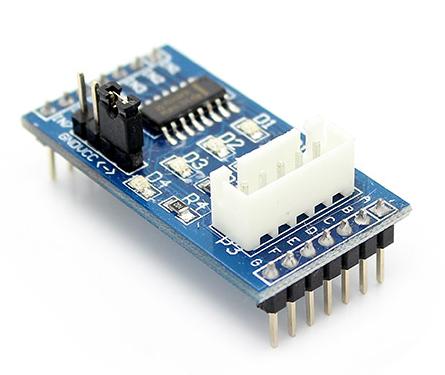
Description
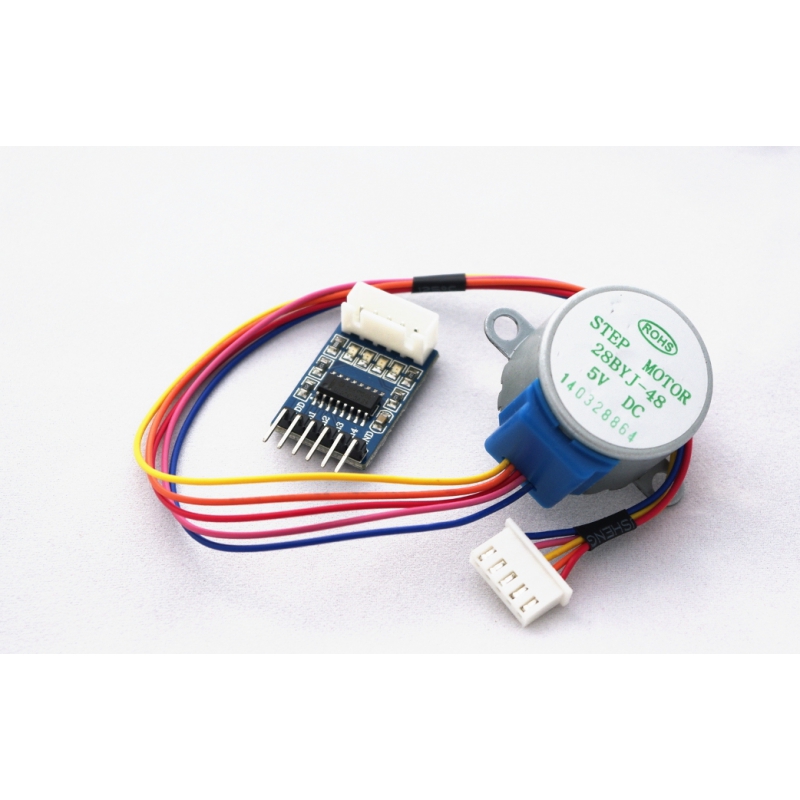
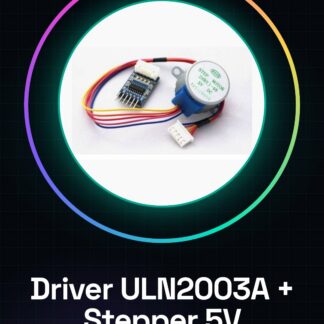
Cos’è Le produit ARD001296 est un kit qui comprend un module de commande ULN2003A et un moteur pas à pas à 4 phases fonctionnant sur 5V. Ce kit est conçu pour faciliter le contrôle de moteurs pas à pas via Arduino, le rendant idéal pour des projets de mécatronique, de robotique ou d’impression 3D domestique. Caractéristiques Module de commande ULN2003A Moteur pas à pas à 4 phases fonctionnant sur 5V A quoi sert ce kit Ce kit est utilisé pour contrôler des moteurs pas à pas dans des projets Arduino, permettant des mouvements précis et répétables. Il est adapté aux débutants comme aux makers expérimentés souhaitant intégrer des mécanismes motorisés dans leurs dispositifs. Tutoriel : Comment utiliser Module de commande ULN2003A + Moteur pas à pas Le module de commande ULN2003A et le moteur pas à pas à 4 phases sont une solution économique pour contrôler des moteurs pas à pas via Arduino. Idéal pour des projets de mécatronique, de robotique ou d’impression 3D domestique. Ce kit est parfait pour les débutants et les makers expérimentés qui souhaitent un contrôle précis sur de petits dispositifs mécaniques. Ce qu’il vous faut Arduino Uno Câble USB Connexion au PC Étapes Connecter le module ULN2003A aux broches digitales d’Arduino (vérifiez le datasheet) Connecter les fils du moteur pas à pas aux sorties du driver ULN2003A Installer la bibliothèque AccelStepper via l’IDE Arduino Écrire le sketch qui définit le comportement du moteur (voir le code ci-dessous) Télécharger le sketch sur Arduino et tester Code d’exemple AccelStepper stepper(1, 2, 3, 4); // Initialise le driver avec les broches stepper.setMaxSpeed(500.0); // Définit la vitesse maximale du moteur stepper.moveTo(1000); // Déplace le moteur de 1000 pas while (stepper.distanceToGo() != 0) { stepper.run(); } Mini-projet Créez un petit bras robotique qui peut se déplacer dans deux directions en utilisant ce module et moteur pas à pas. Utilisez des morceaux de bois ou de plastique pour construire le support. Erreurs courantes Ne vérifiez pas la bonne connexion des broches Ignorer l’importance de la bibliothèque AccelStepper Omettre les instructions de démarrage du moteur dans le code Ne tester pas le système avant de l’intégrer dans un projet plus grand Accessoires recommandés Capteurs de position Batteries pour alimentation alternative Connexion Wi-Fi pour contrôle à distance Imprimante 3D pour créer des pièces personnalisées du bras robotique Questions fréquentes Comment puis-je contrôler la vitesse du moteur ?Utilisez la fonction setMaxSpeed() de la bibliothèque AccelStepper. Le moteur ne se déplace pas, que faire ?Vérifiez les connexions électroniques entre Arduino et le module ULN2003A. Assurez-vous qu’il y a une alimentation suffisante pour le moteur pas à pas.
Avis
Il n’y a pas encore d’avis.